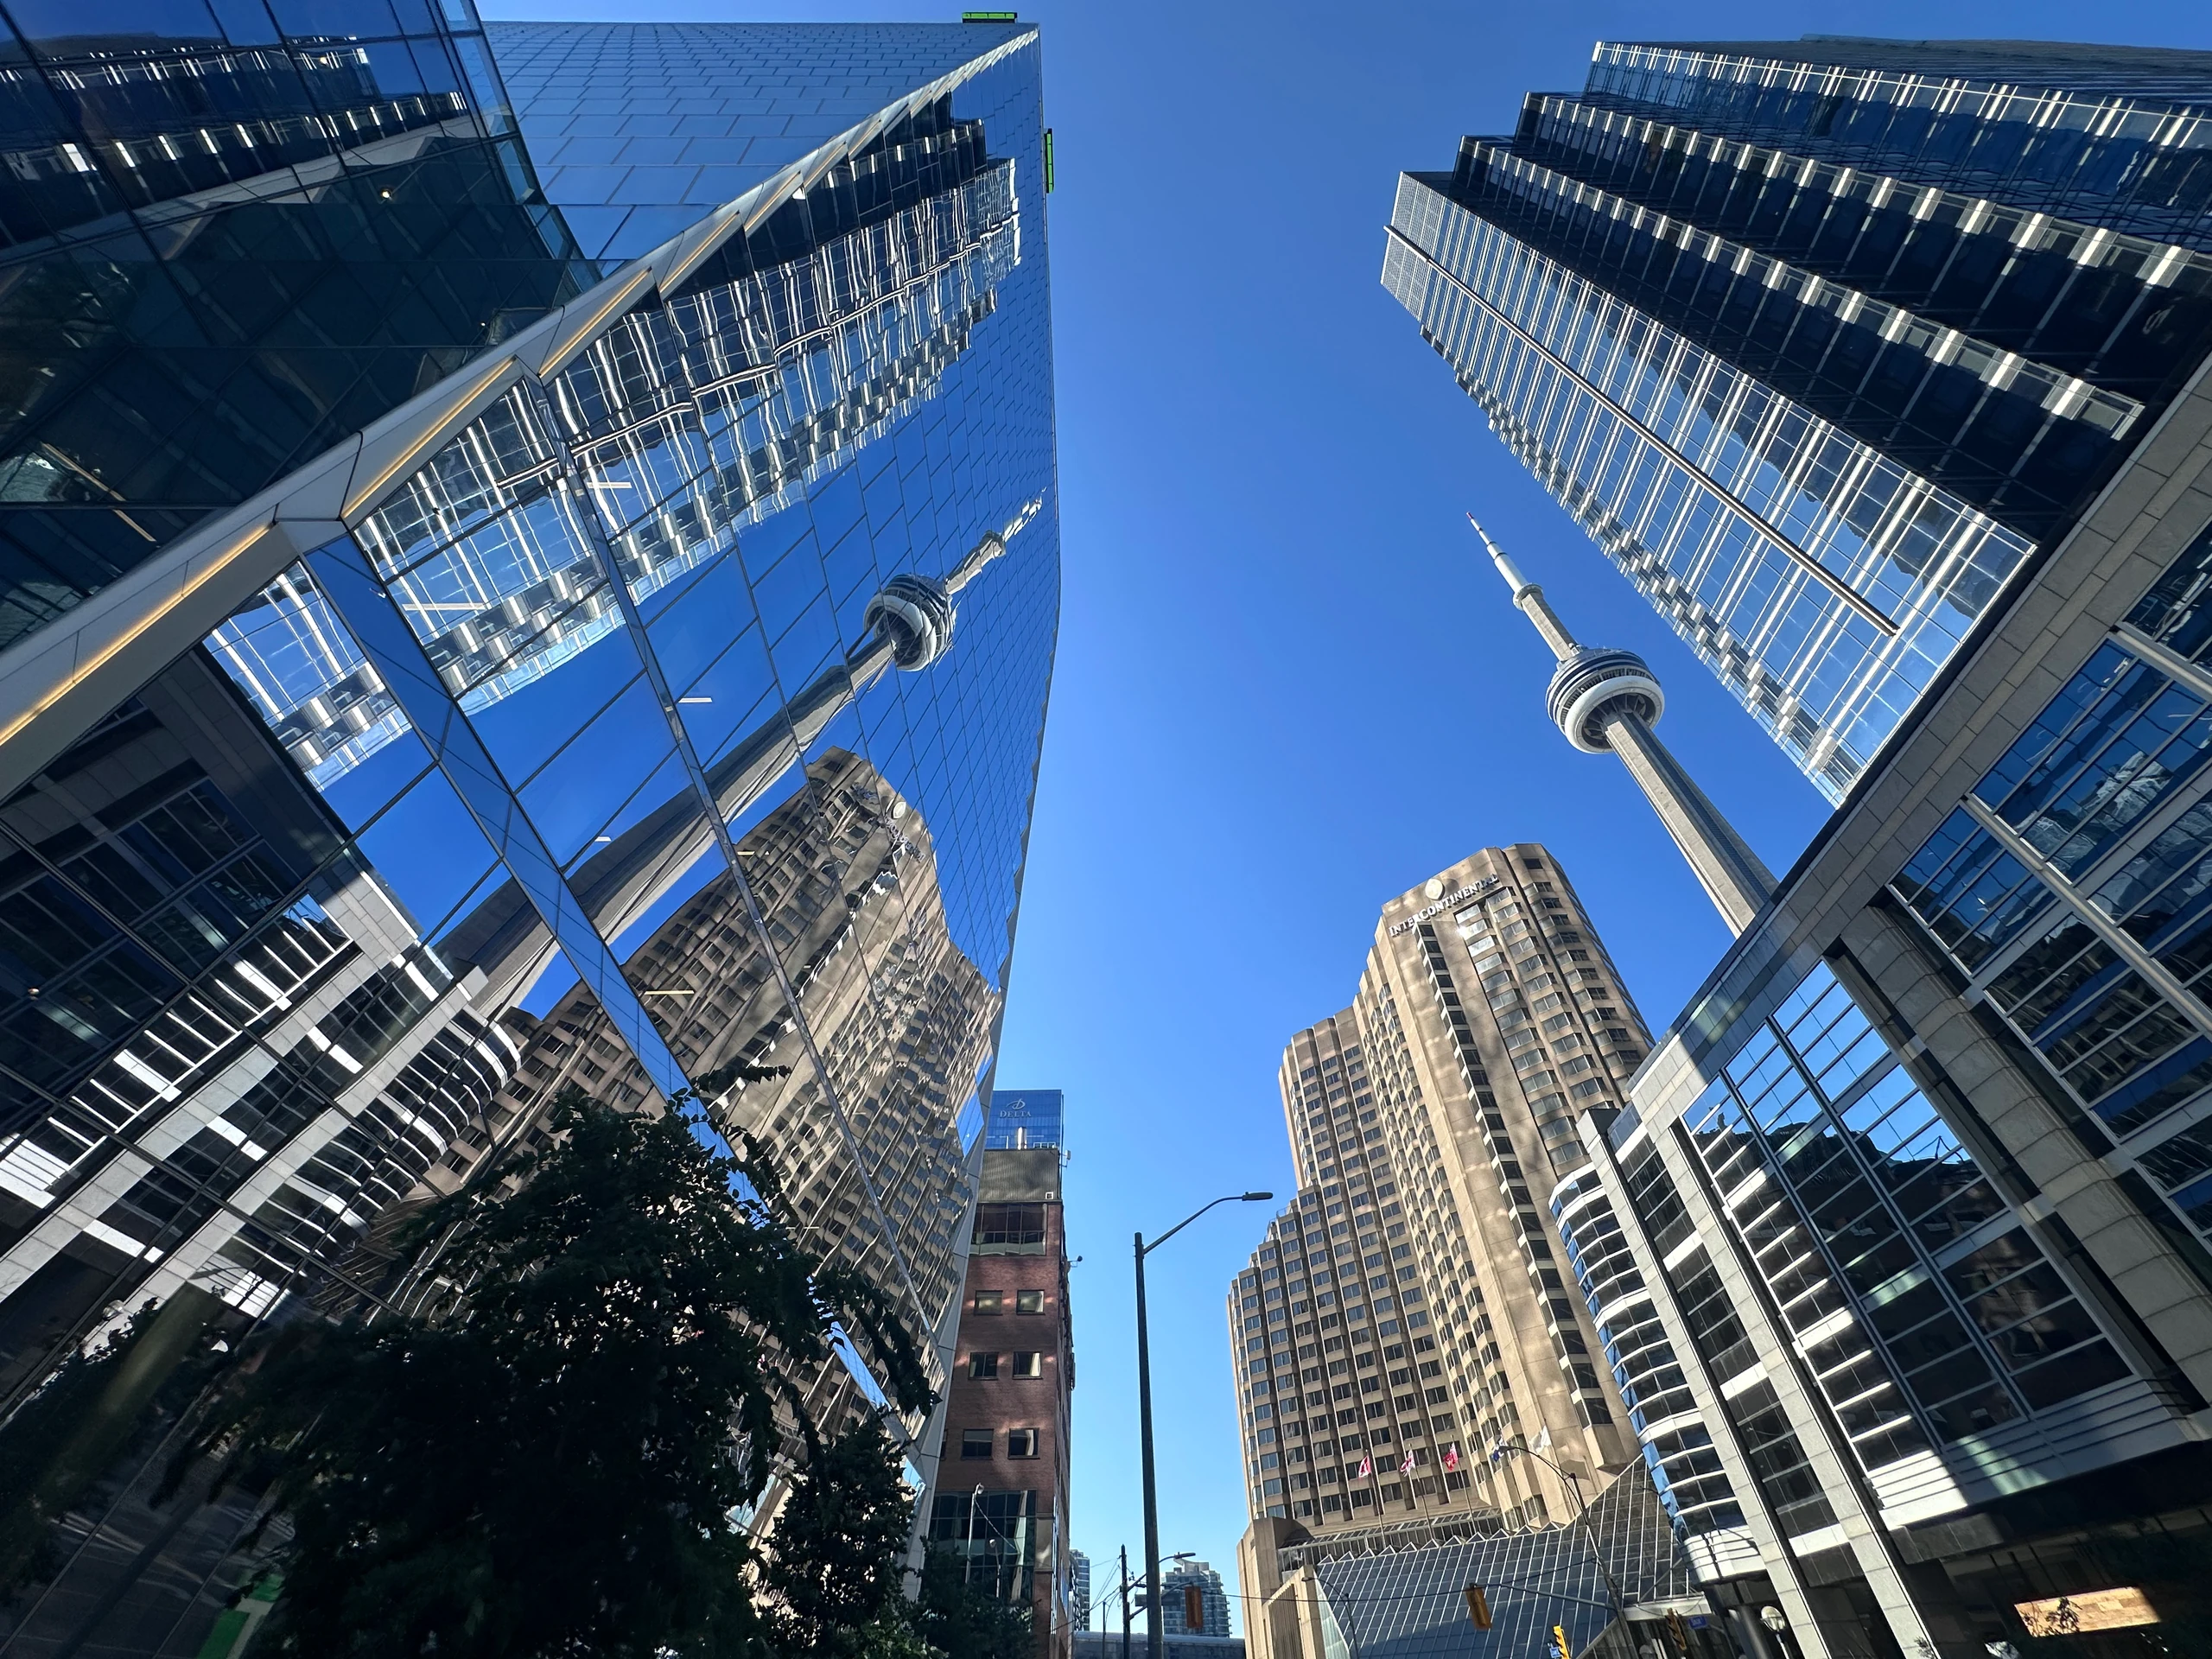
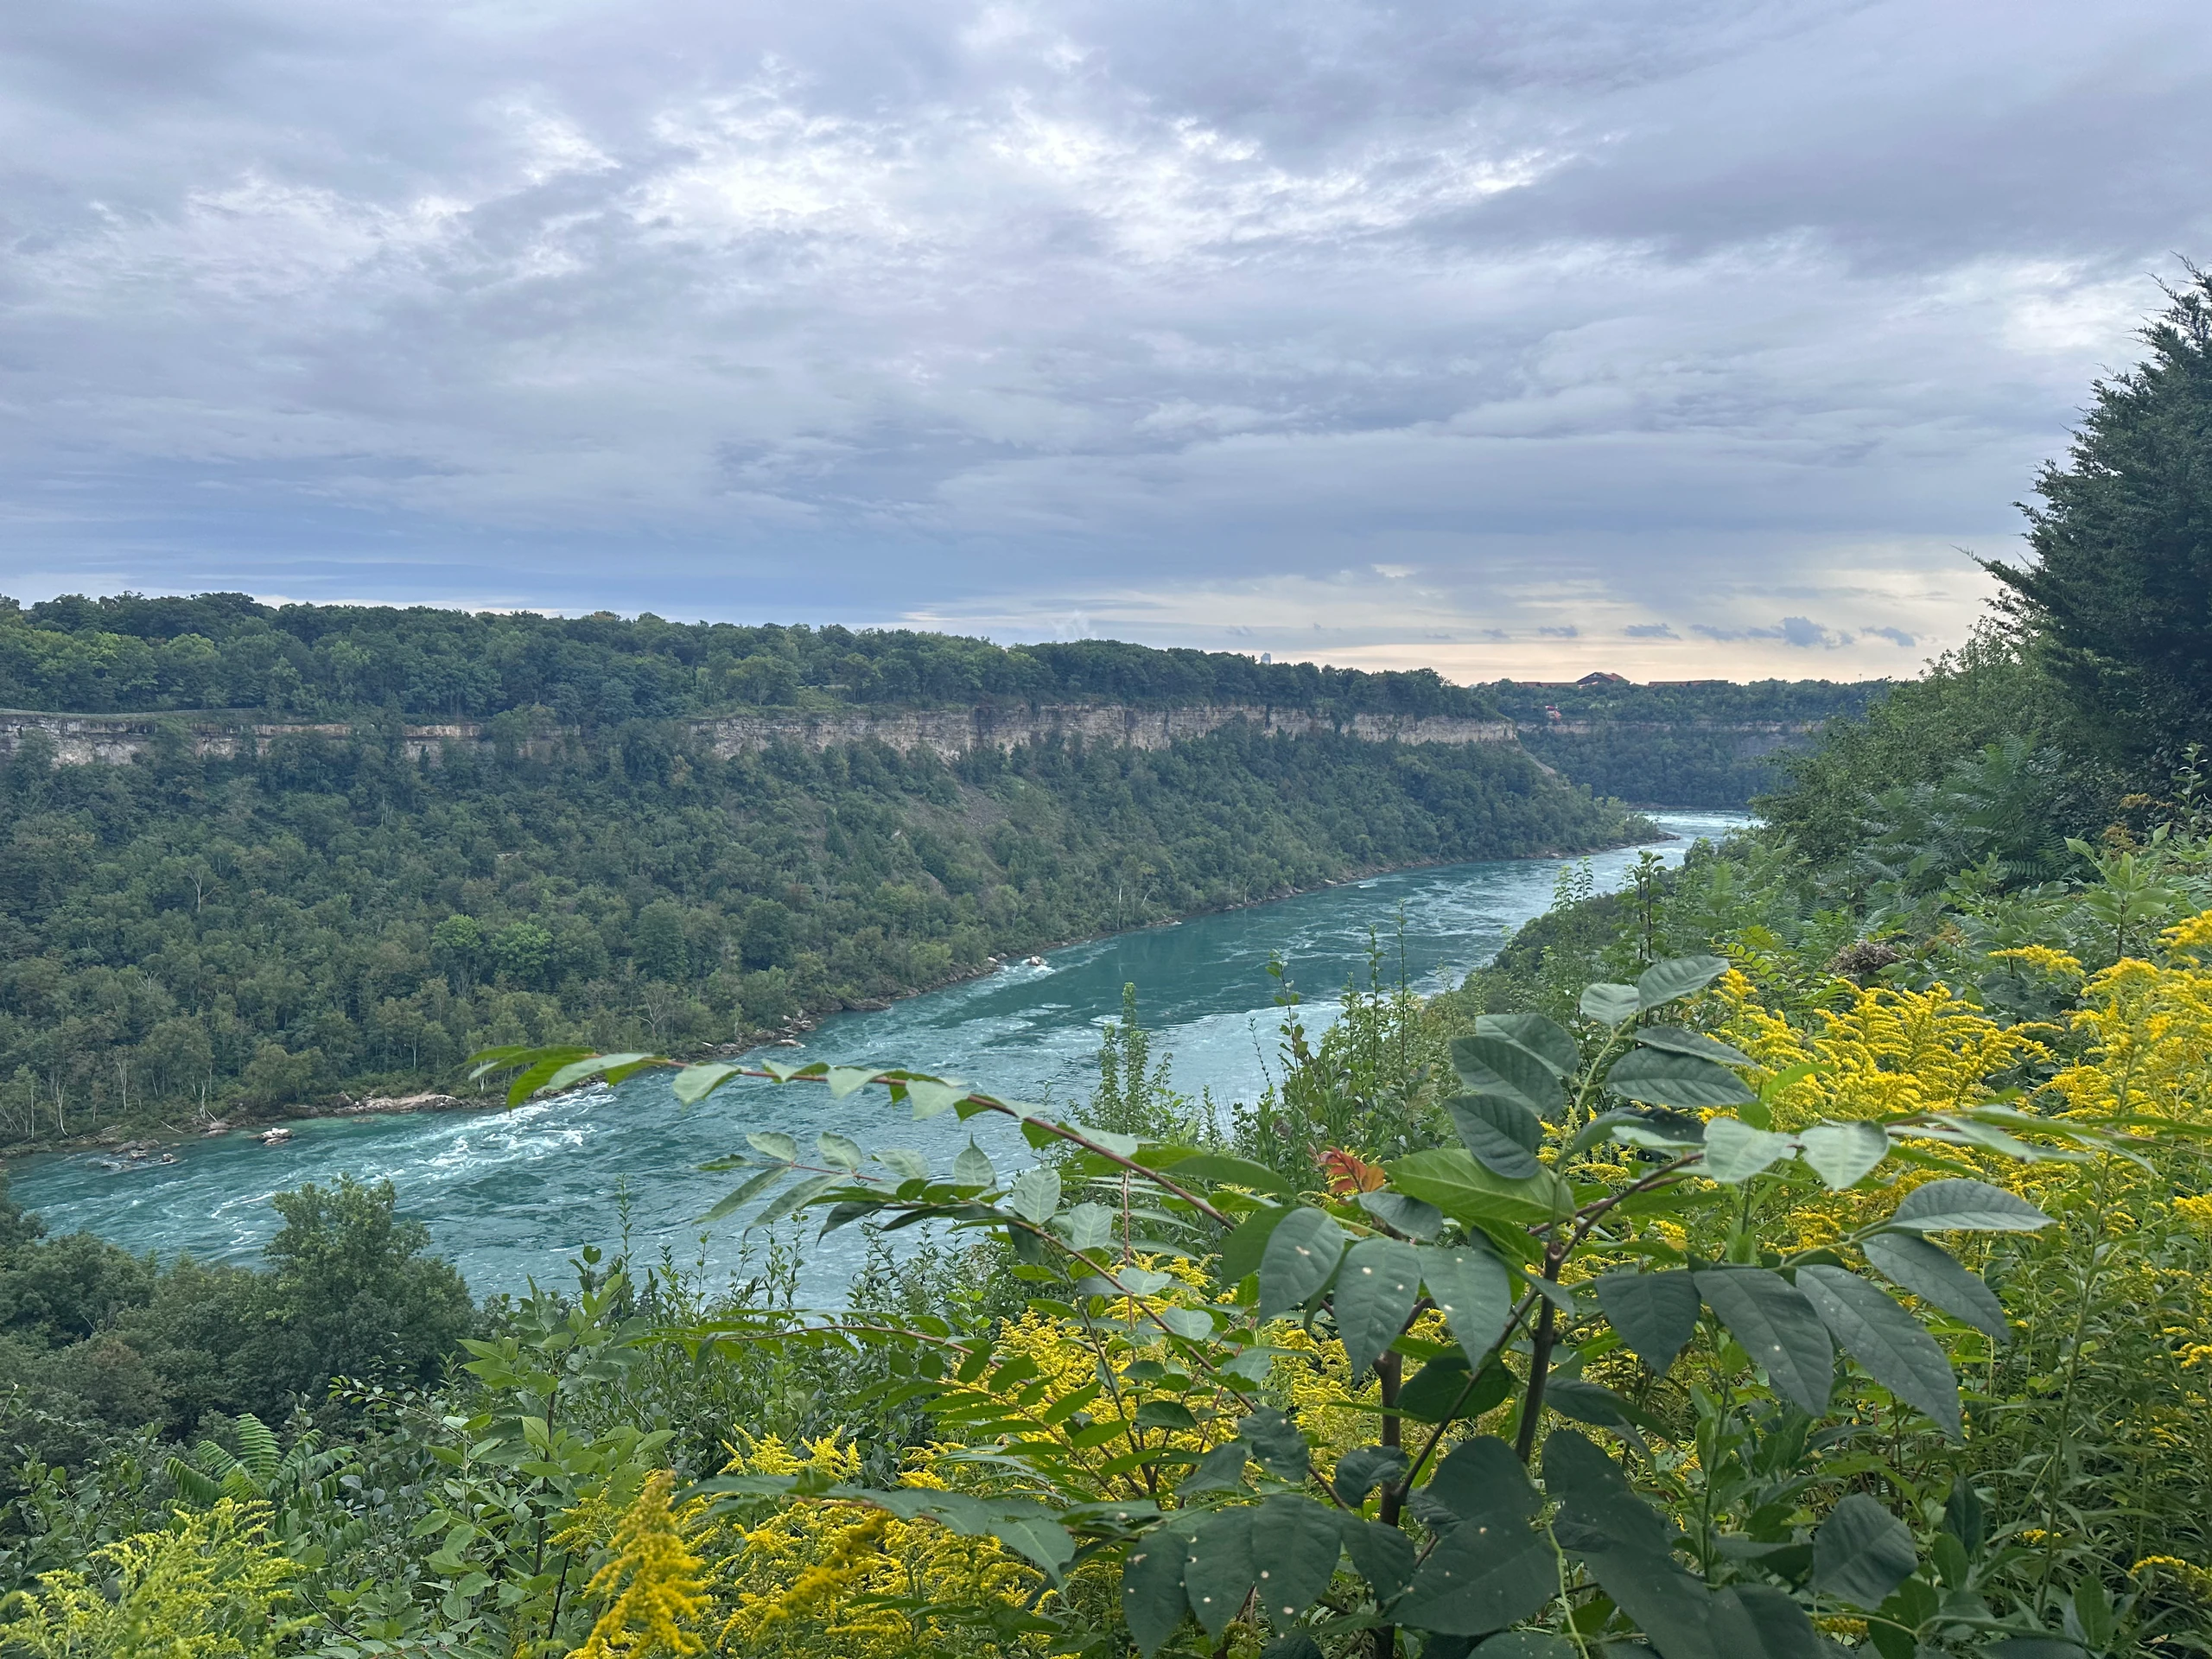
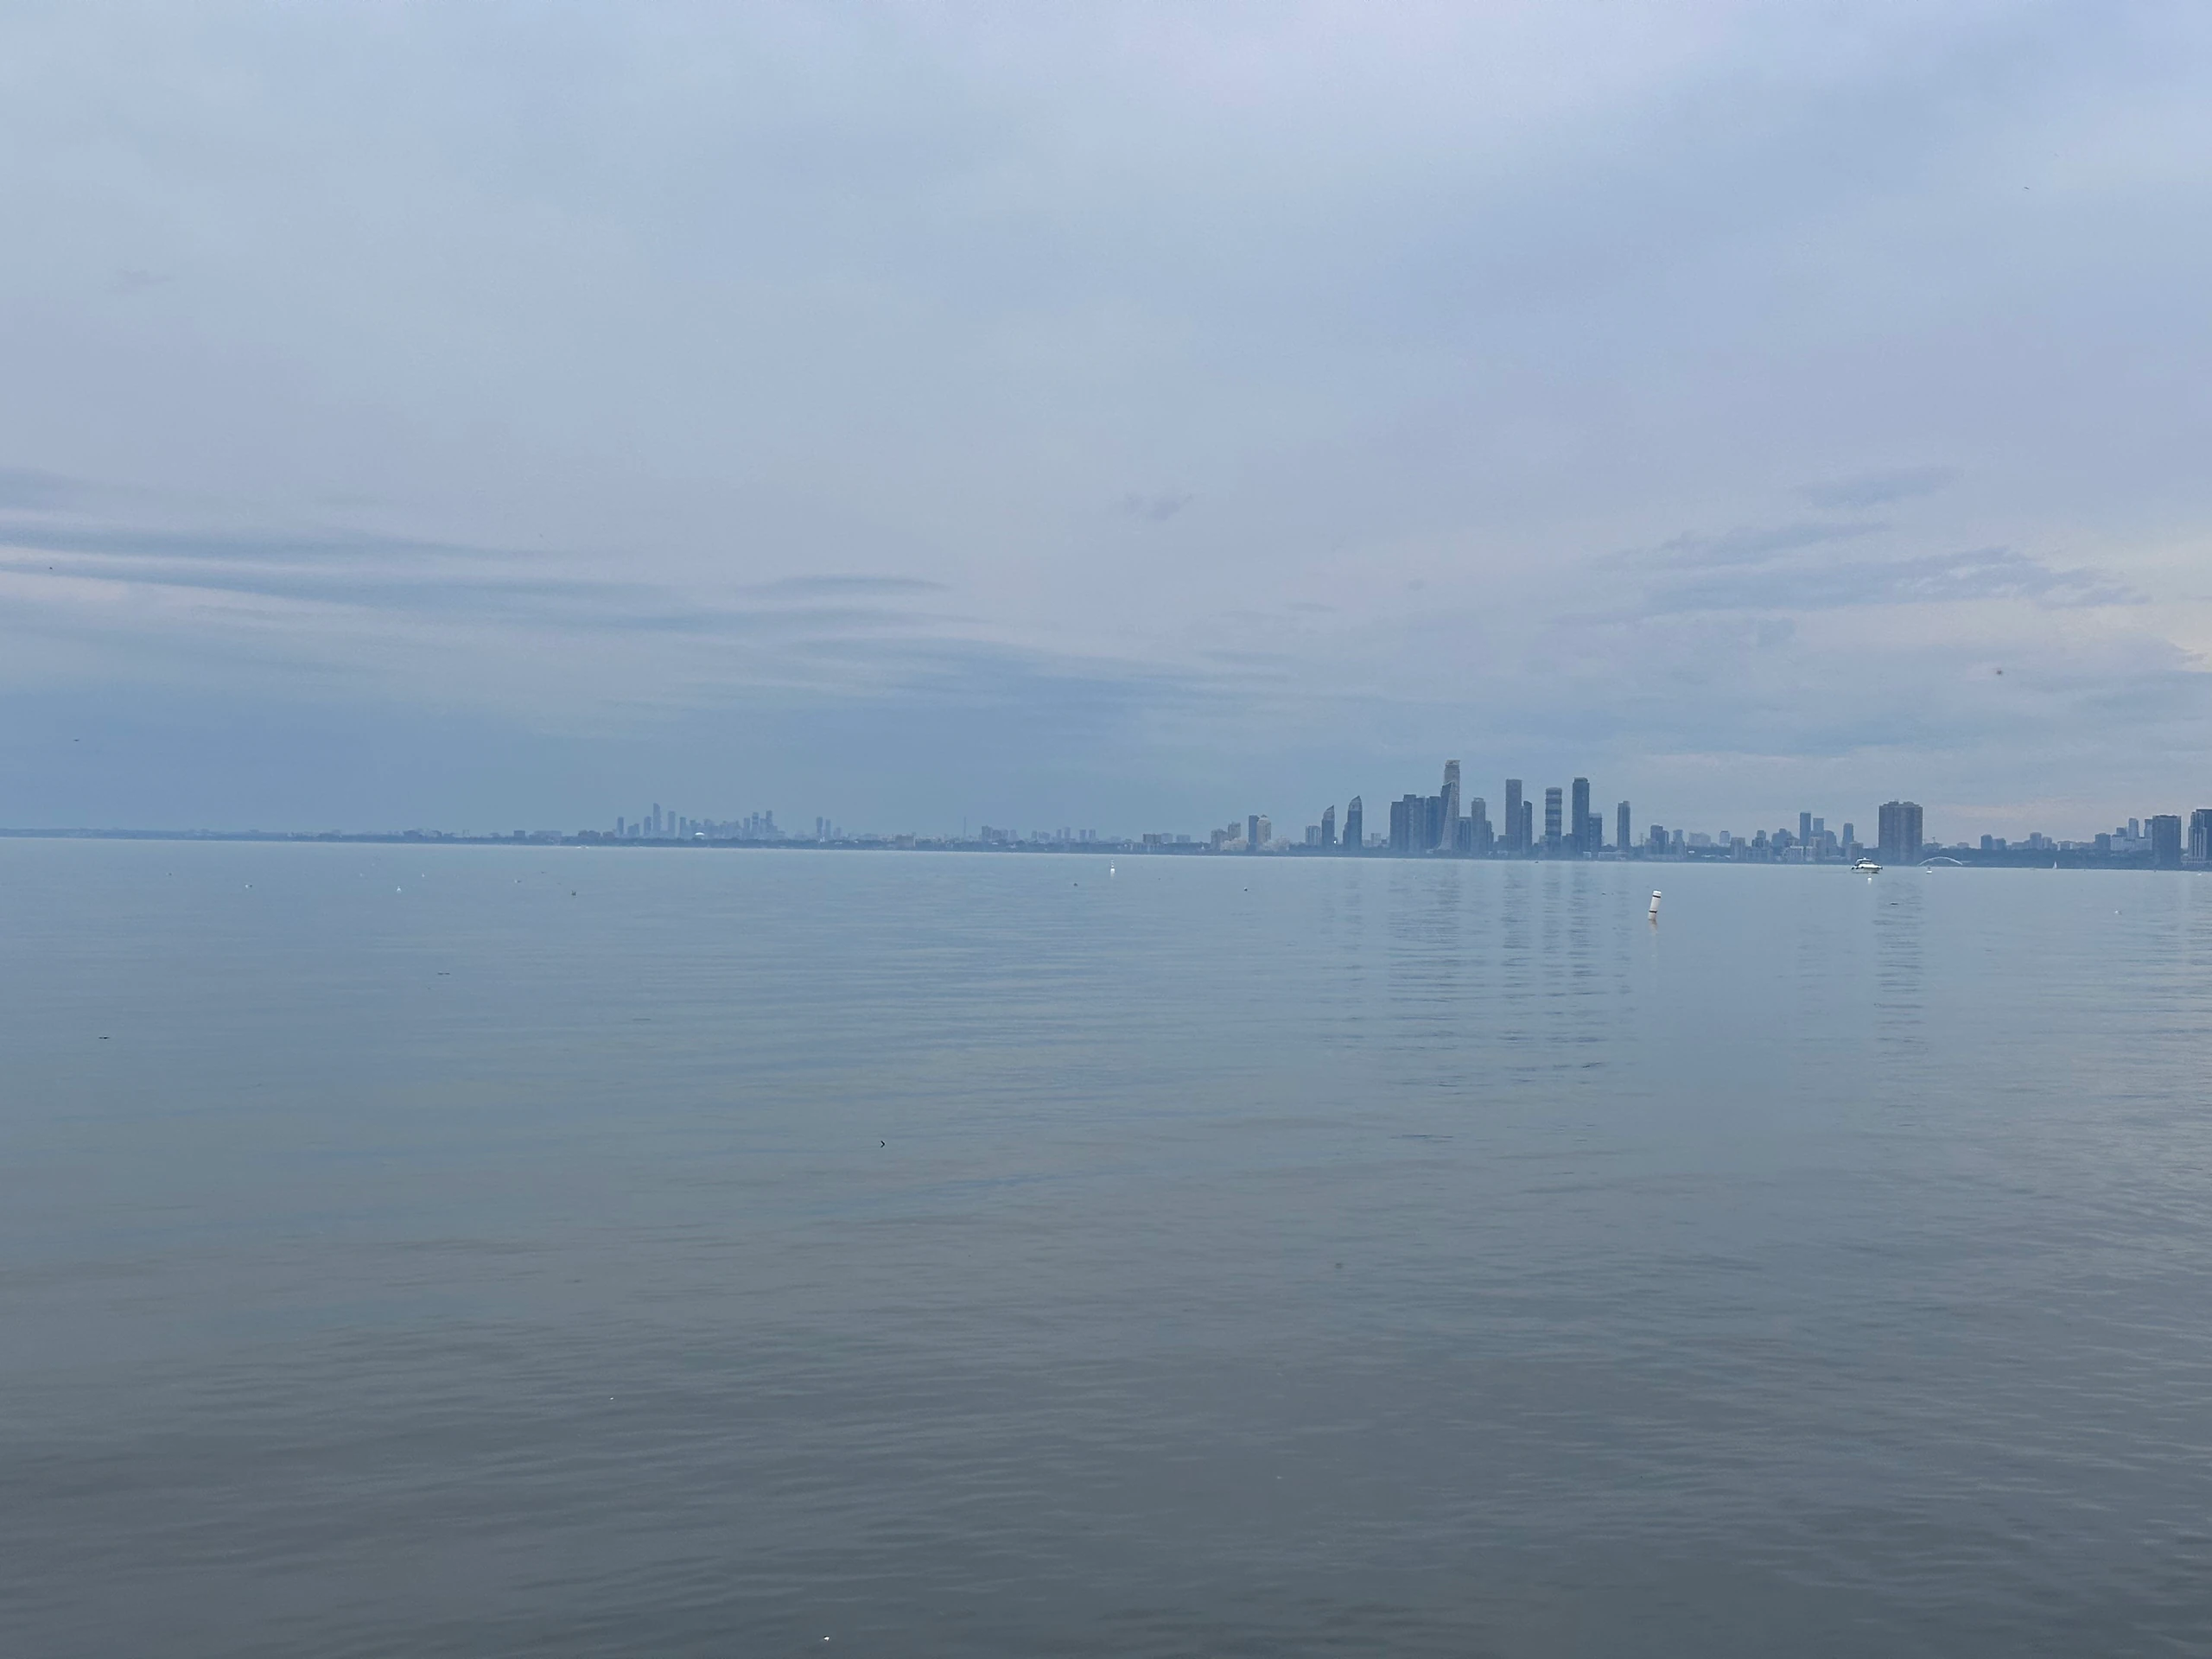
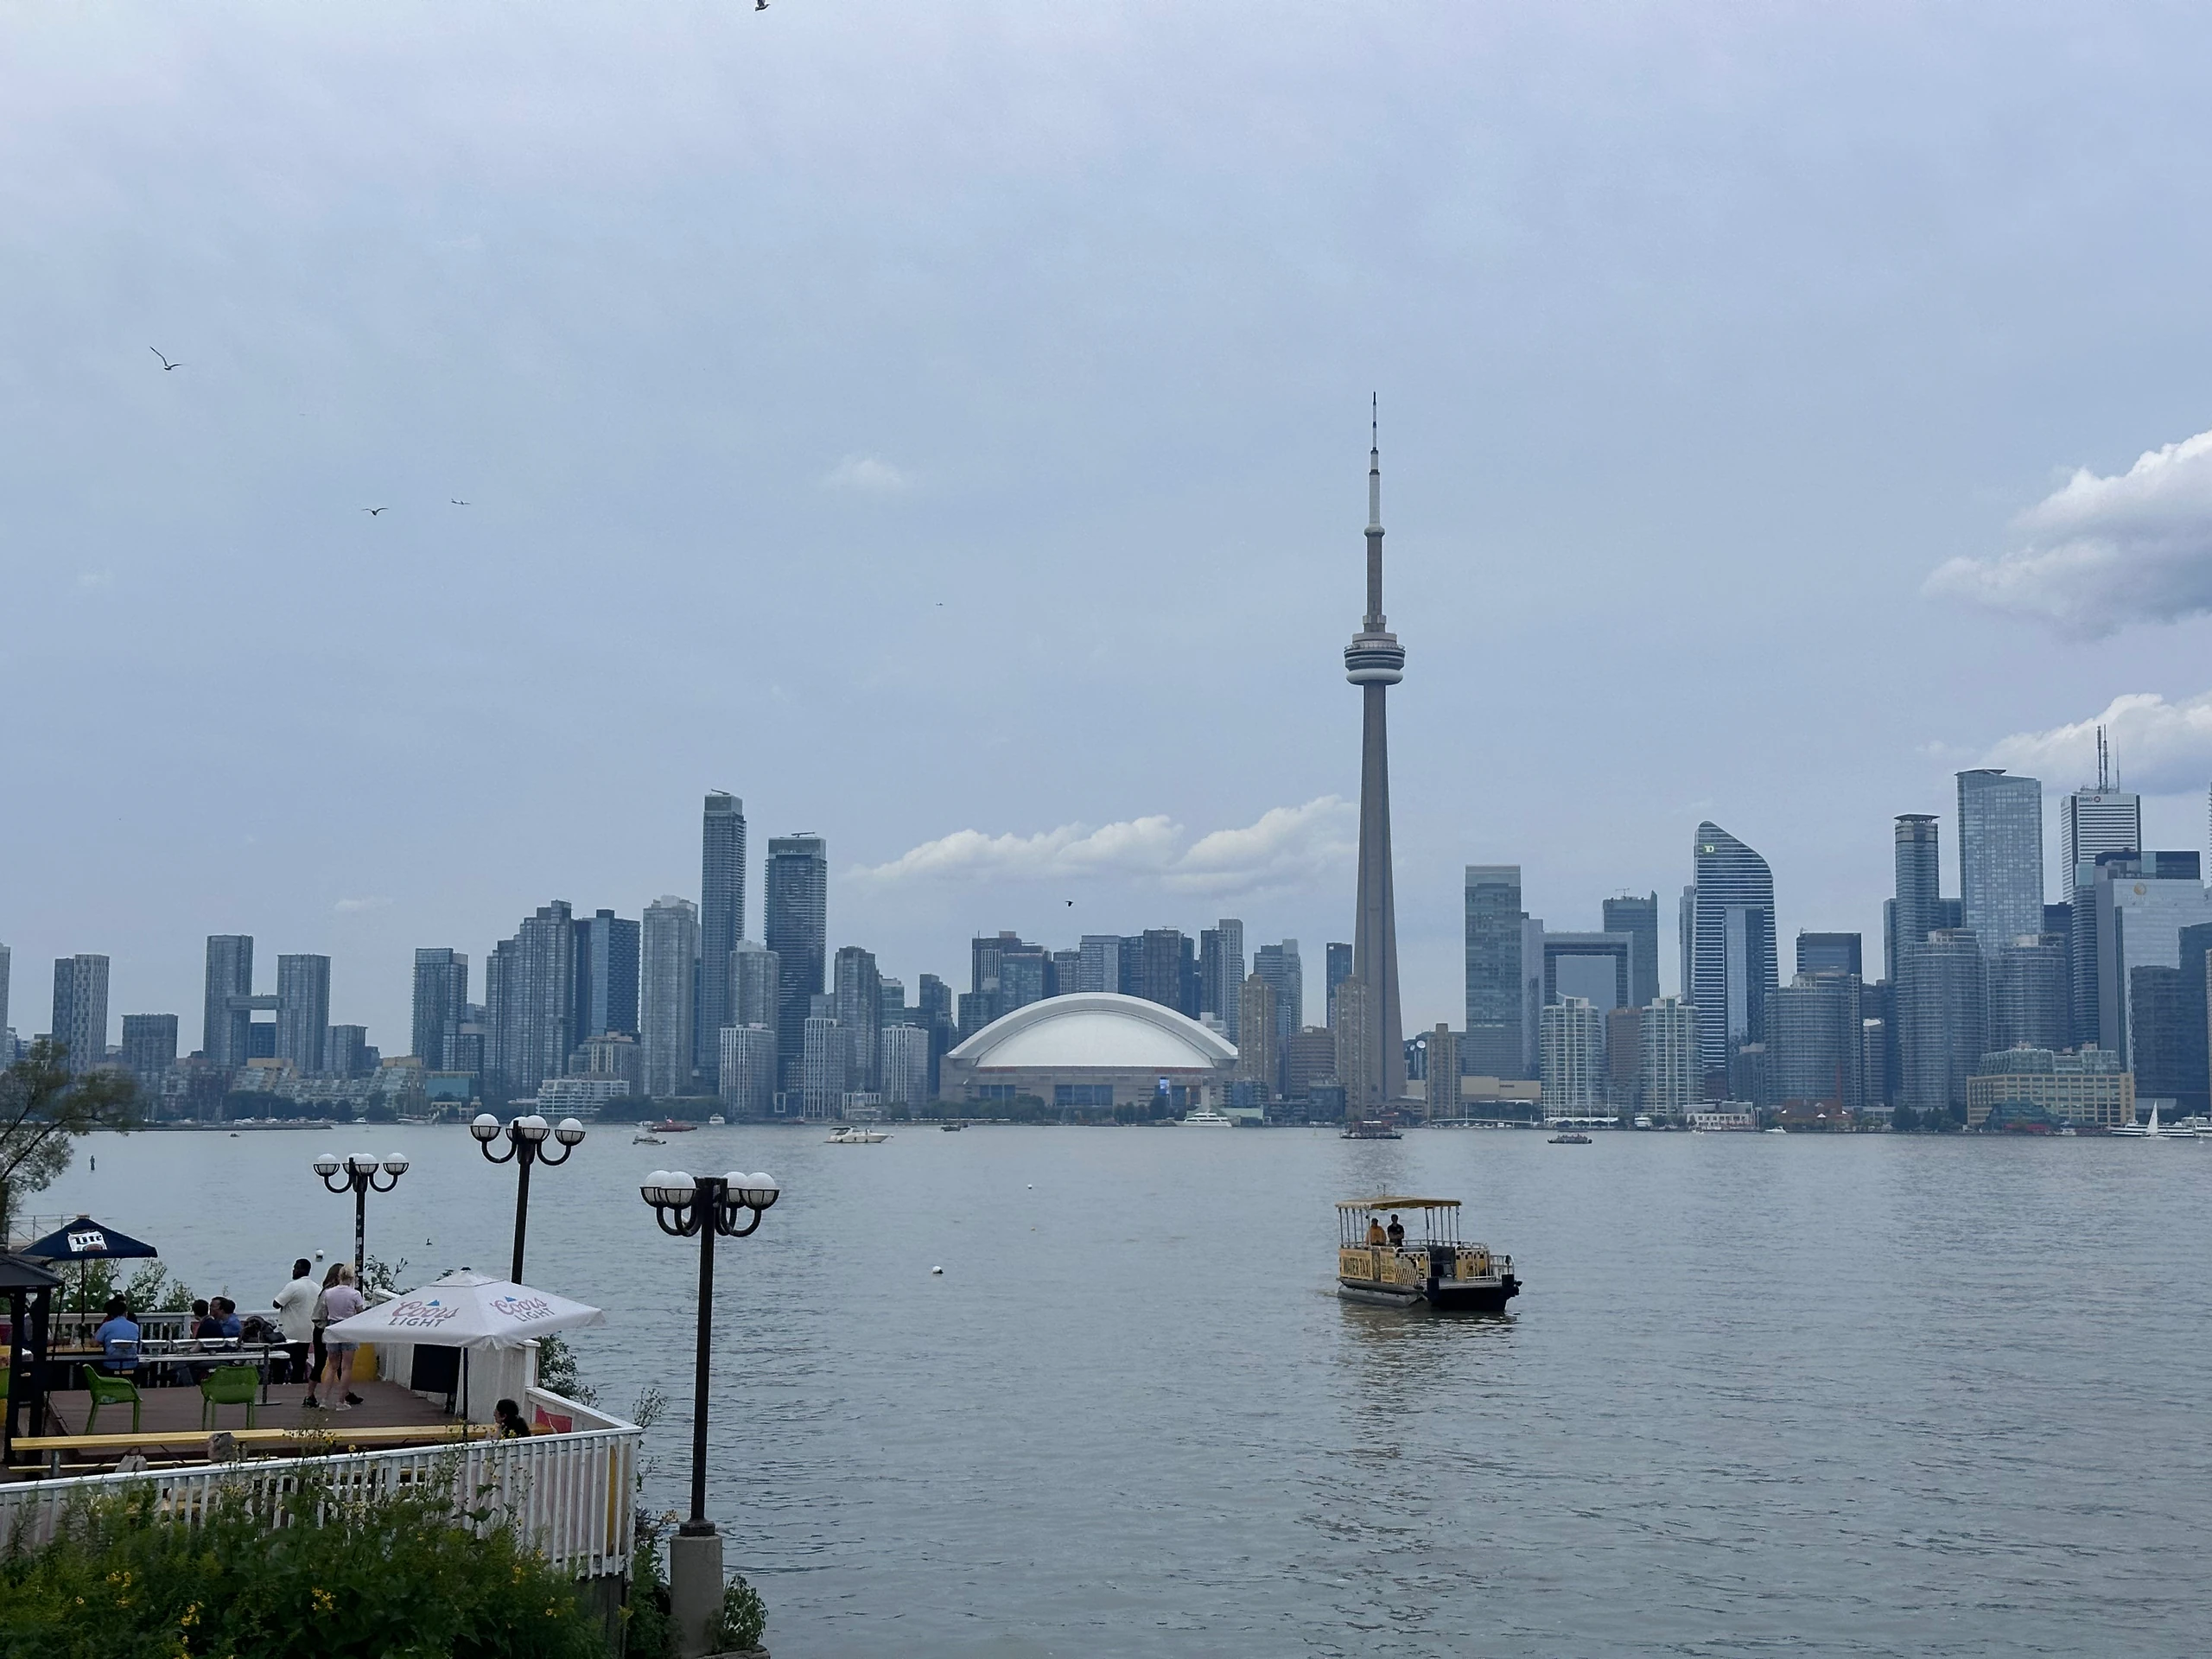
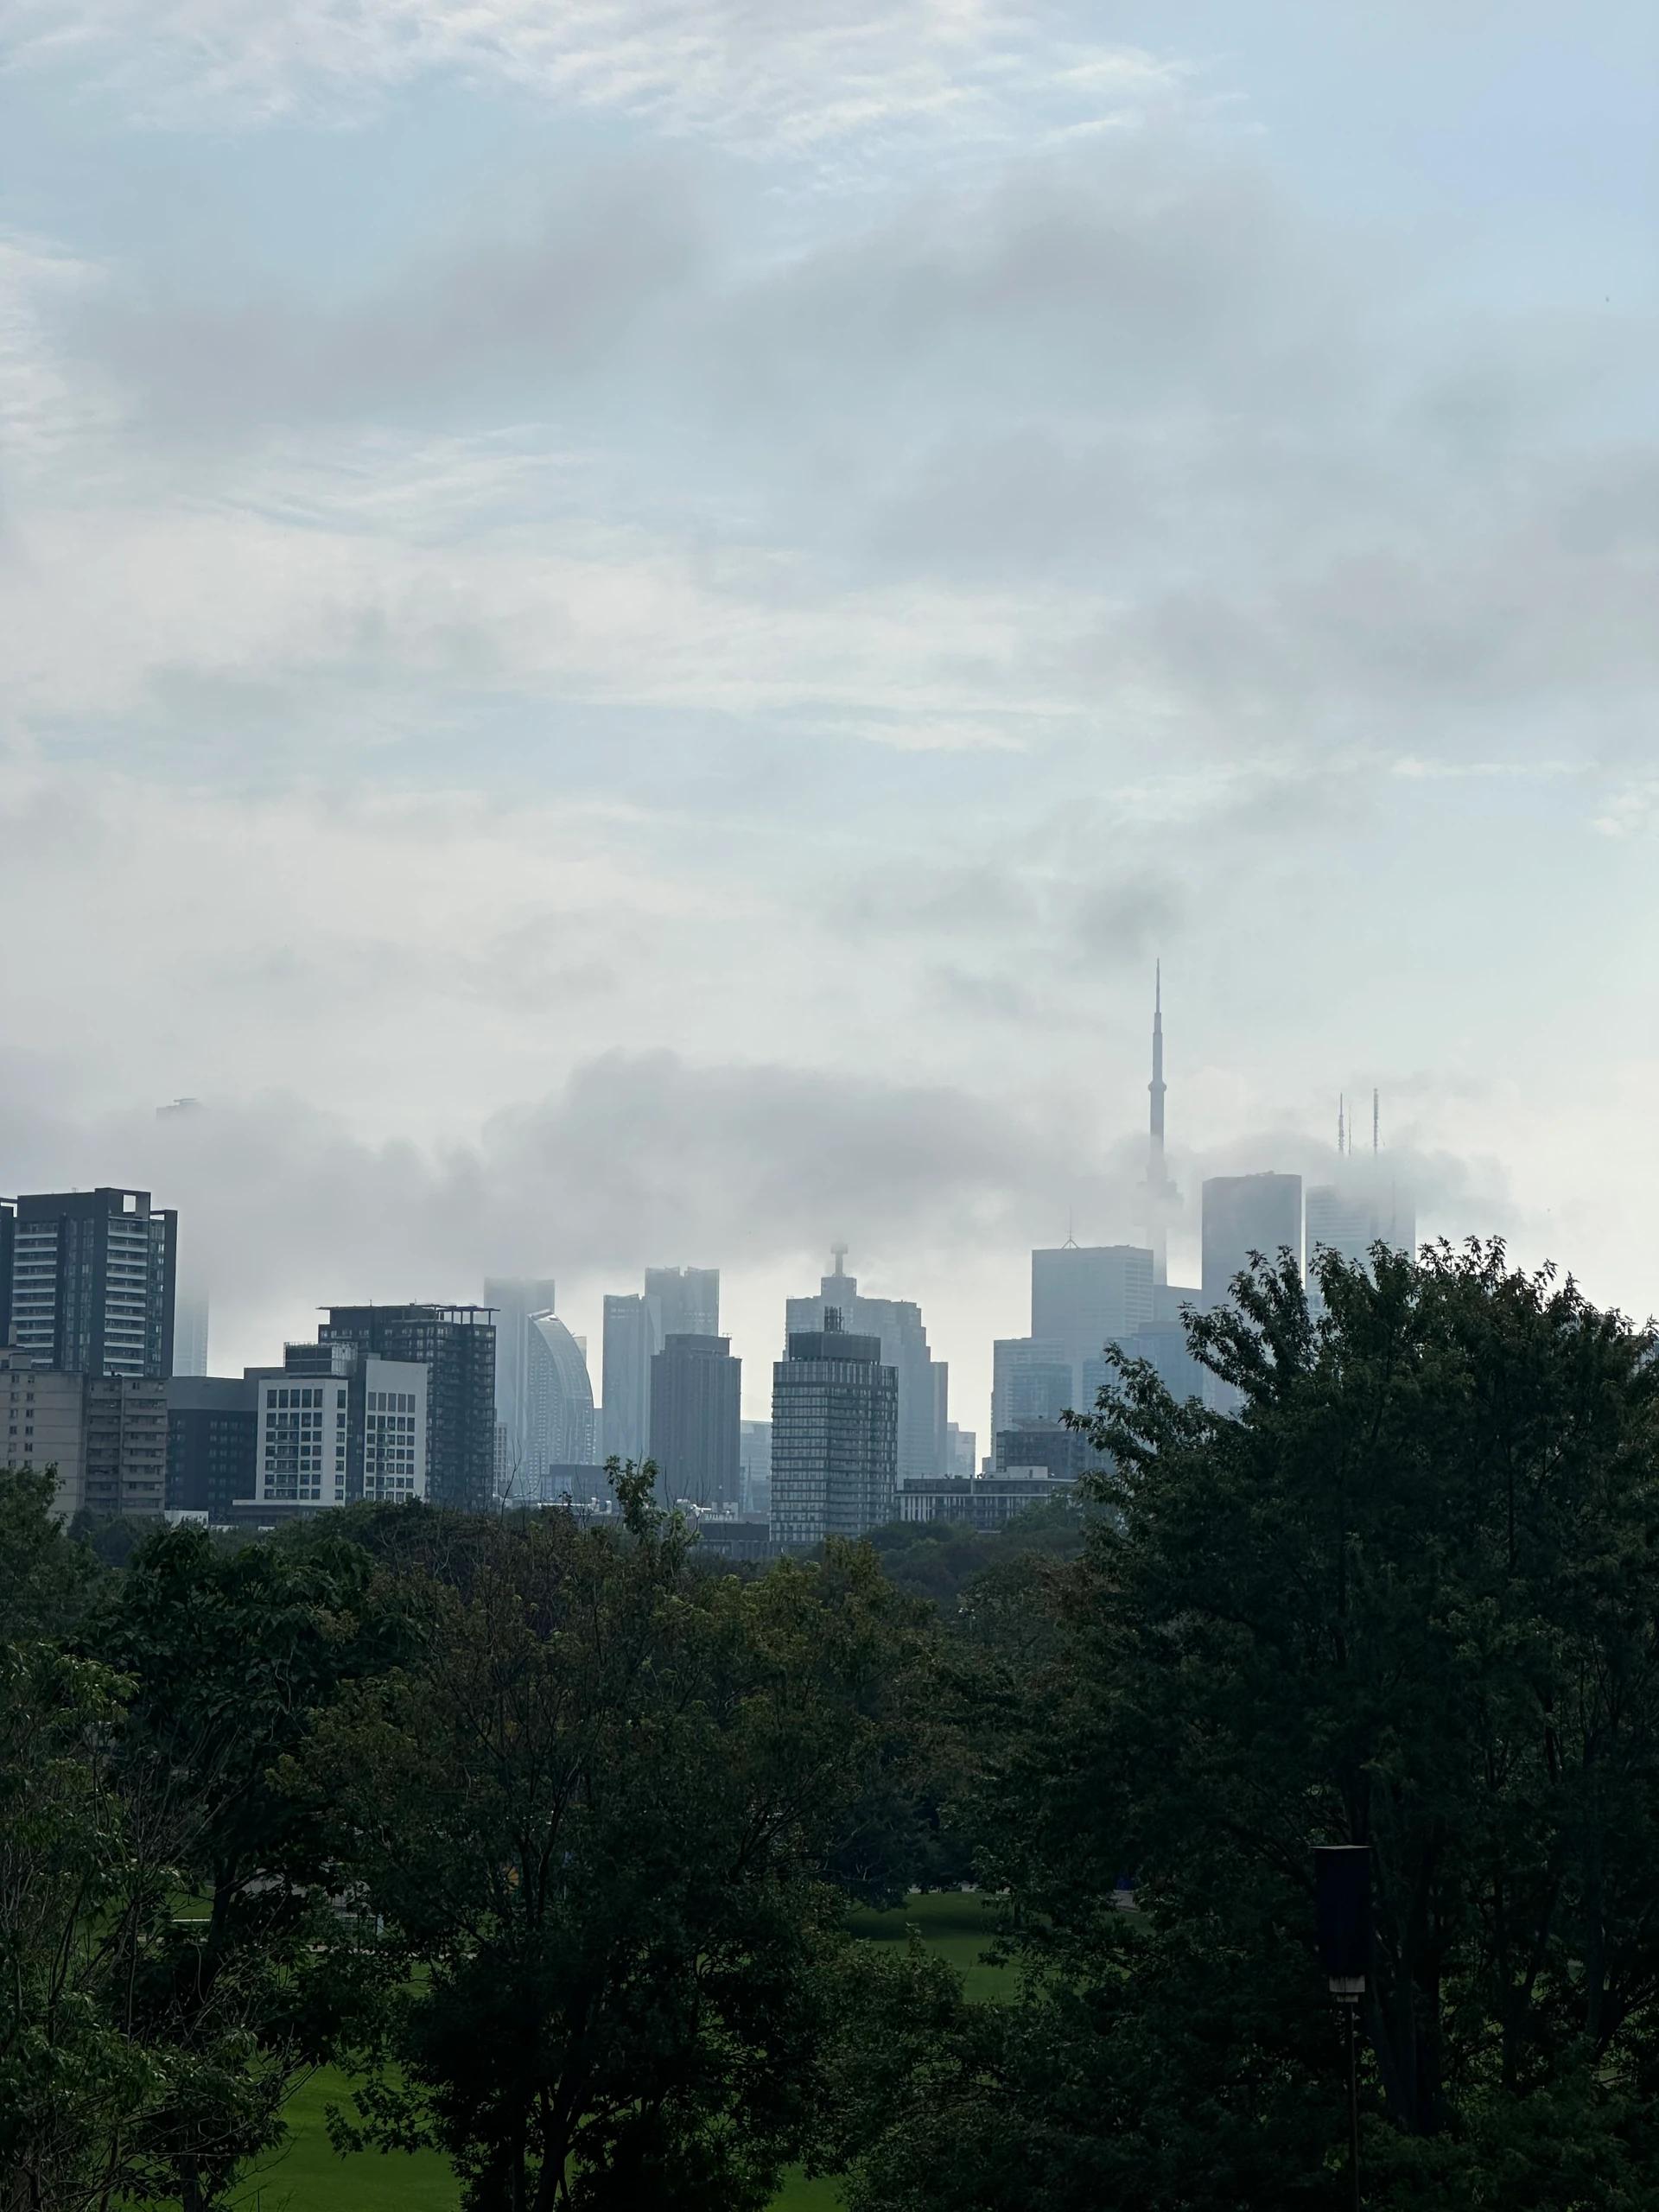
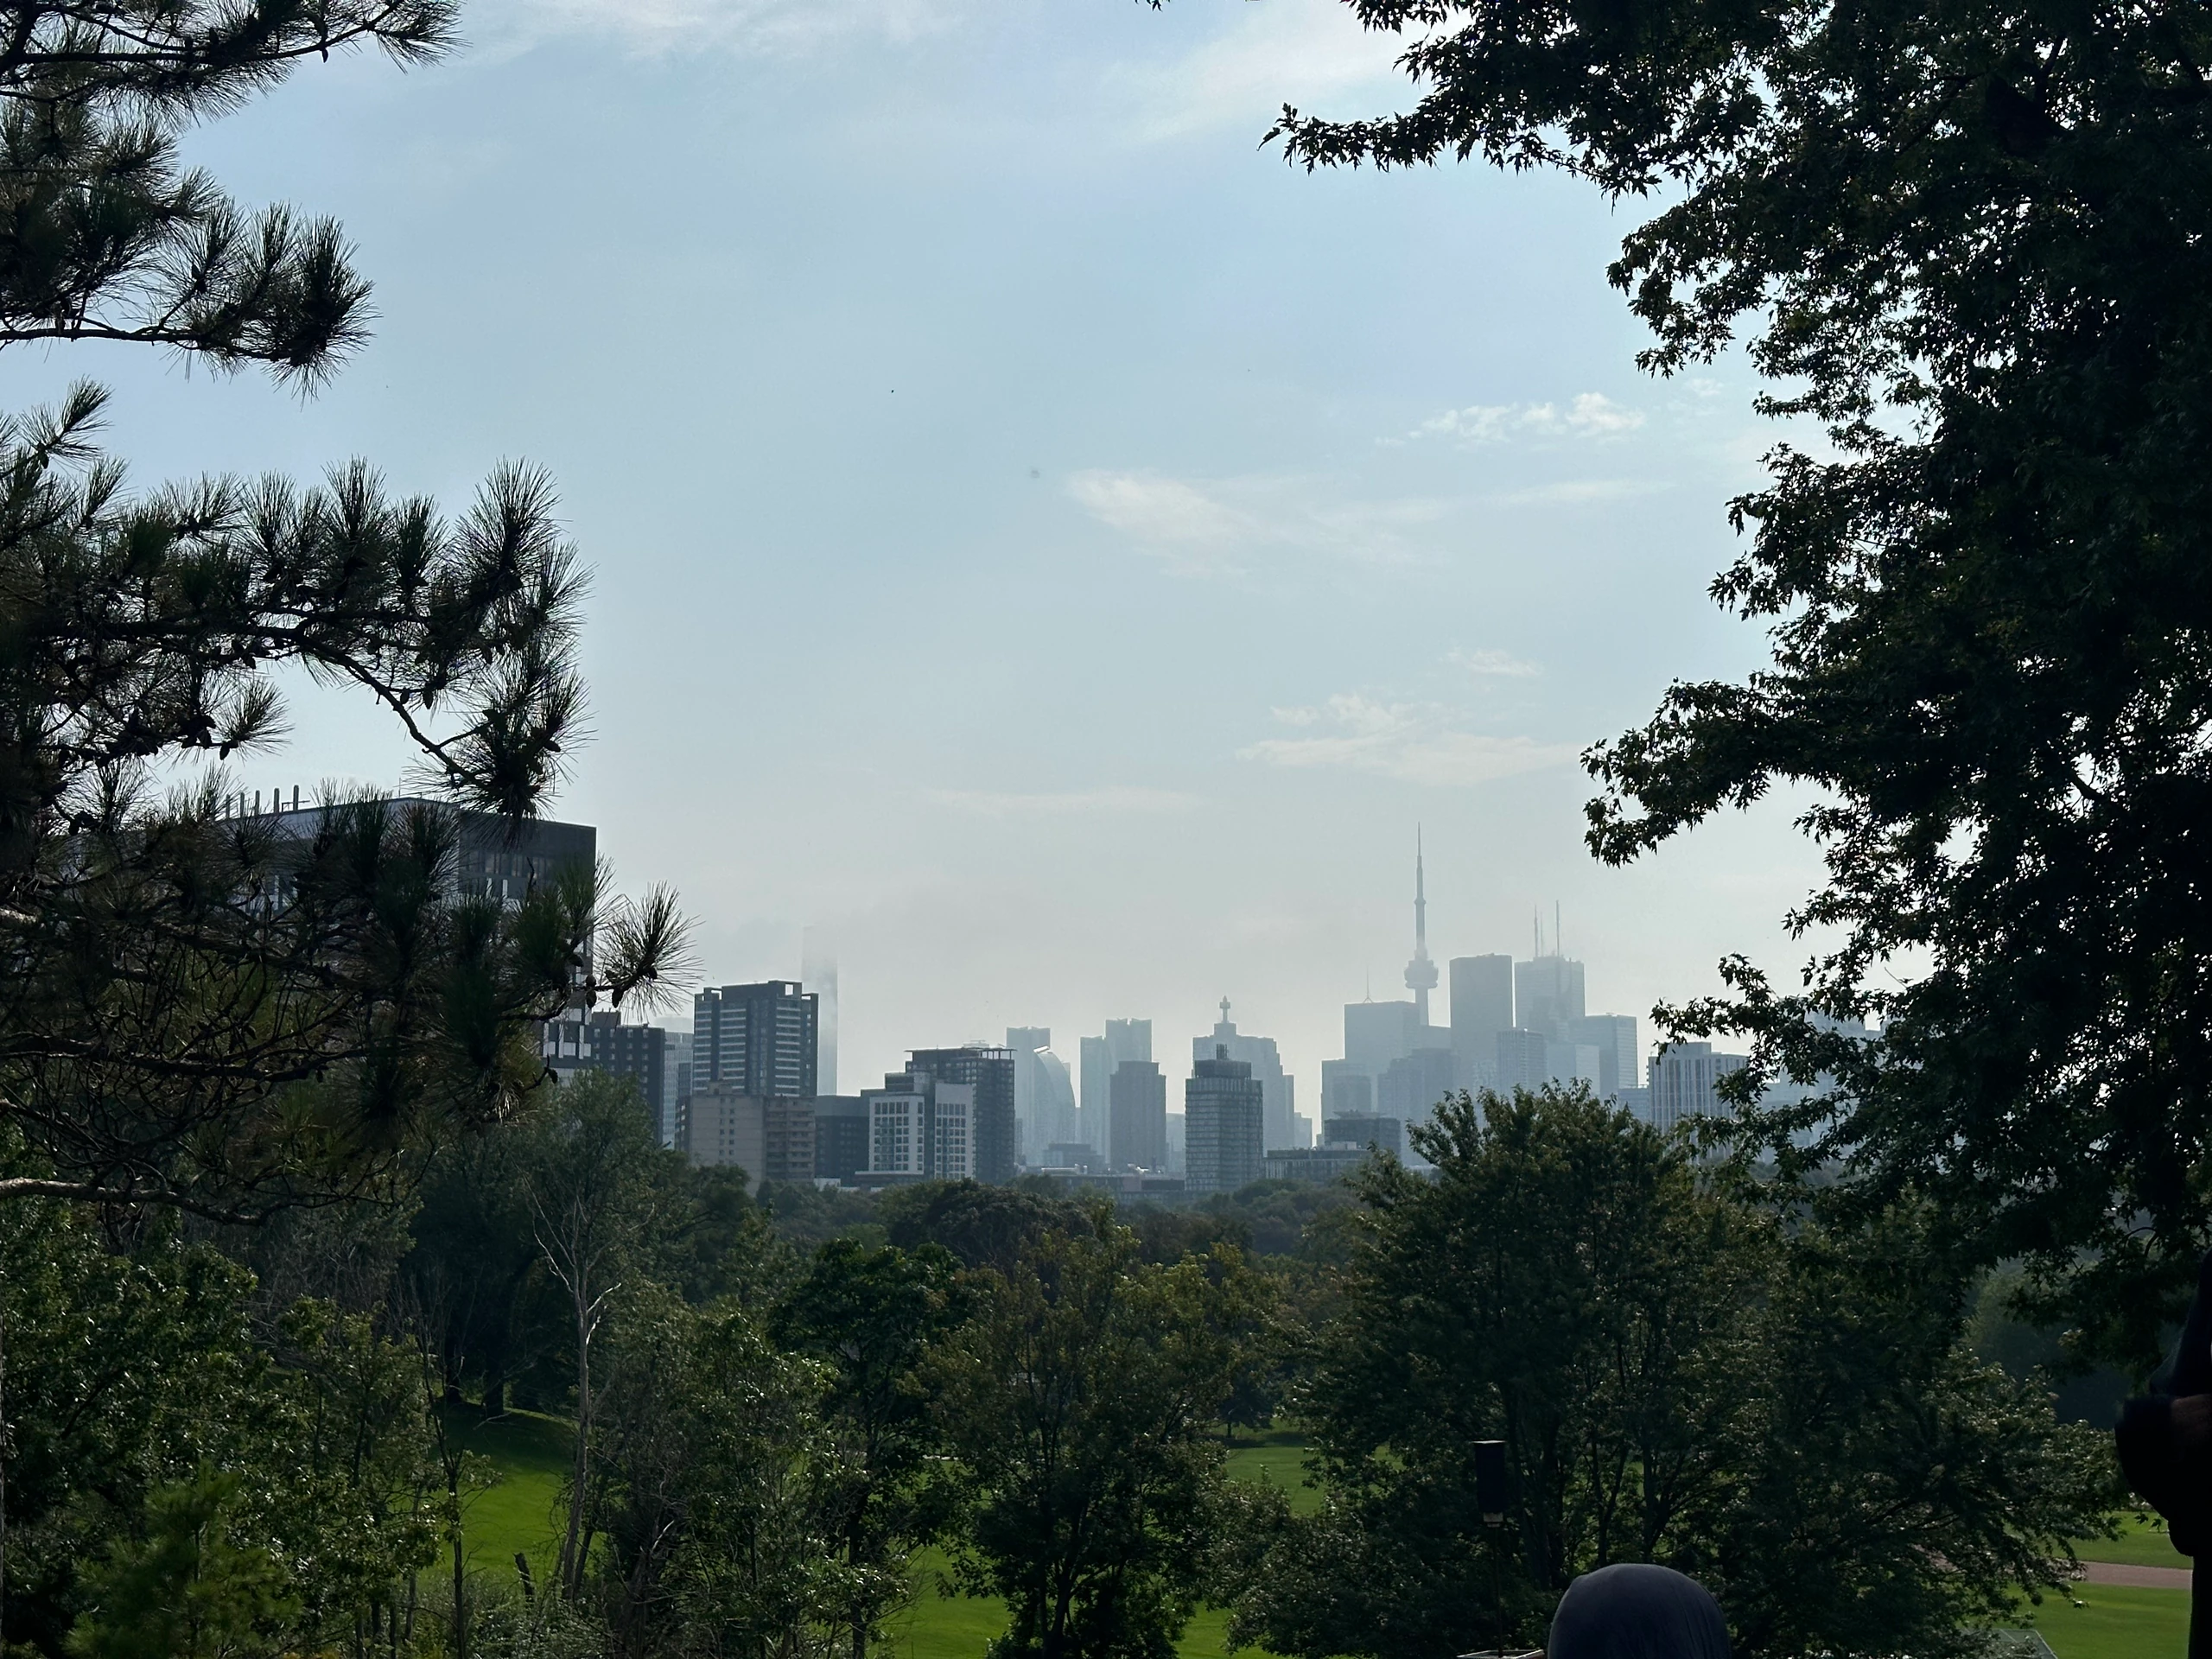
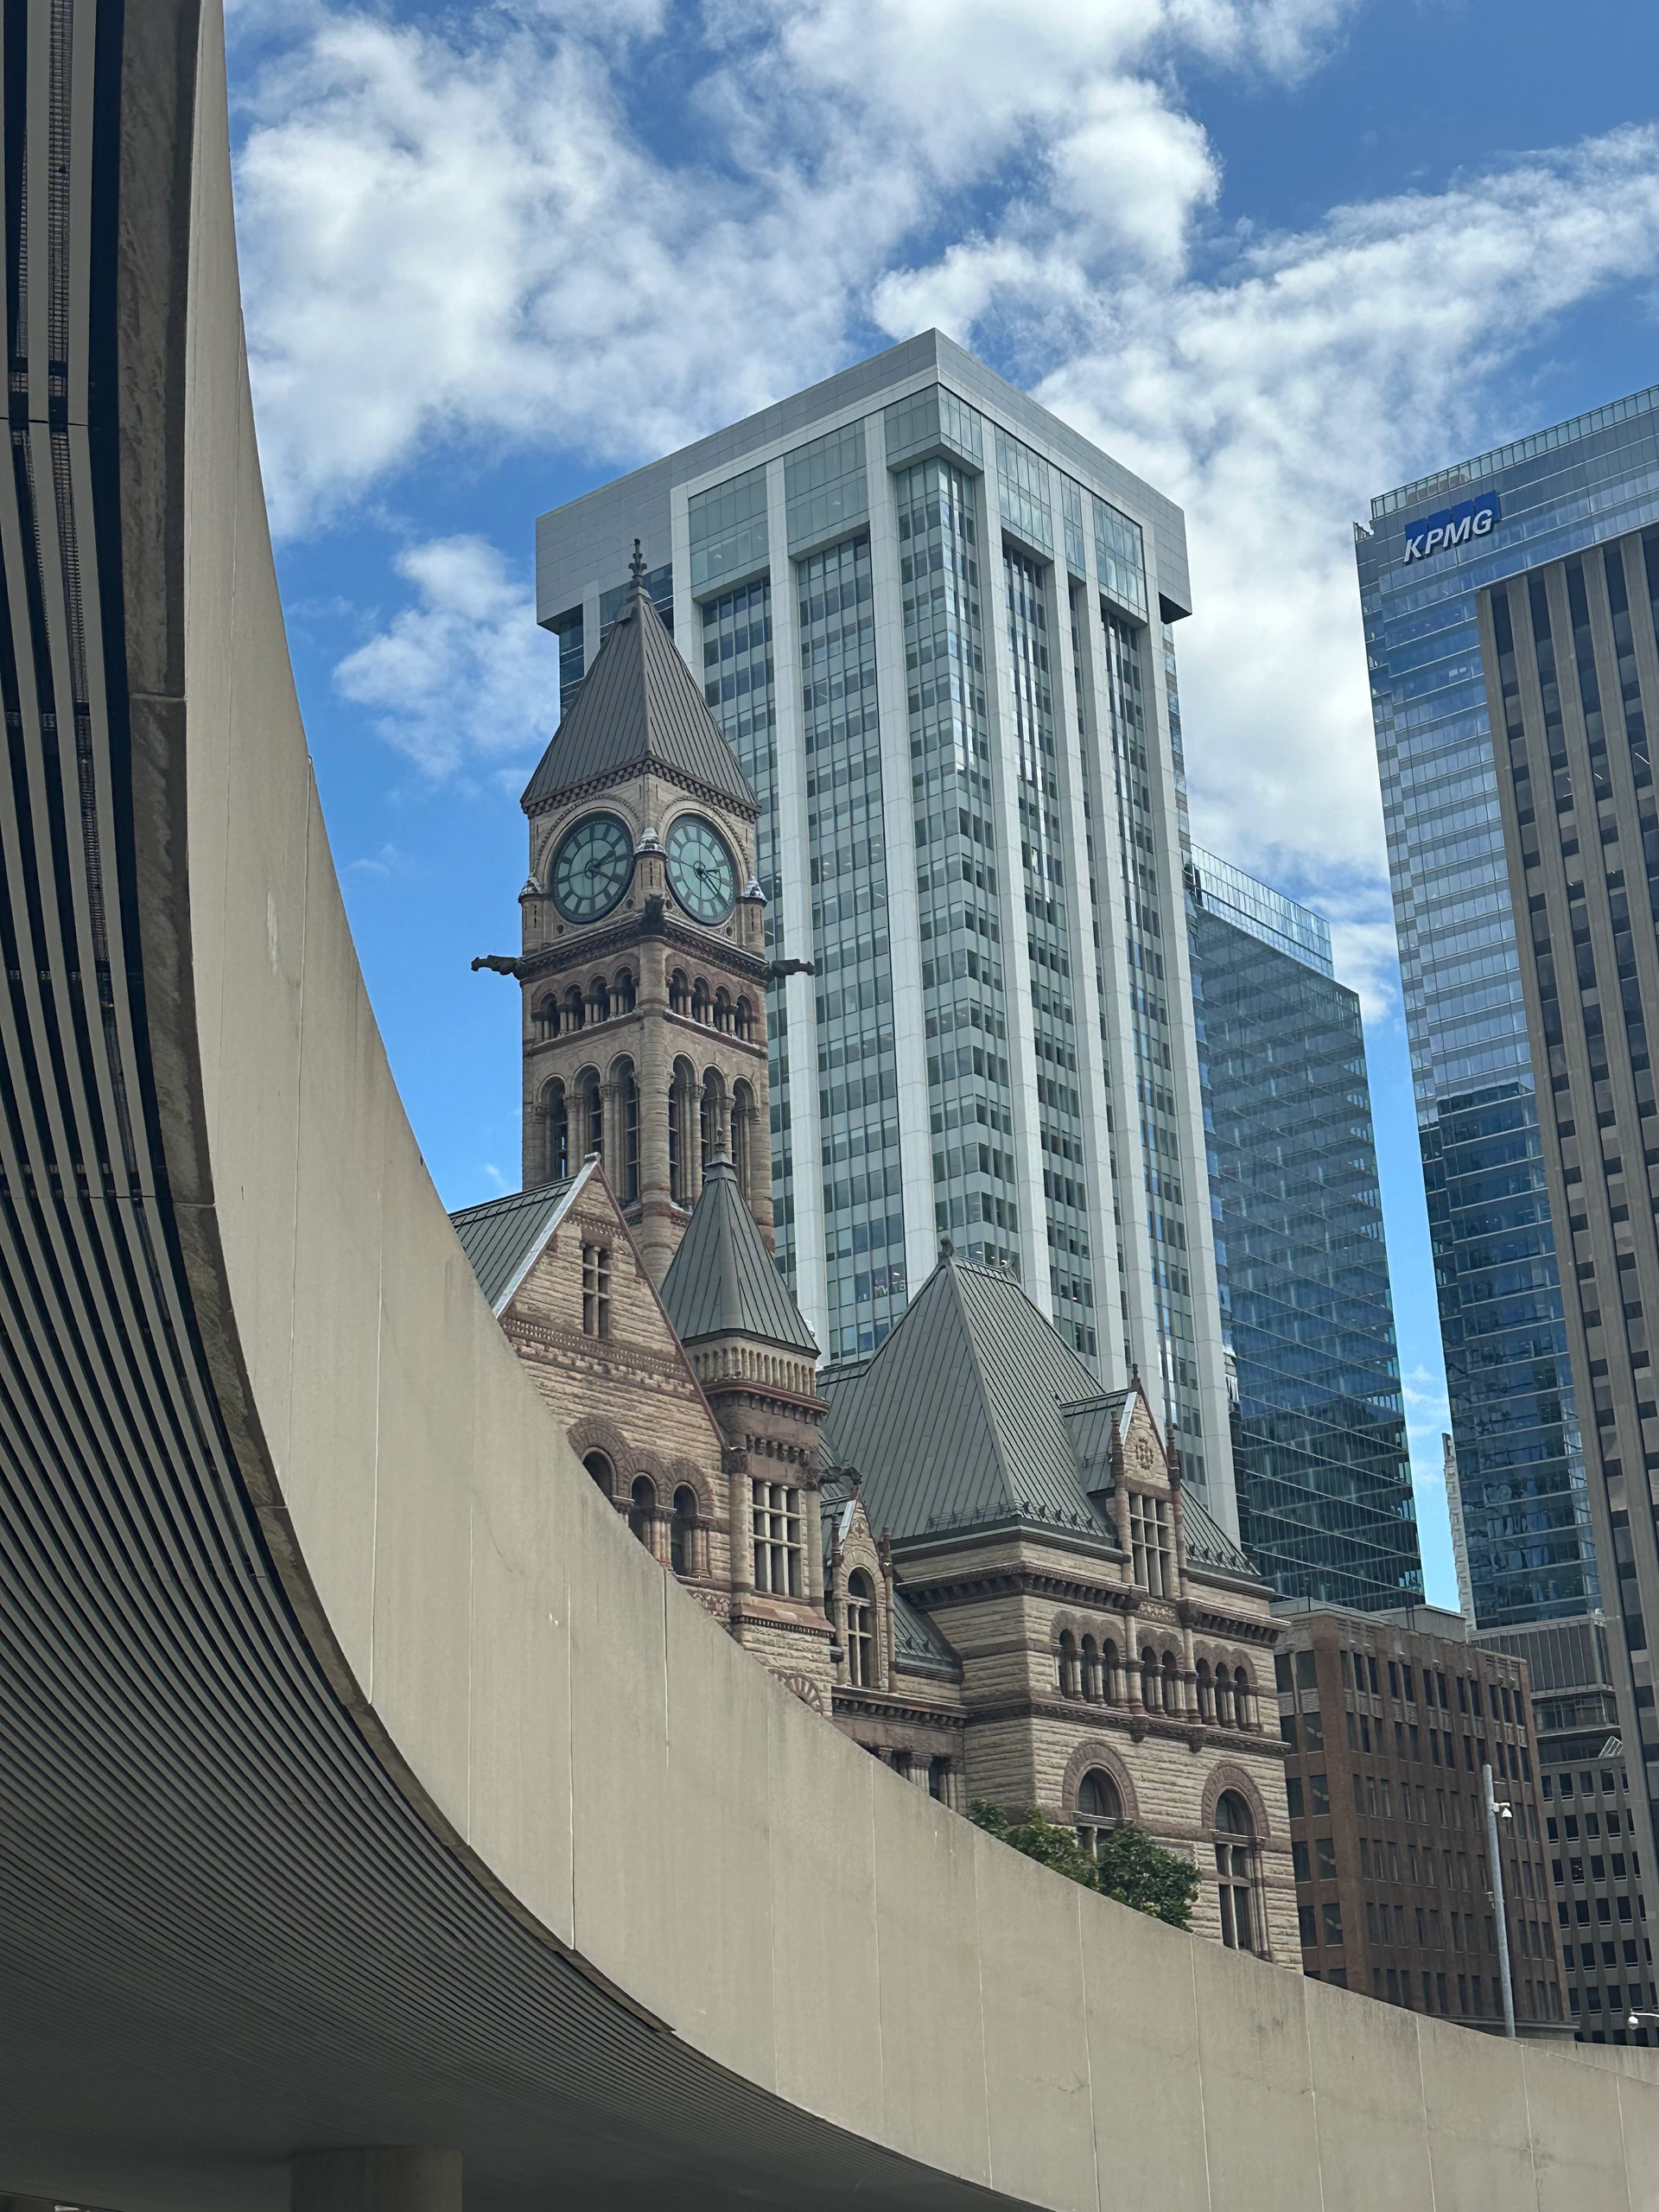
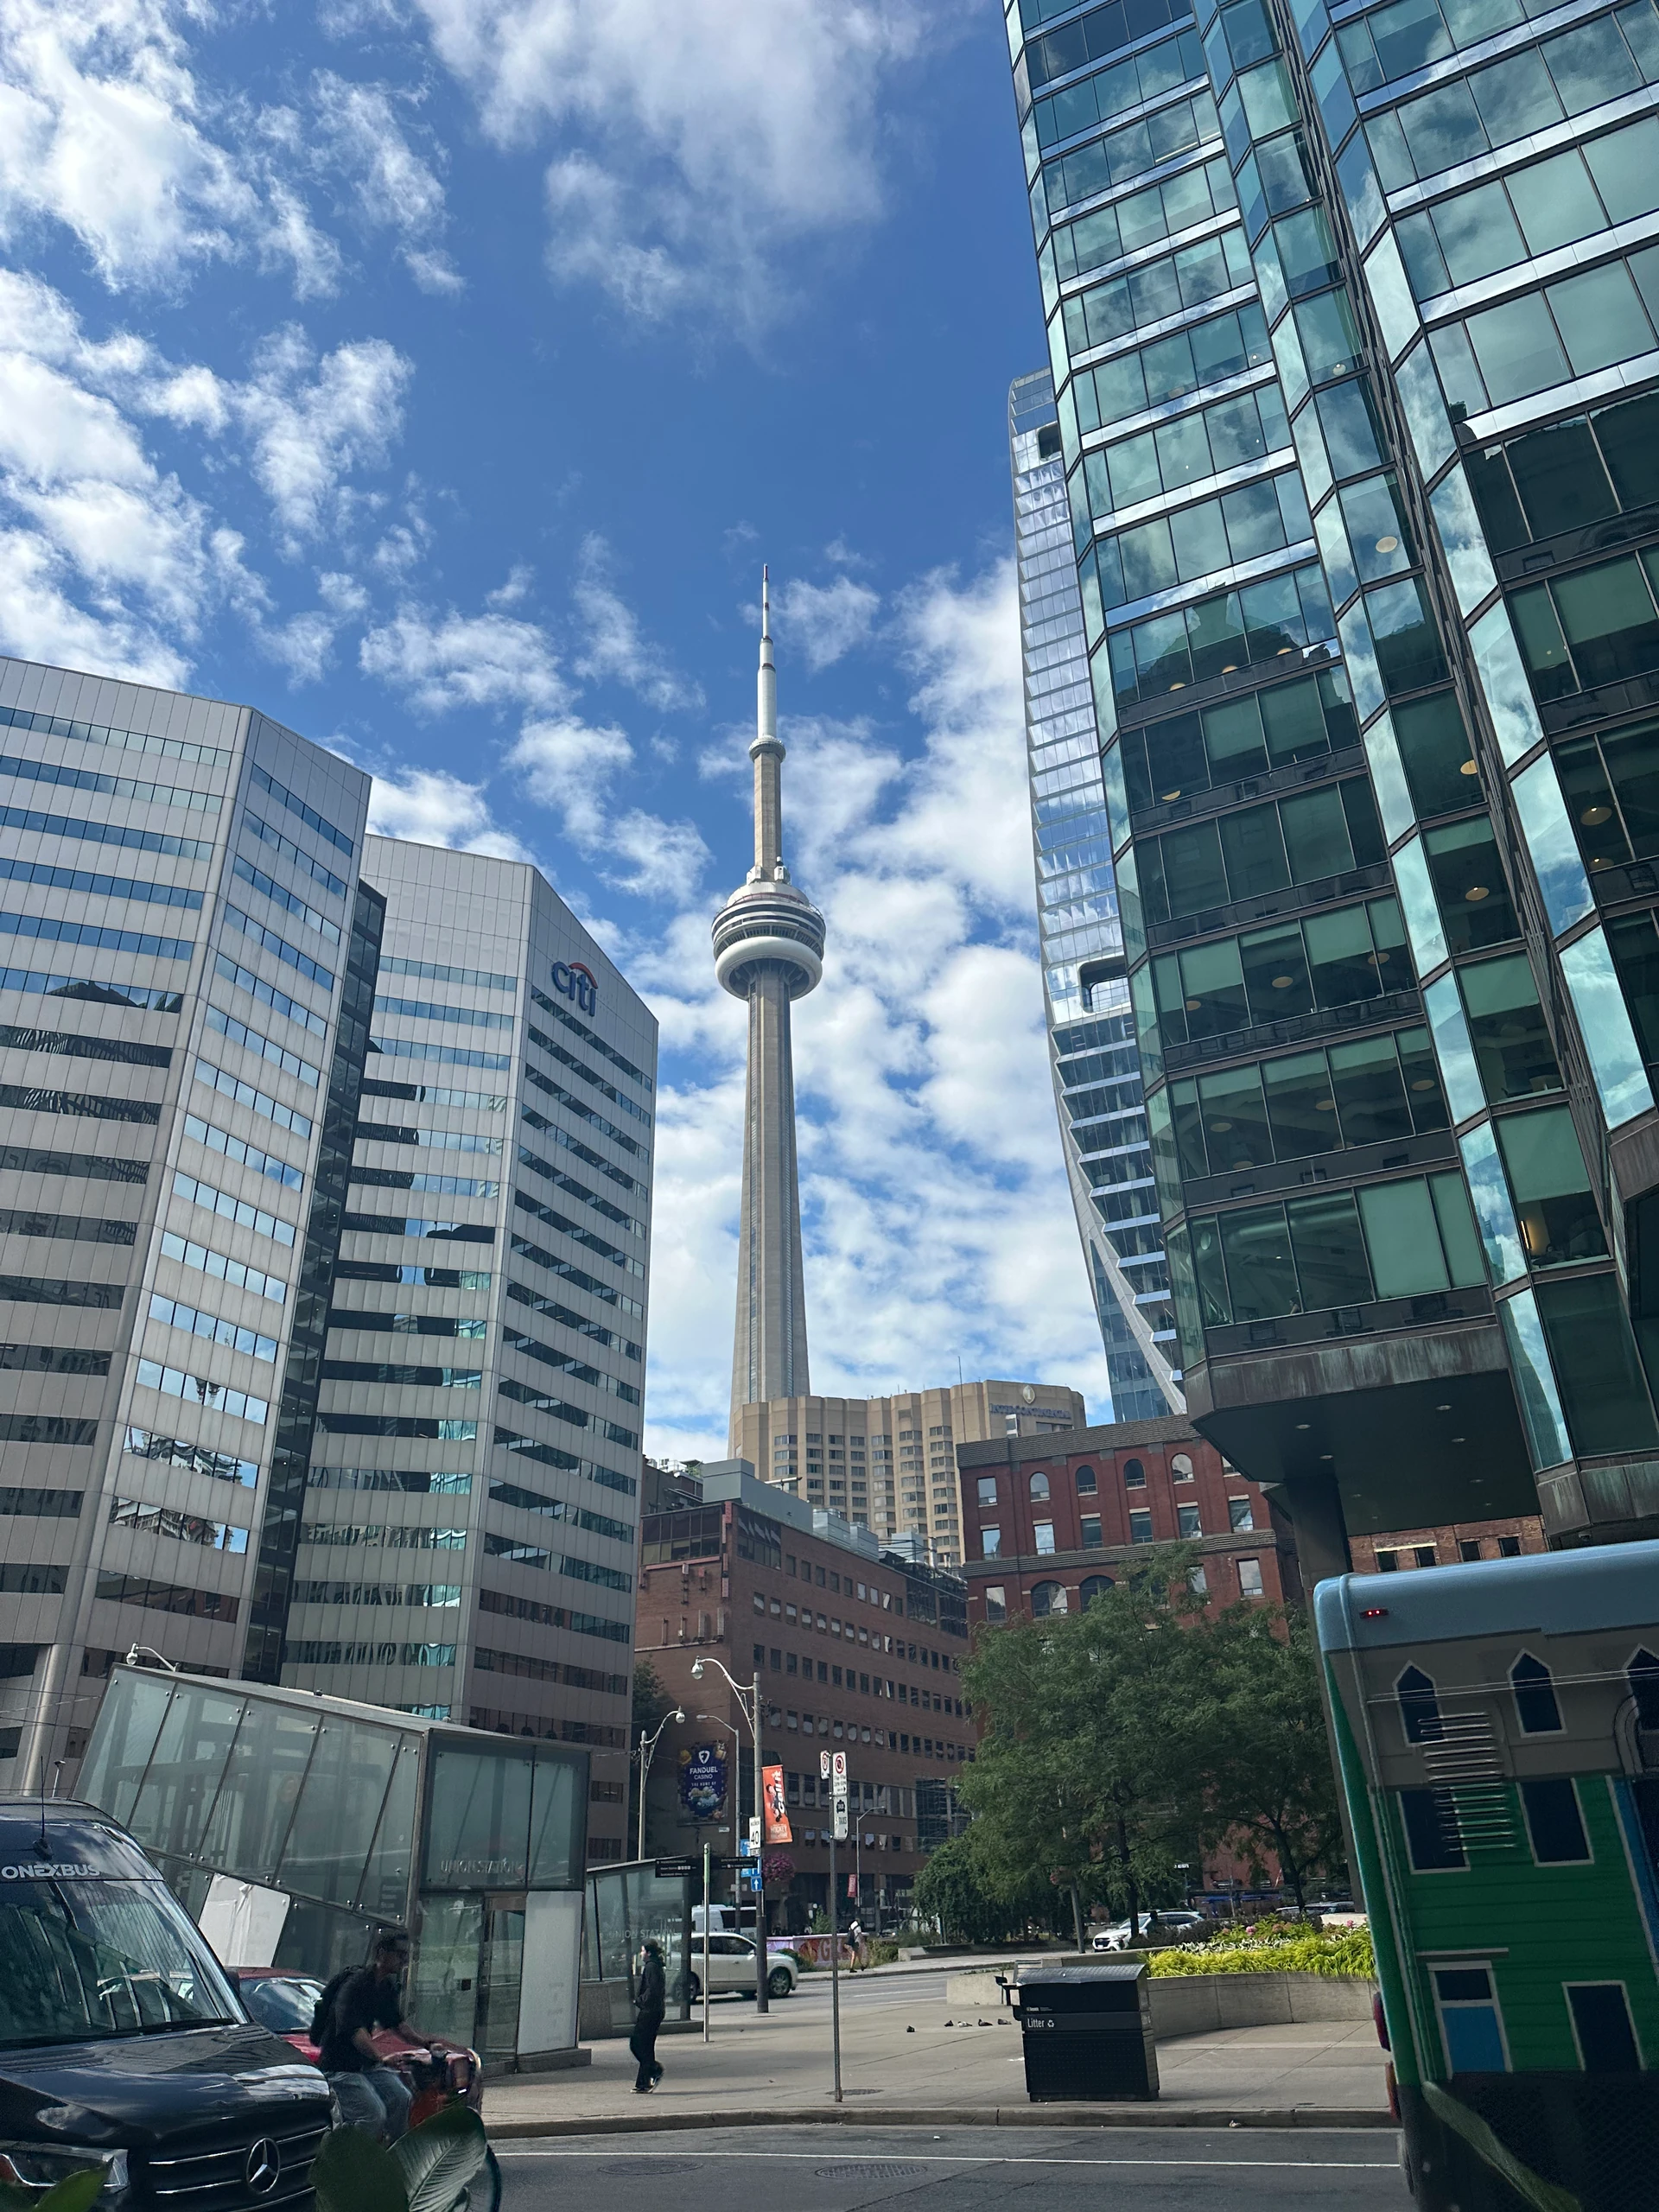
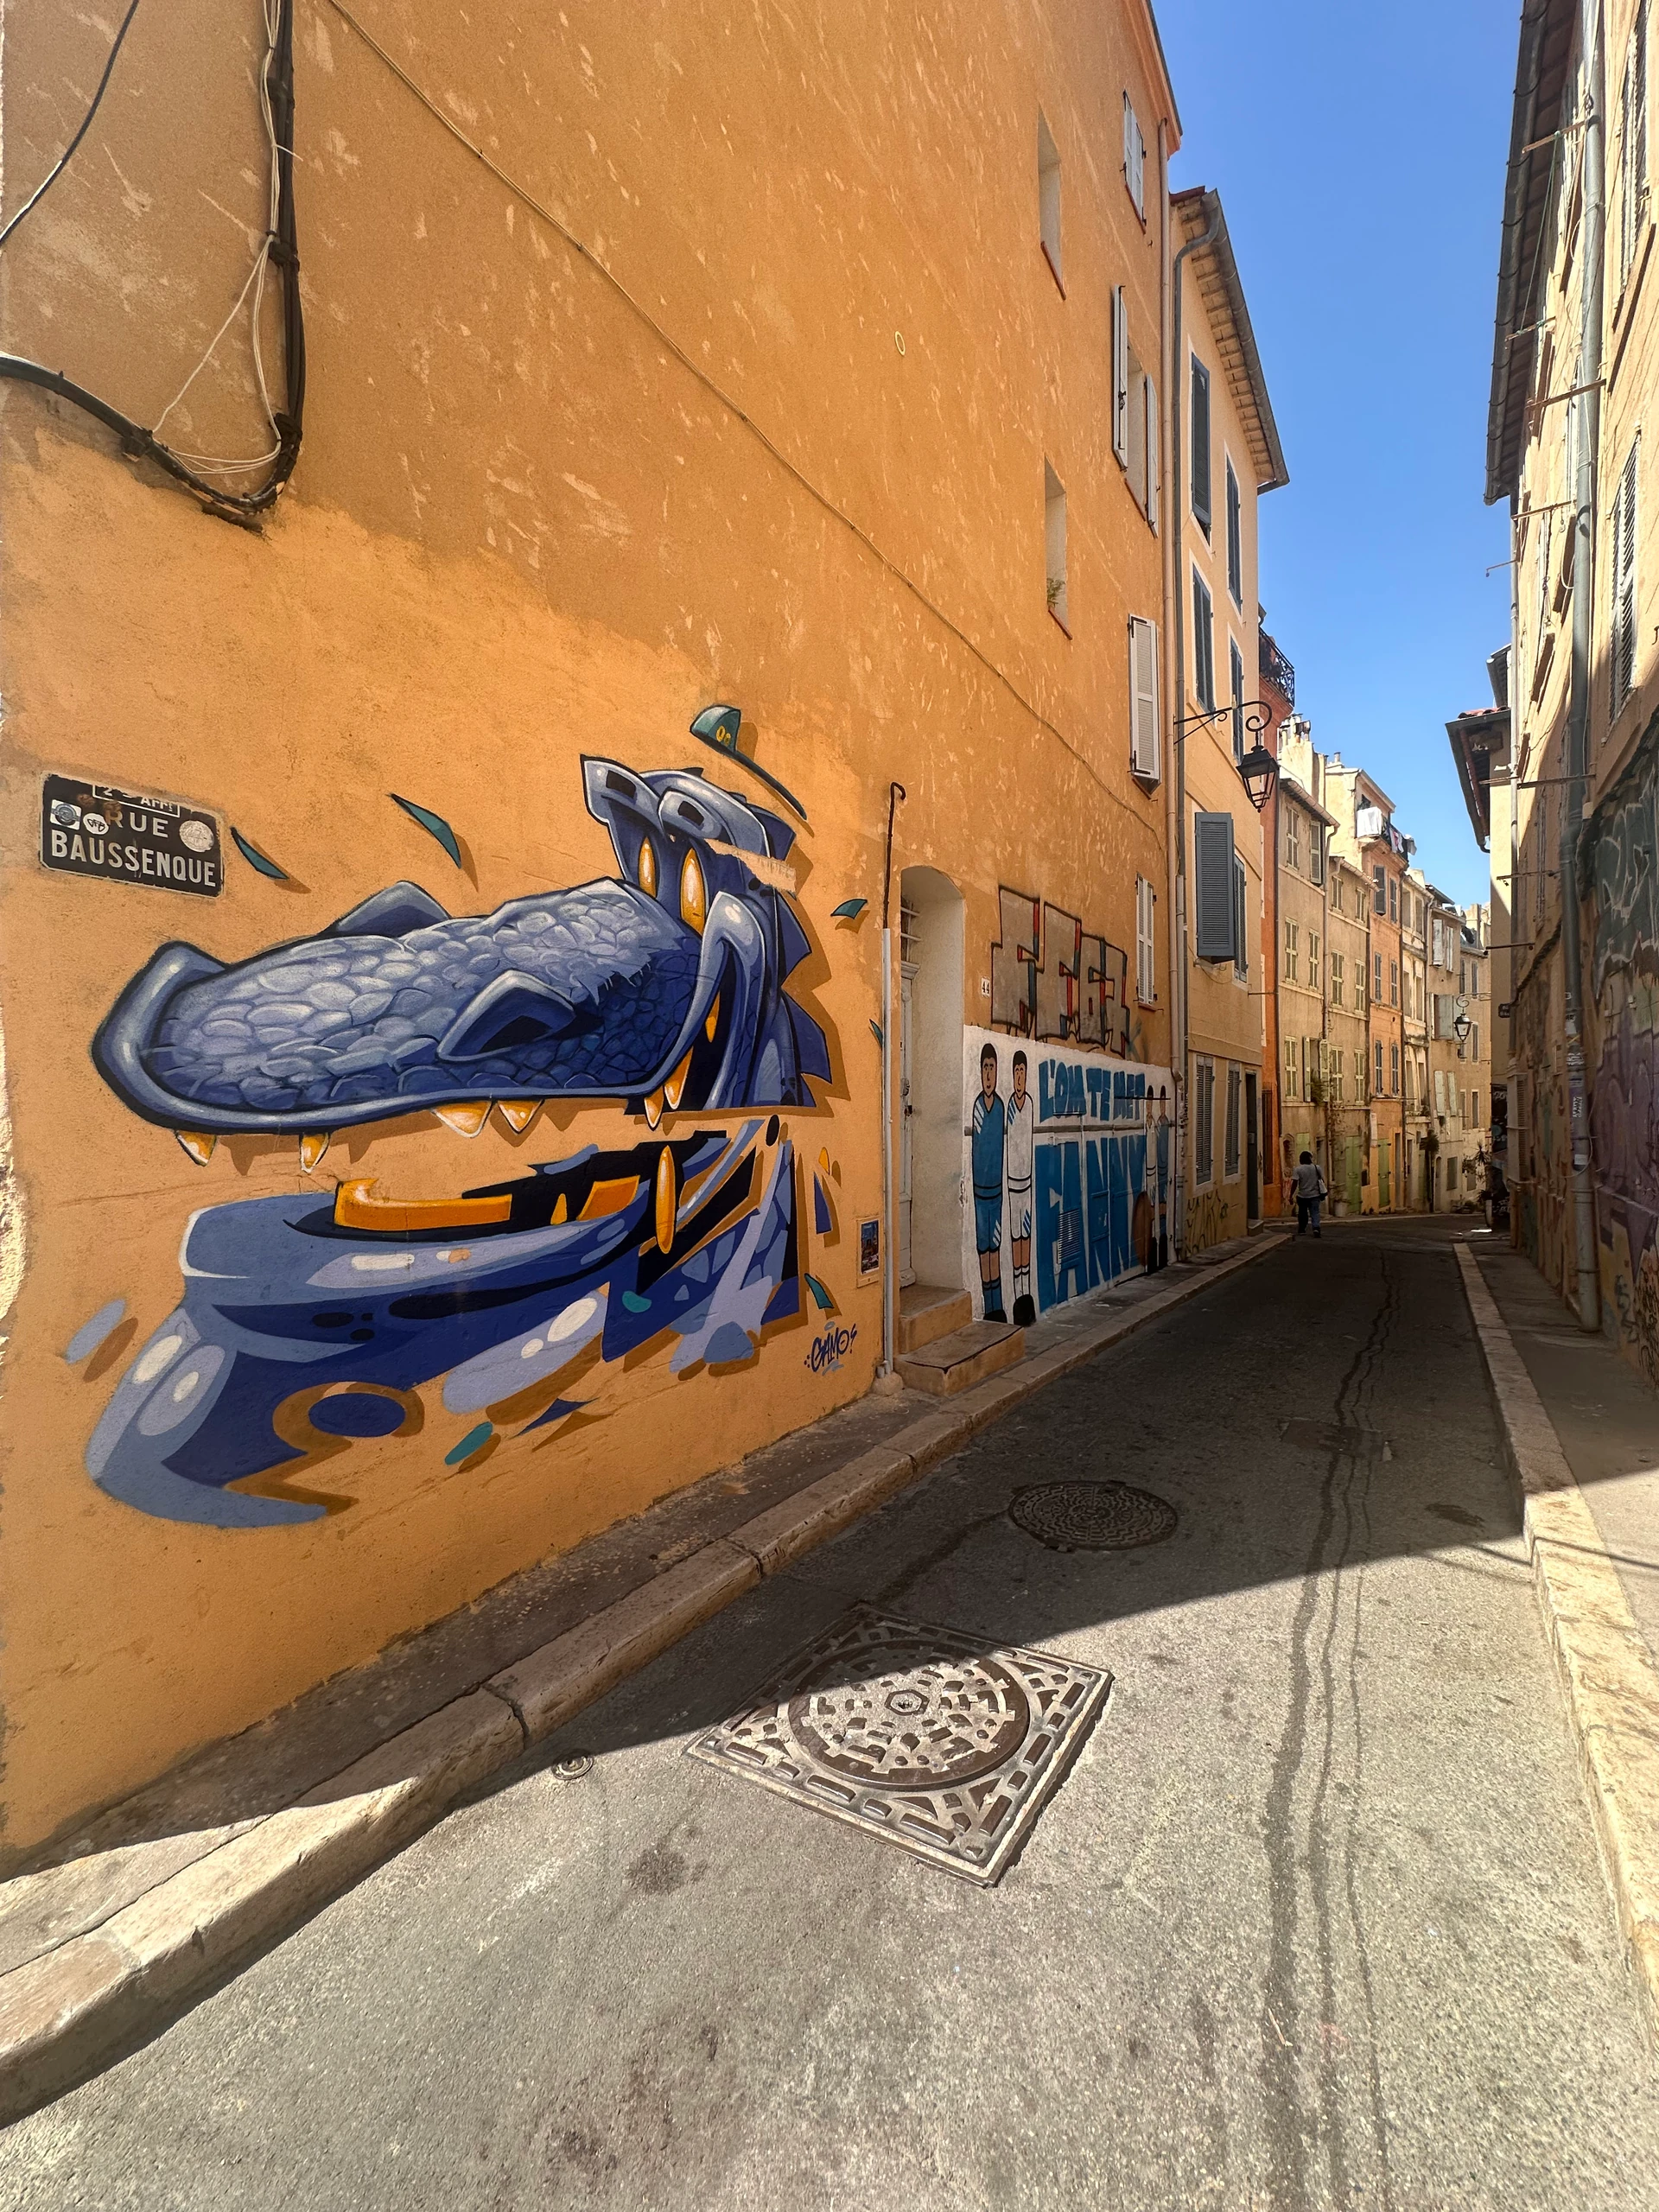
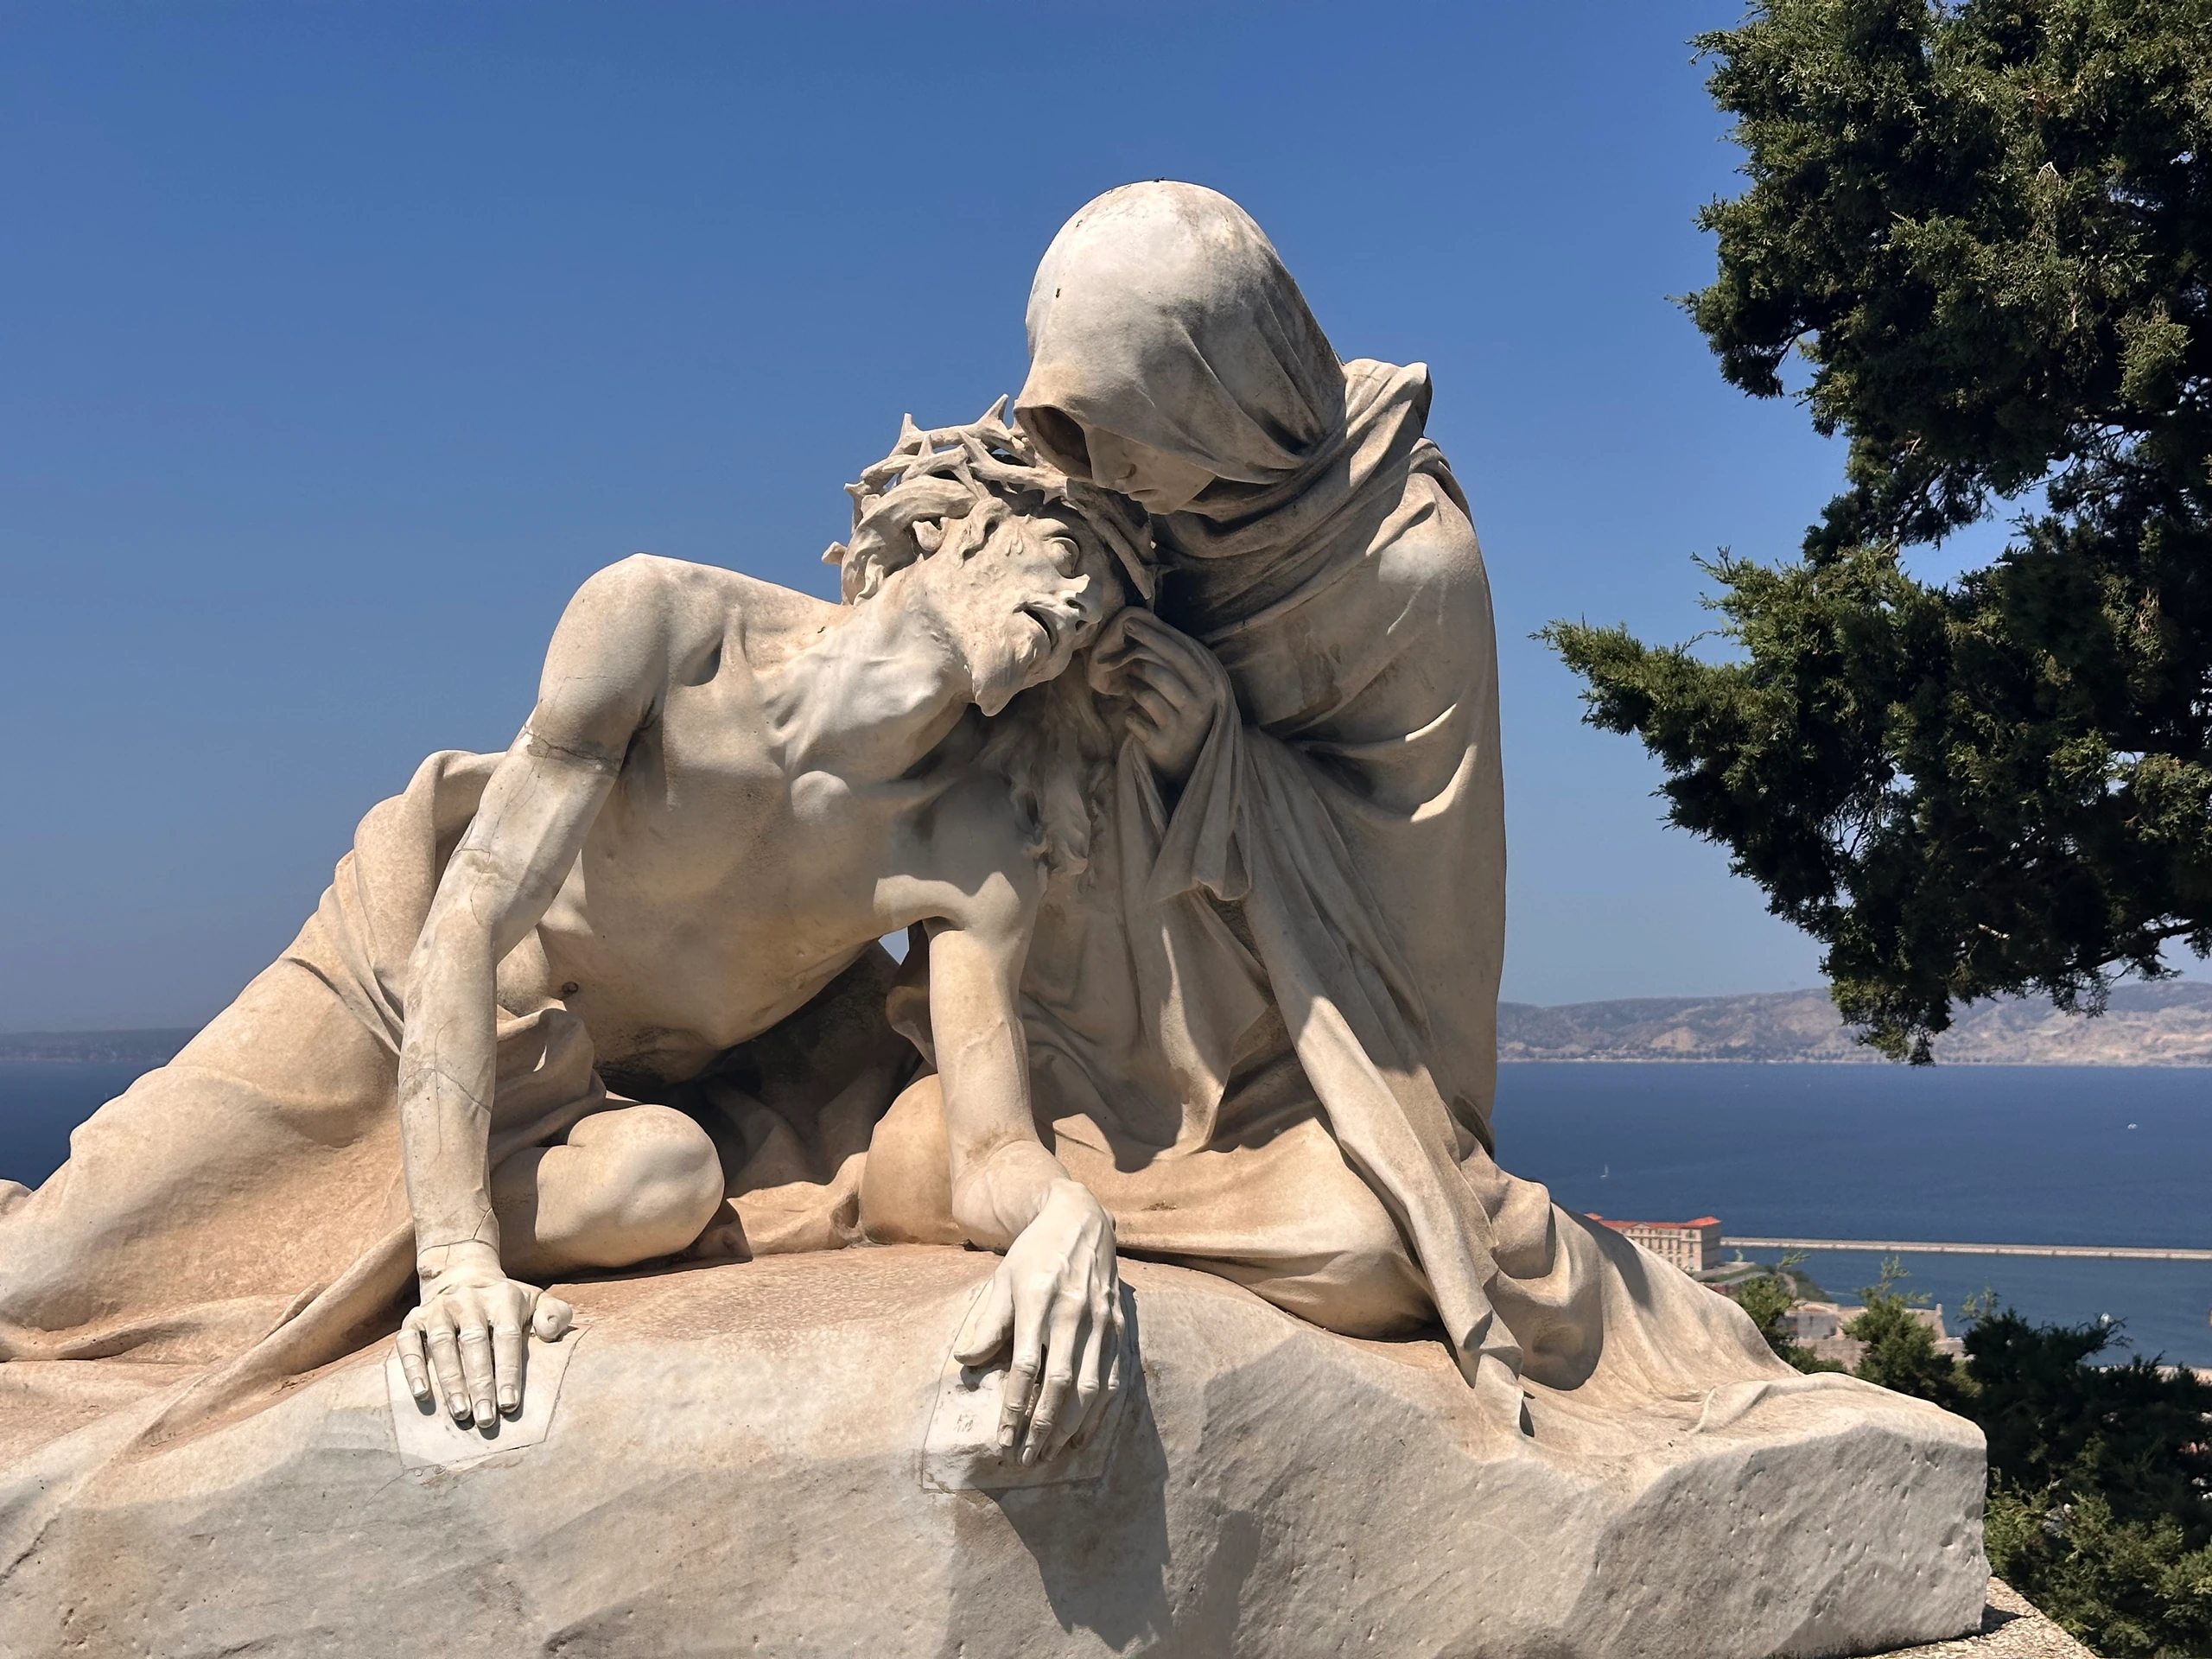
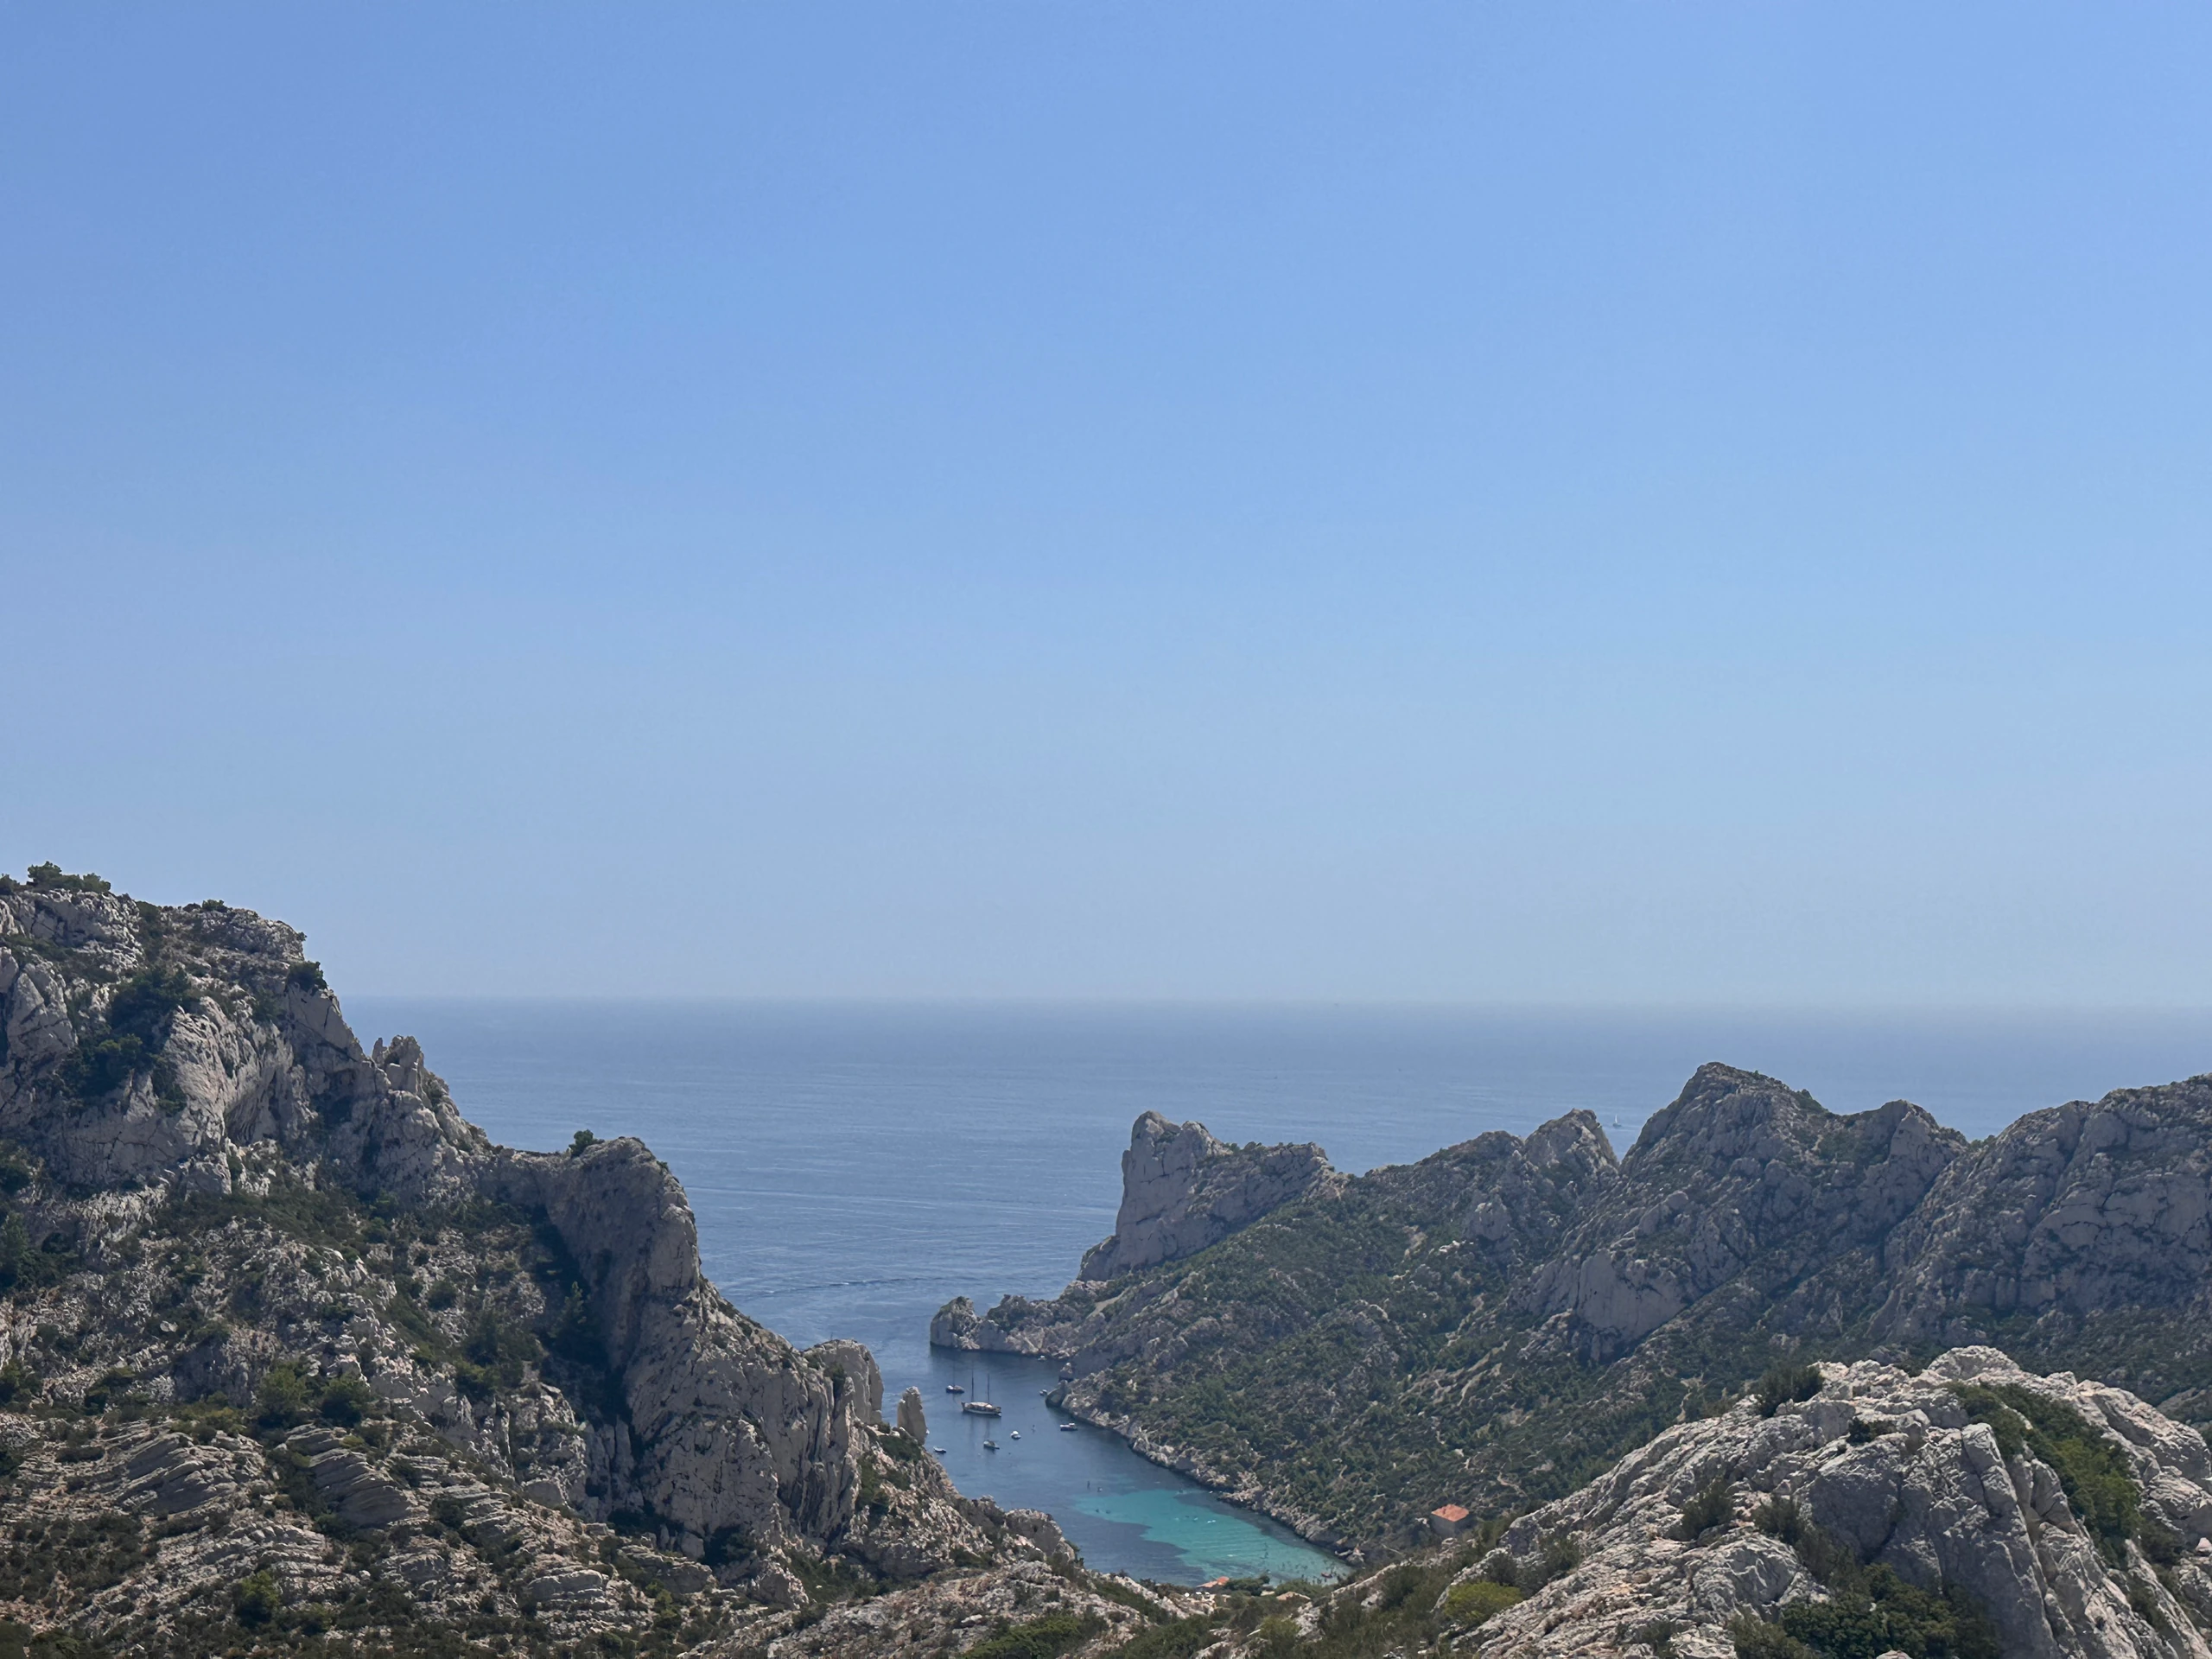
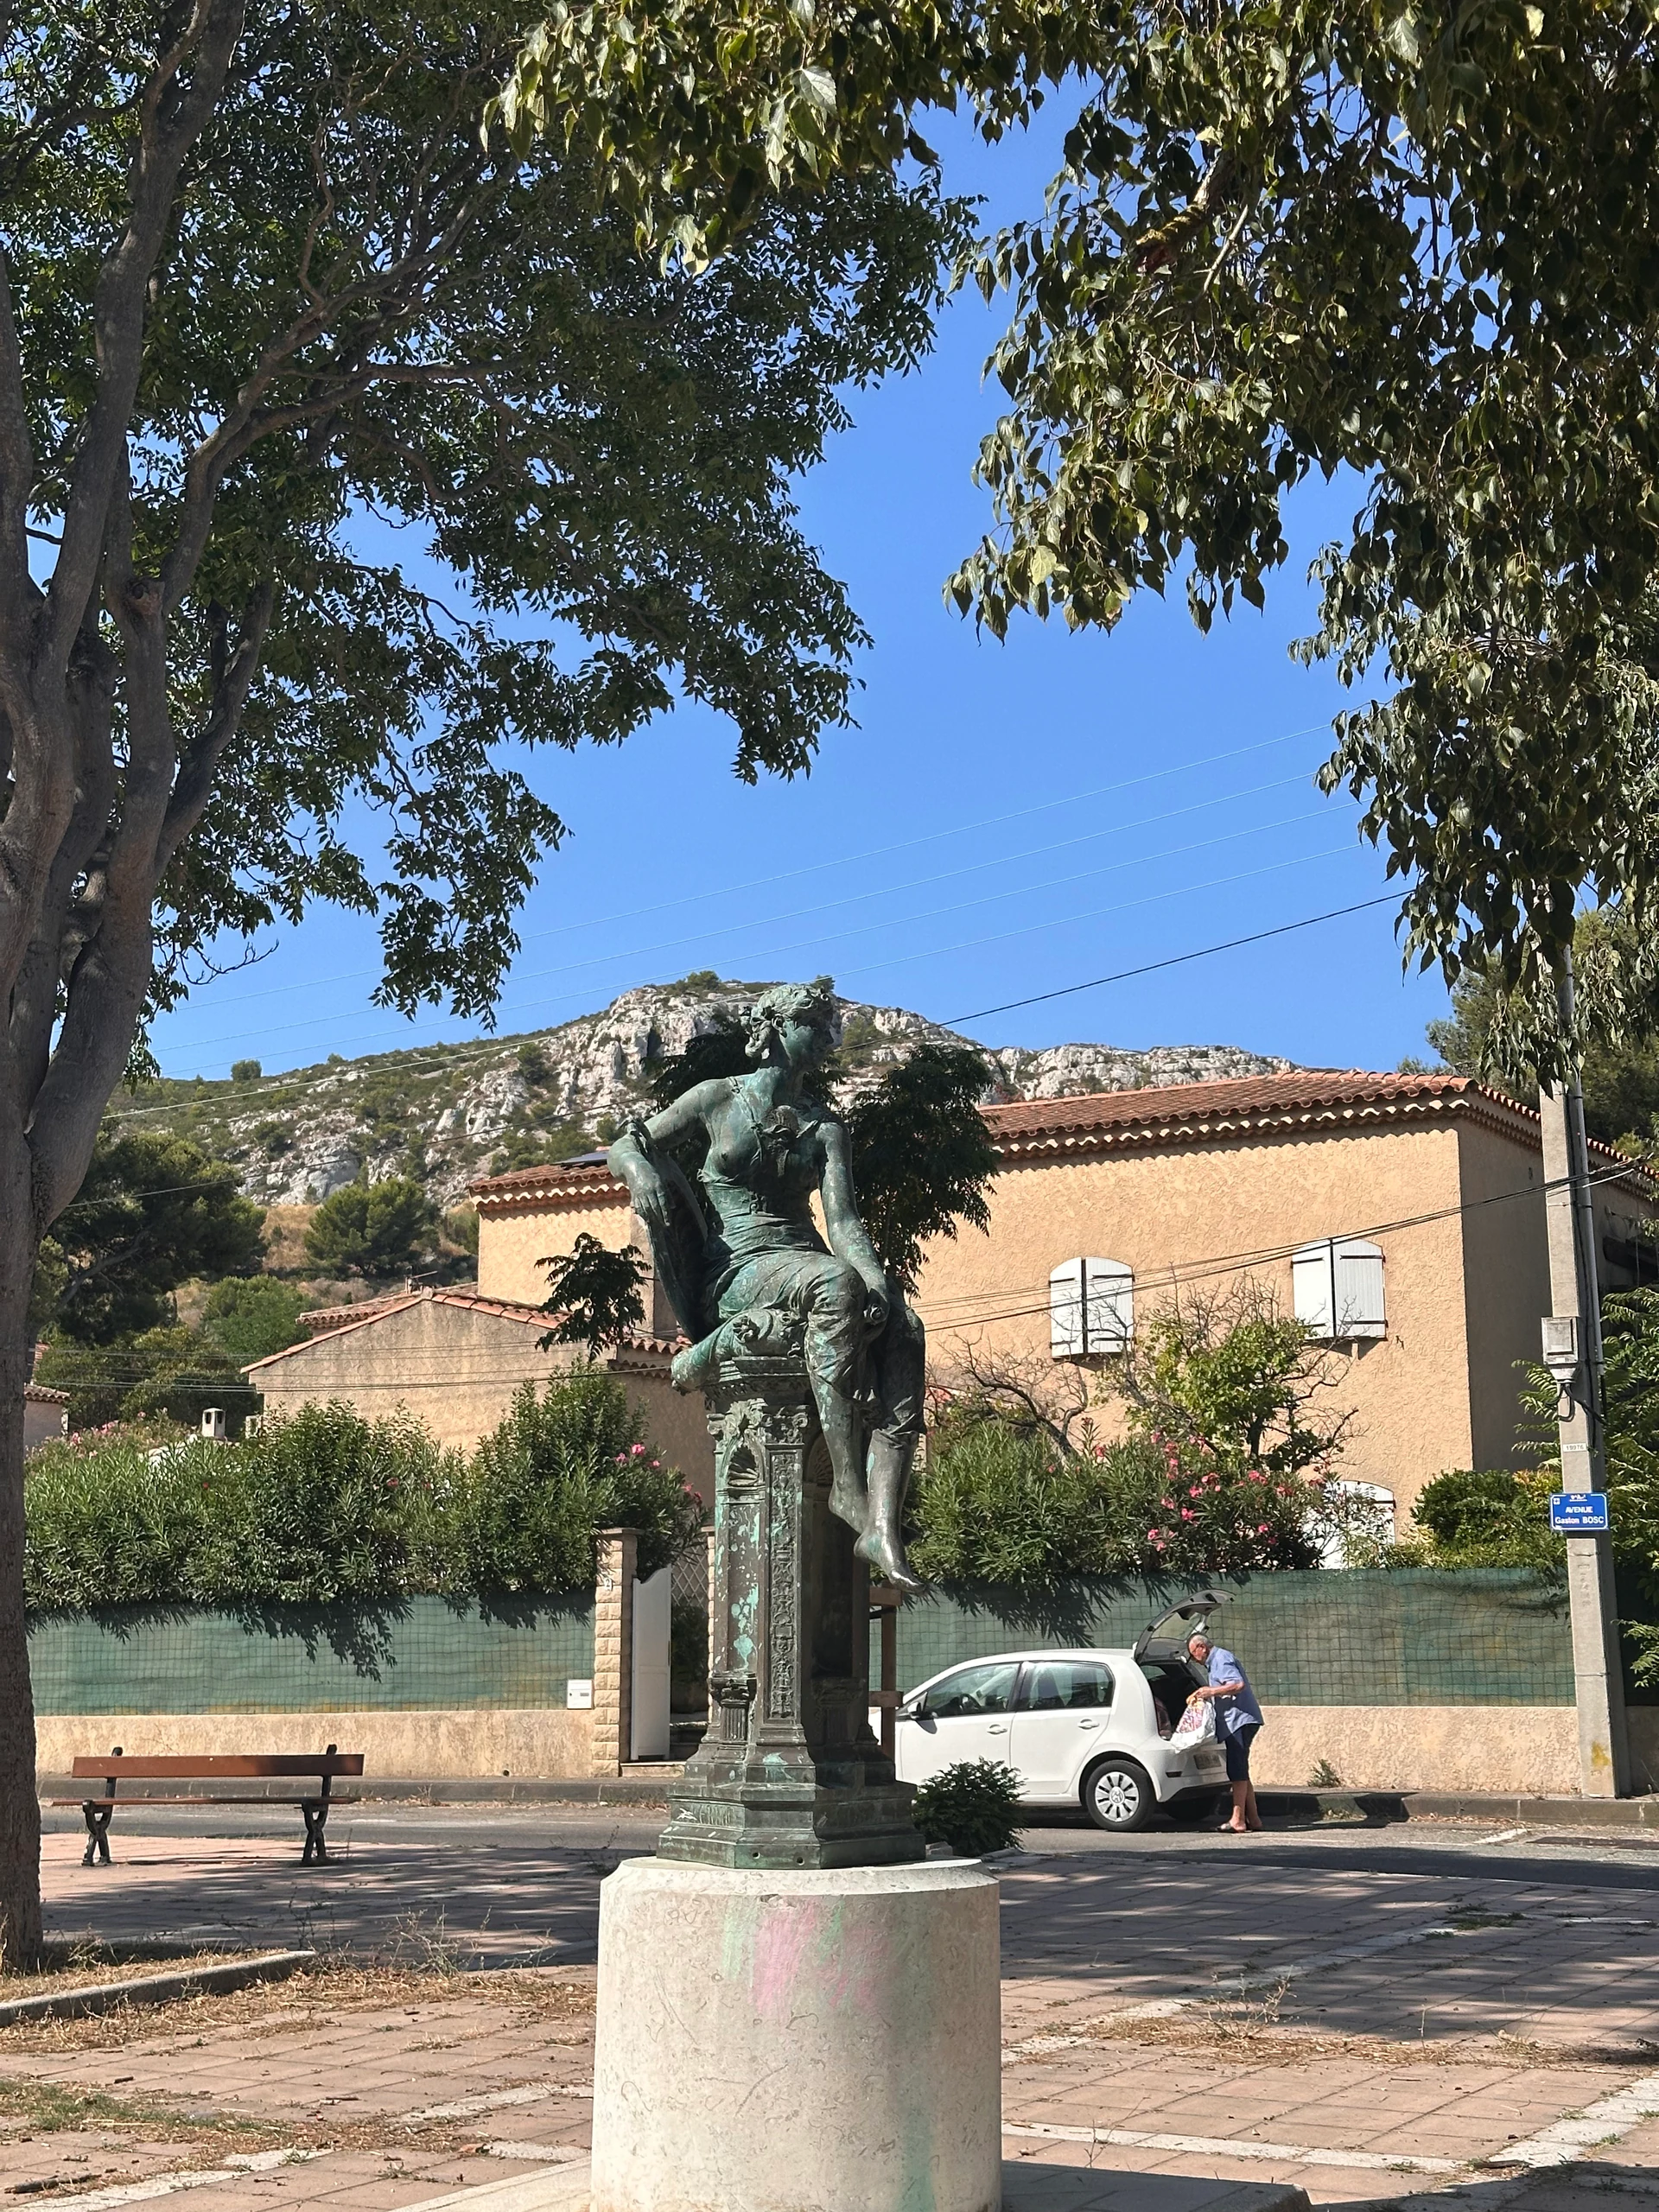
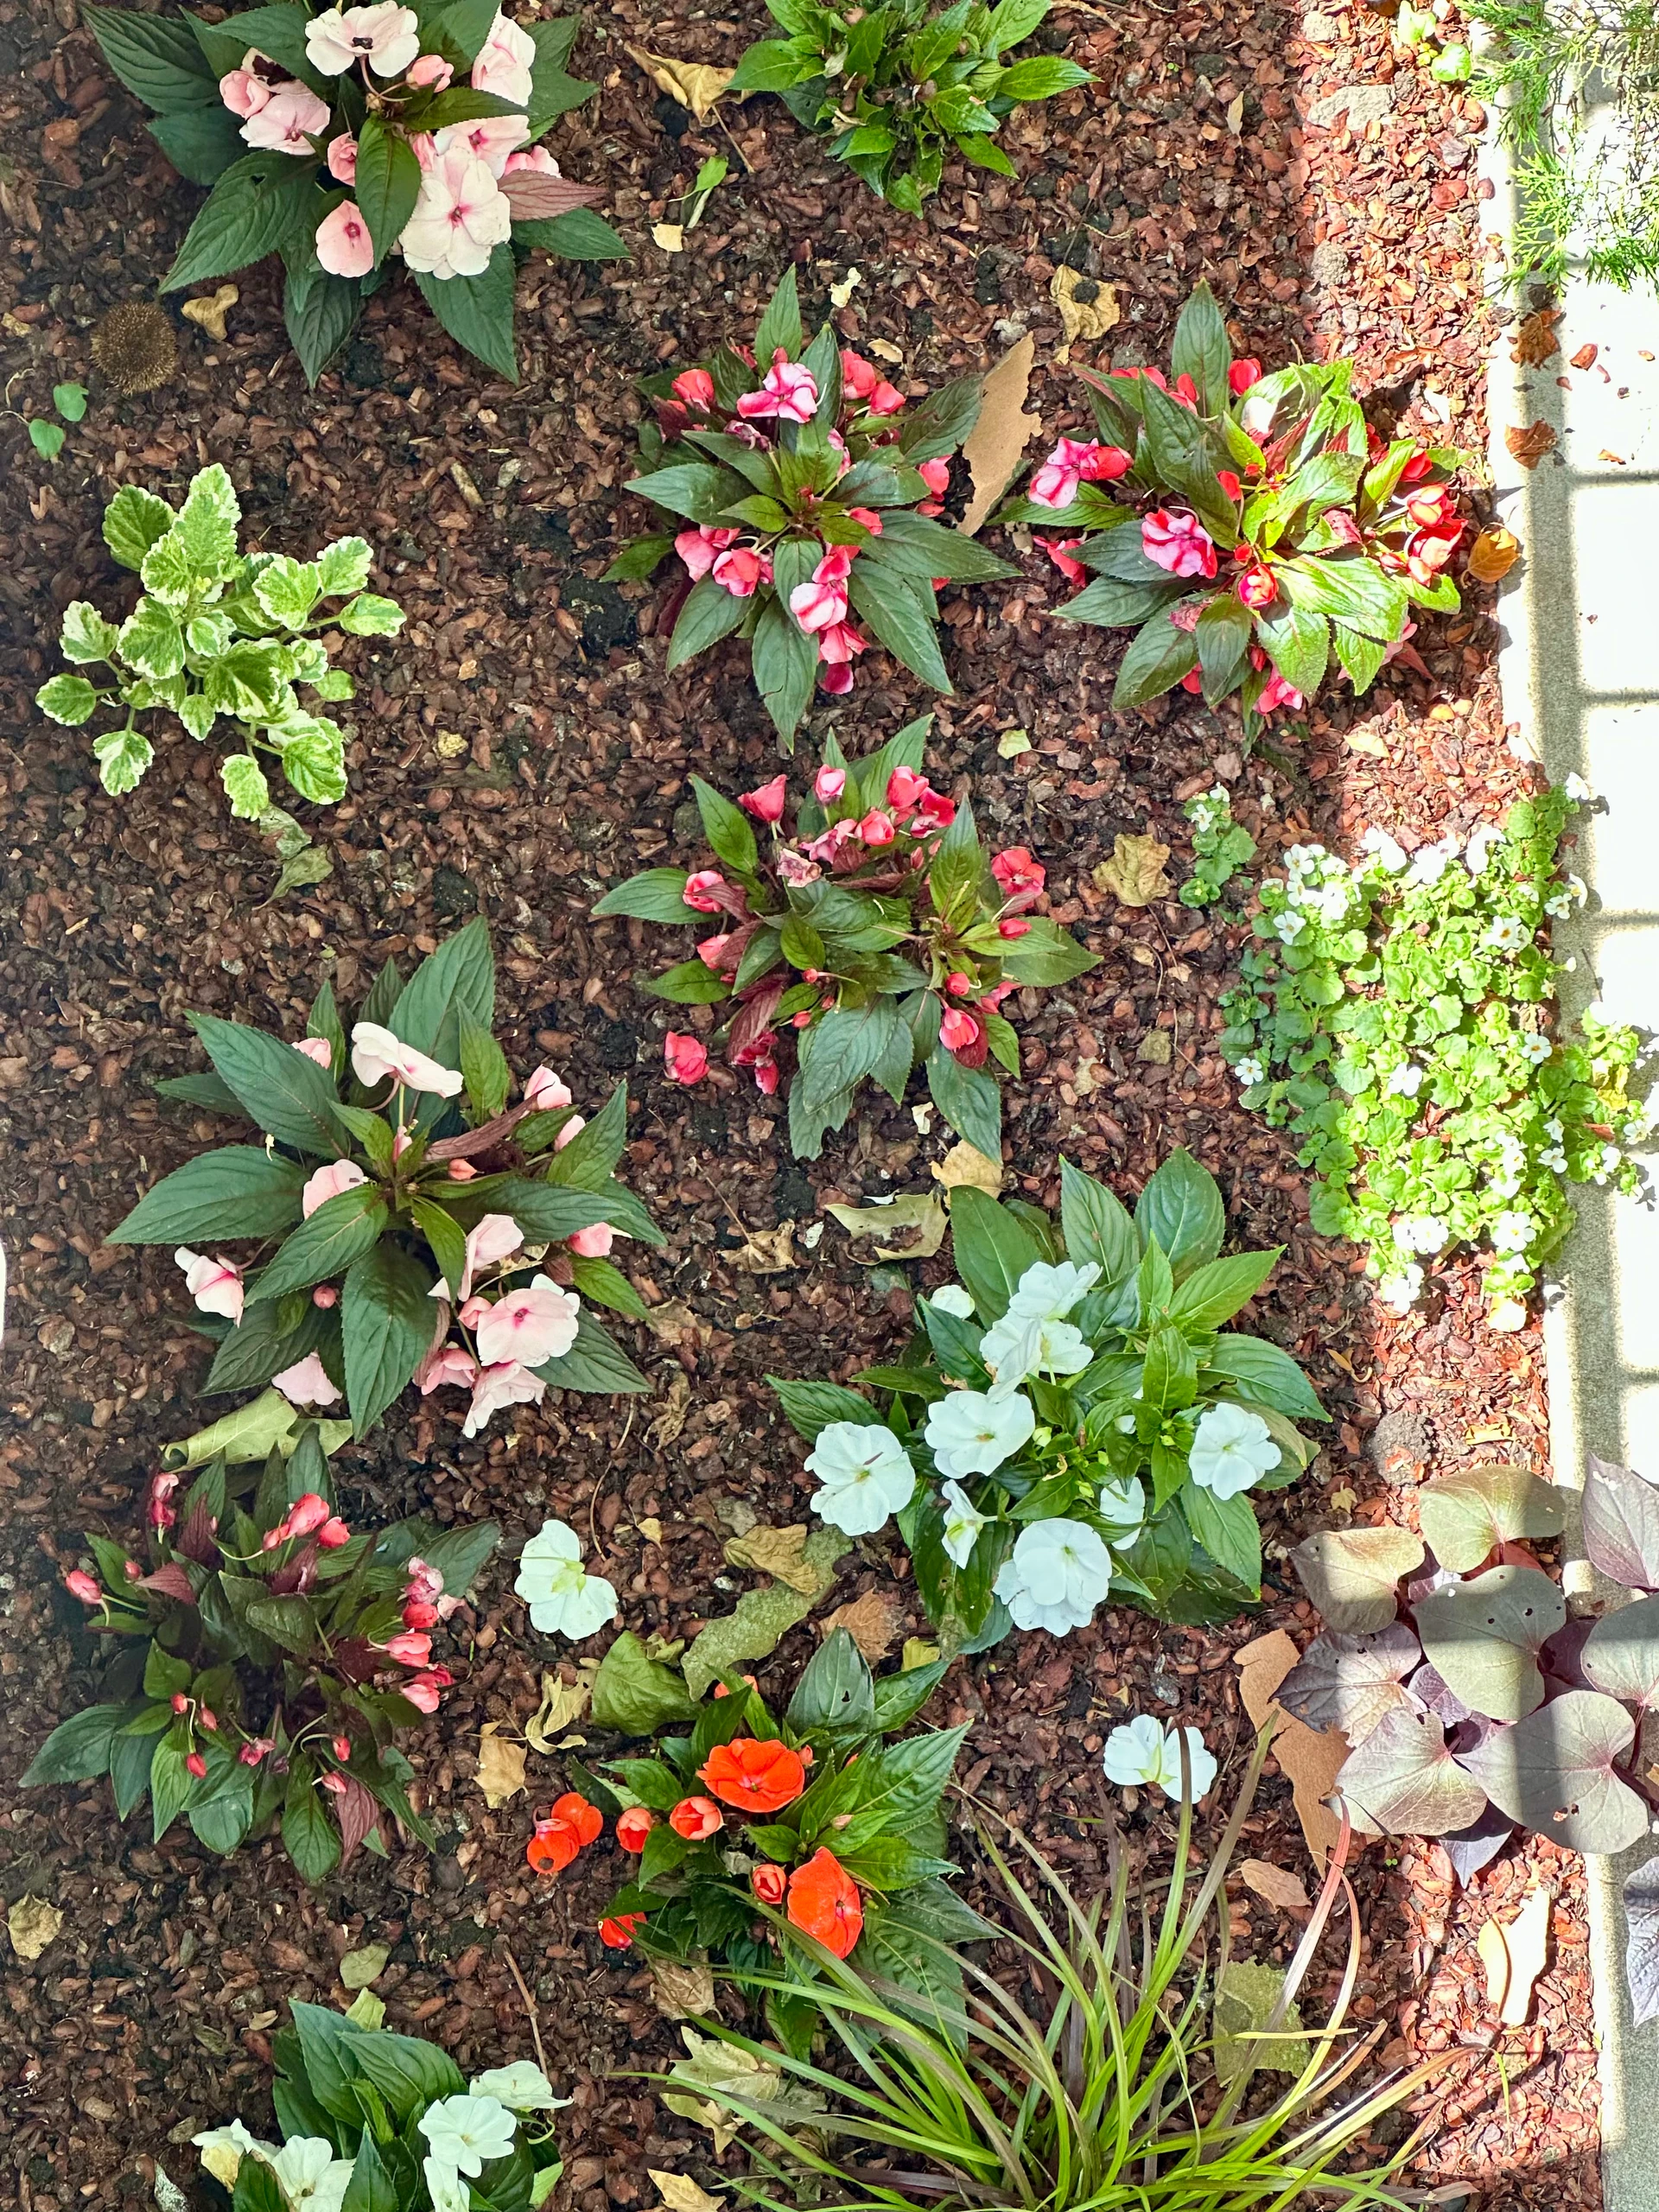
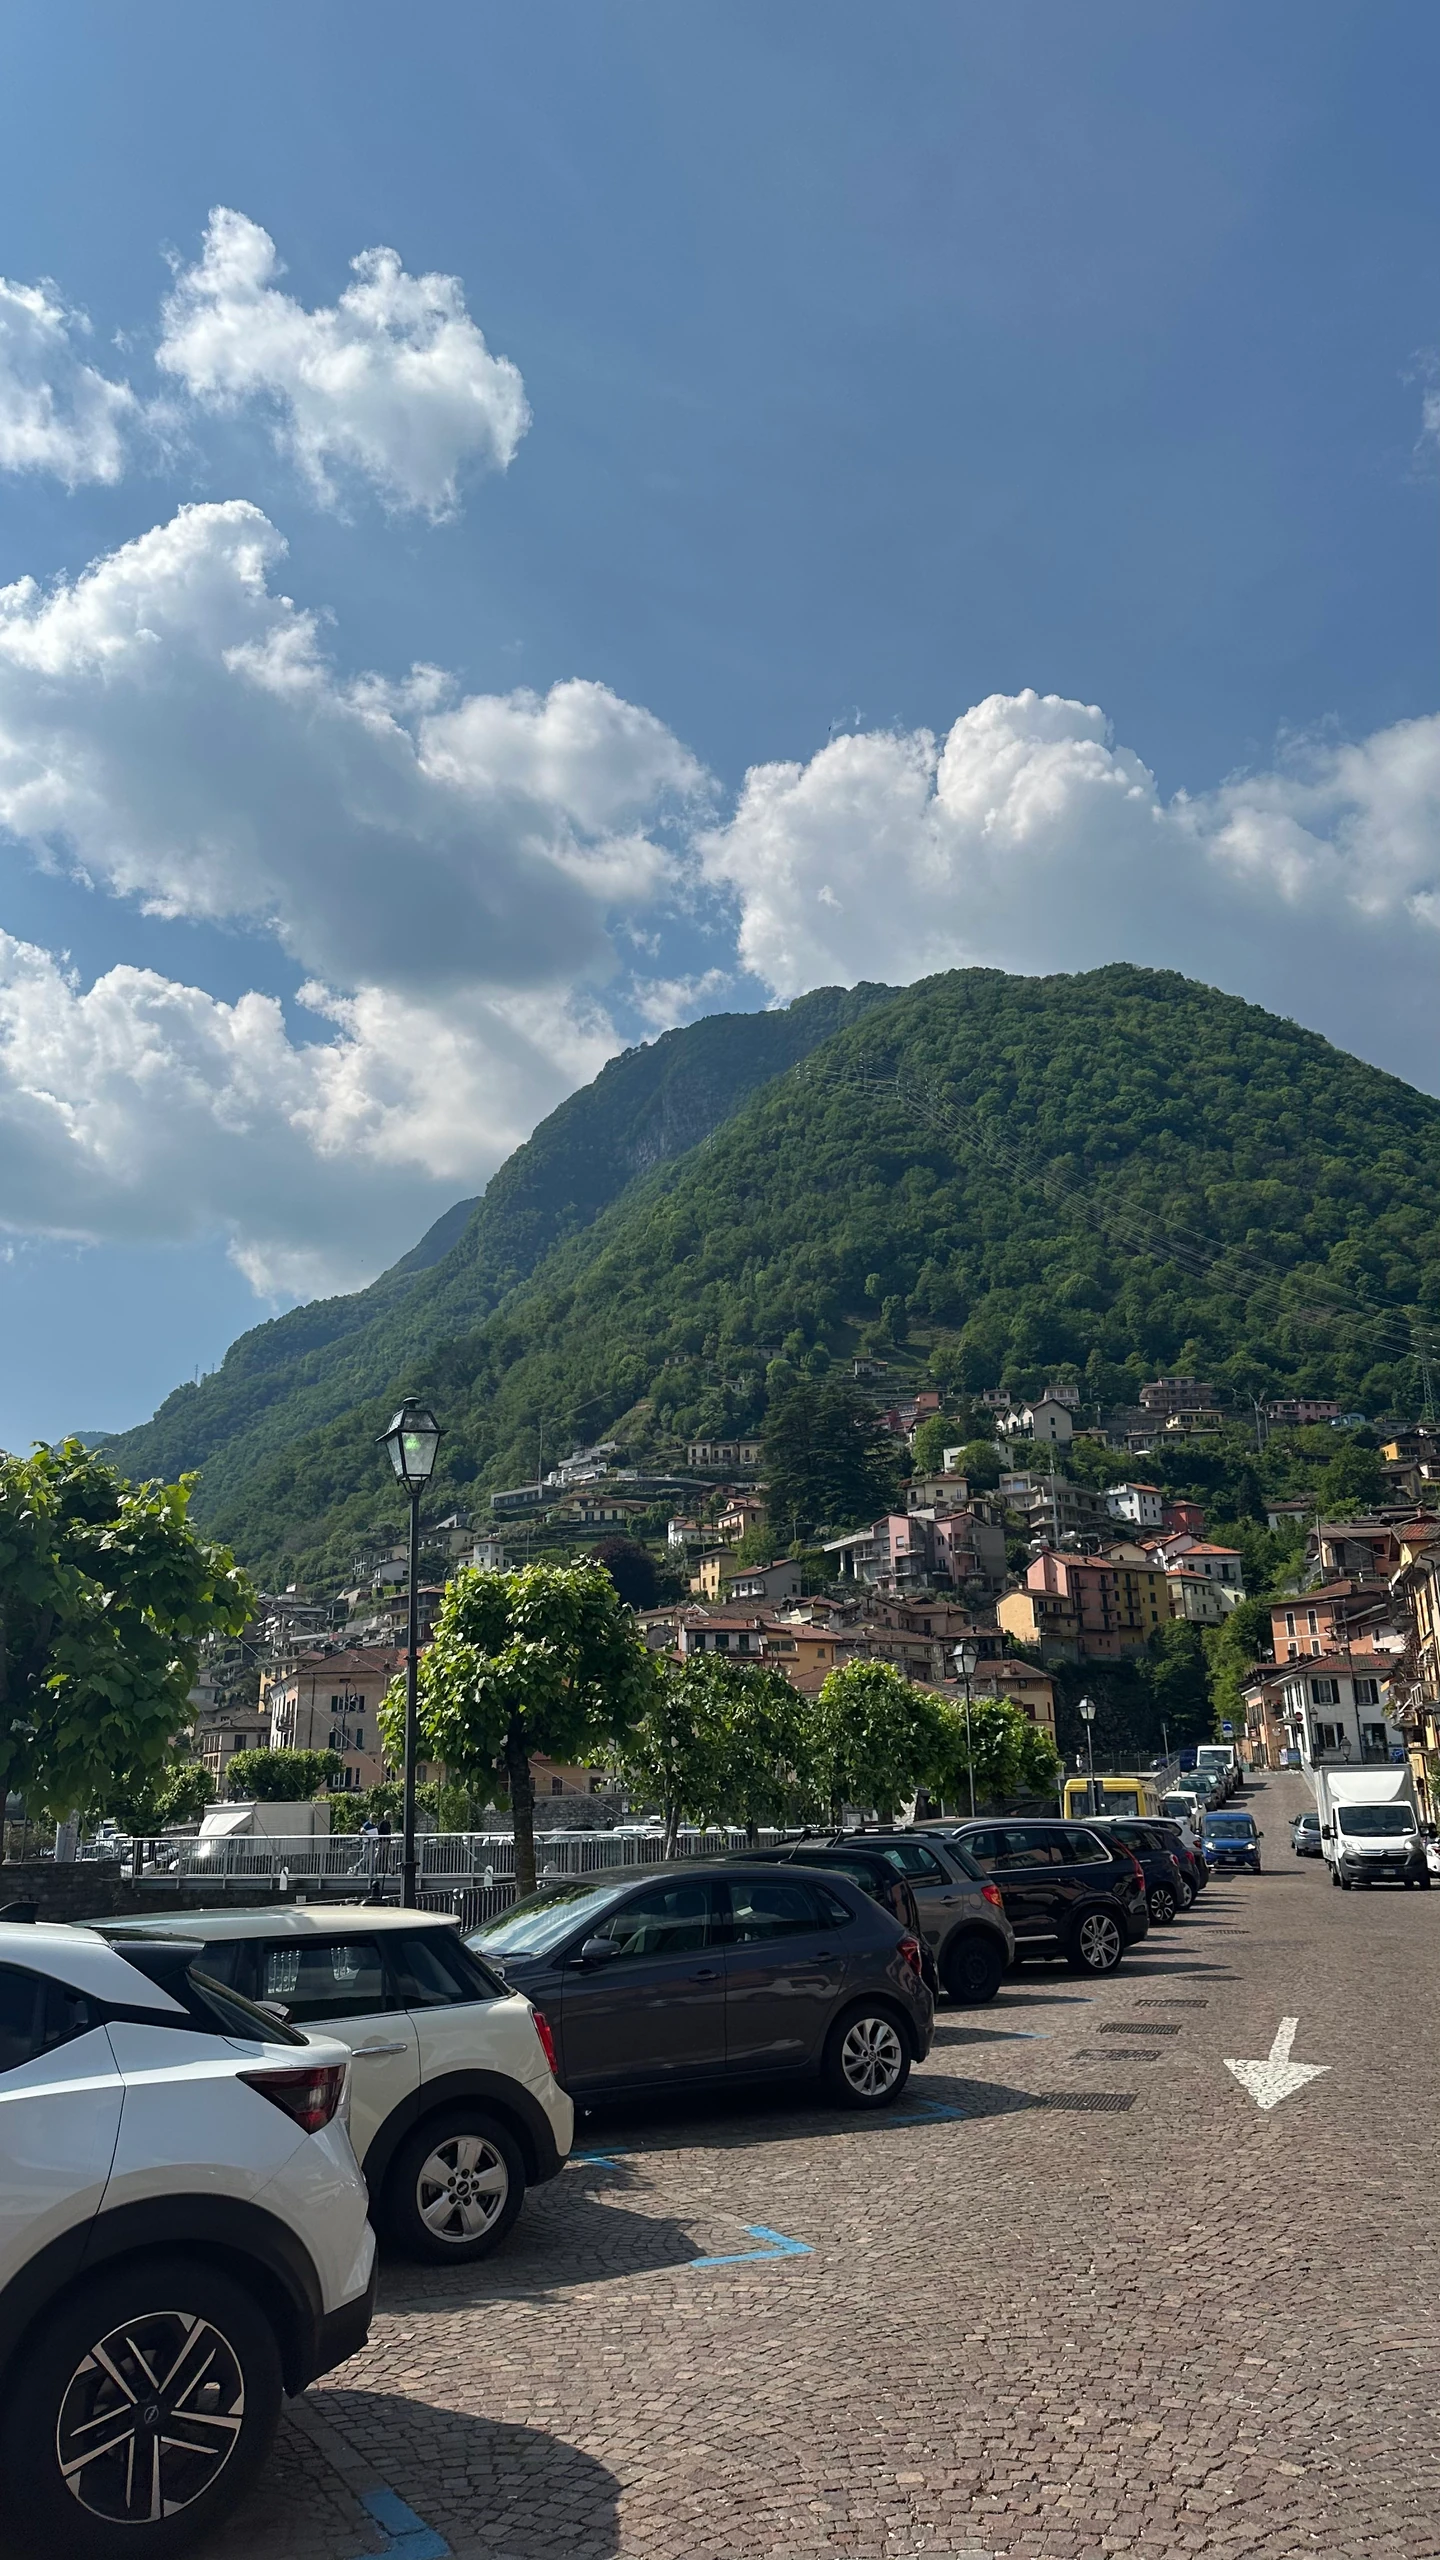
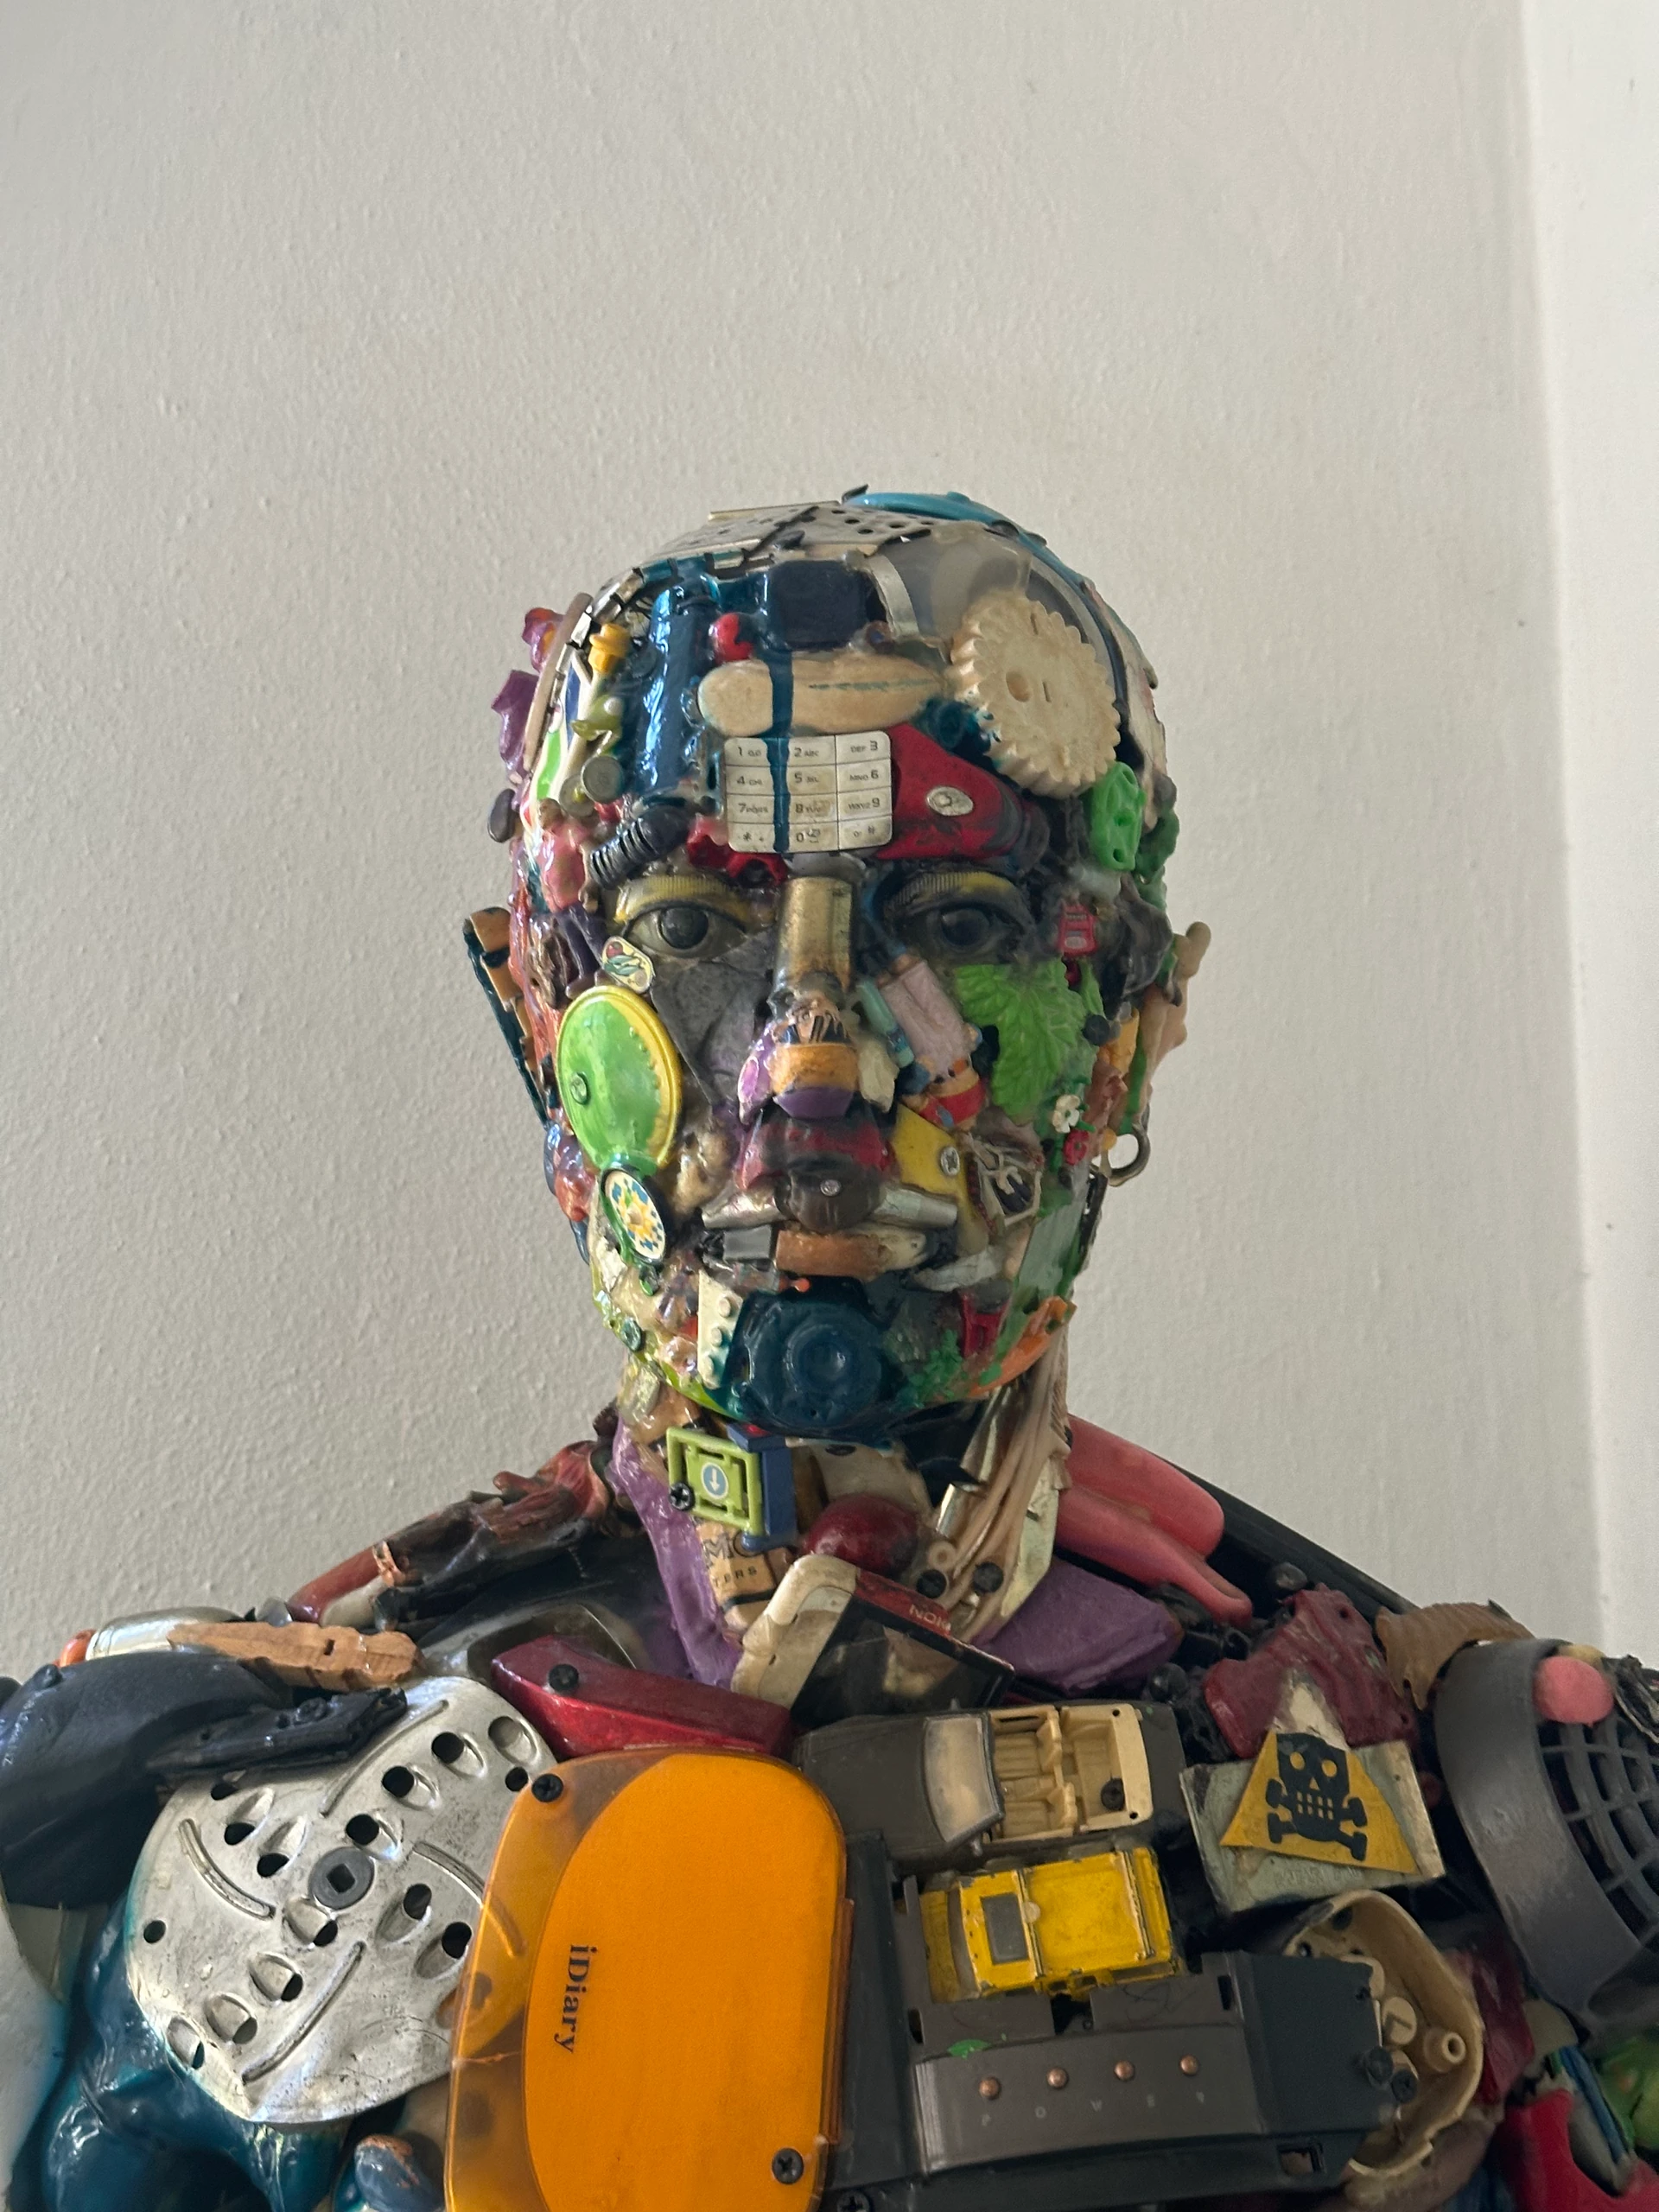
Voici une collection de photos que j'ai prises à travers le monde. Je suis passionné de photographie depuis l'enfance. Bien que mes premières tentatives n’aient pas été les meilleures, l’amélioration rapide de la technologie des appareils photo des smartphones m’a incité à investir dans un téléphone de haute qualité pour capturer de meilleures images. Récemment, j'ai également acheté un appareil photo argentique pour mes voyages. Je prends d’innombrables photos et j’ai sélectionné ici les meilleures d’entre elles pour partager ma vision du monde.
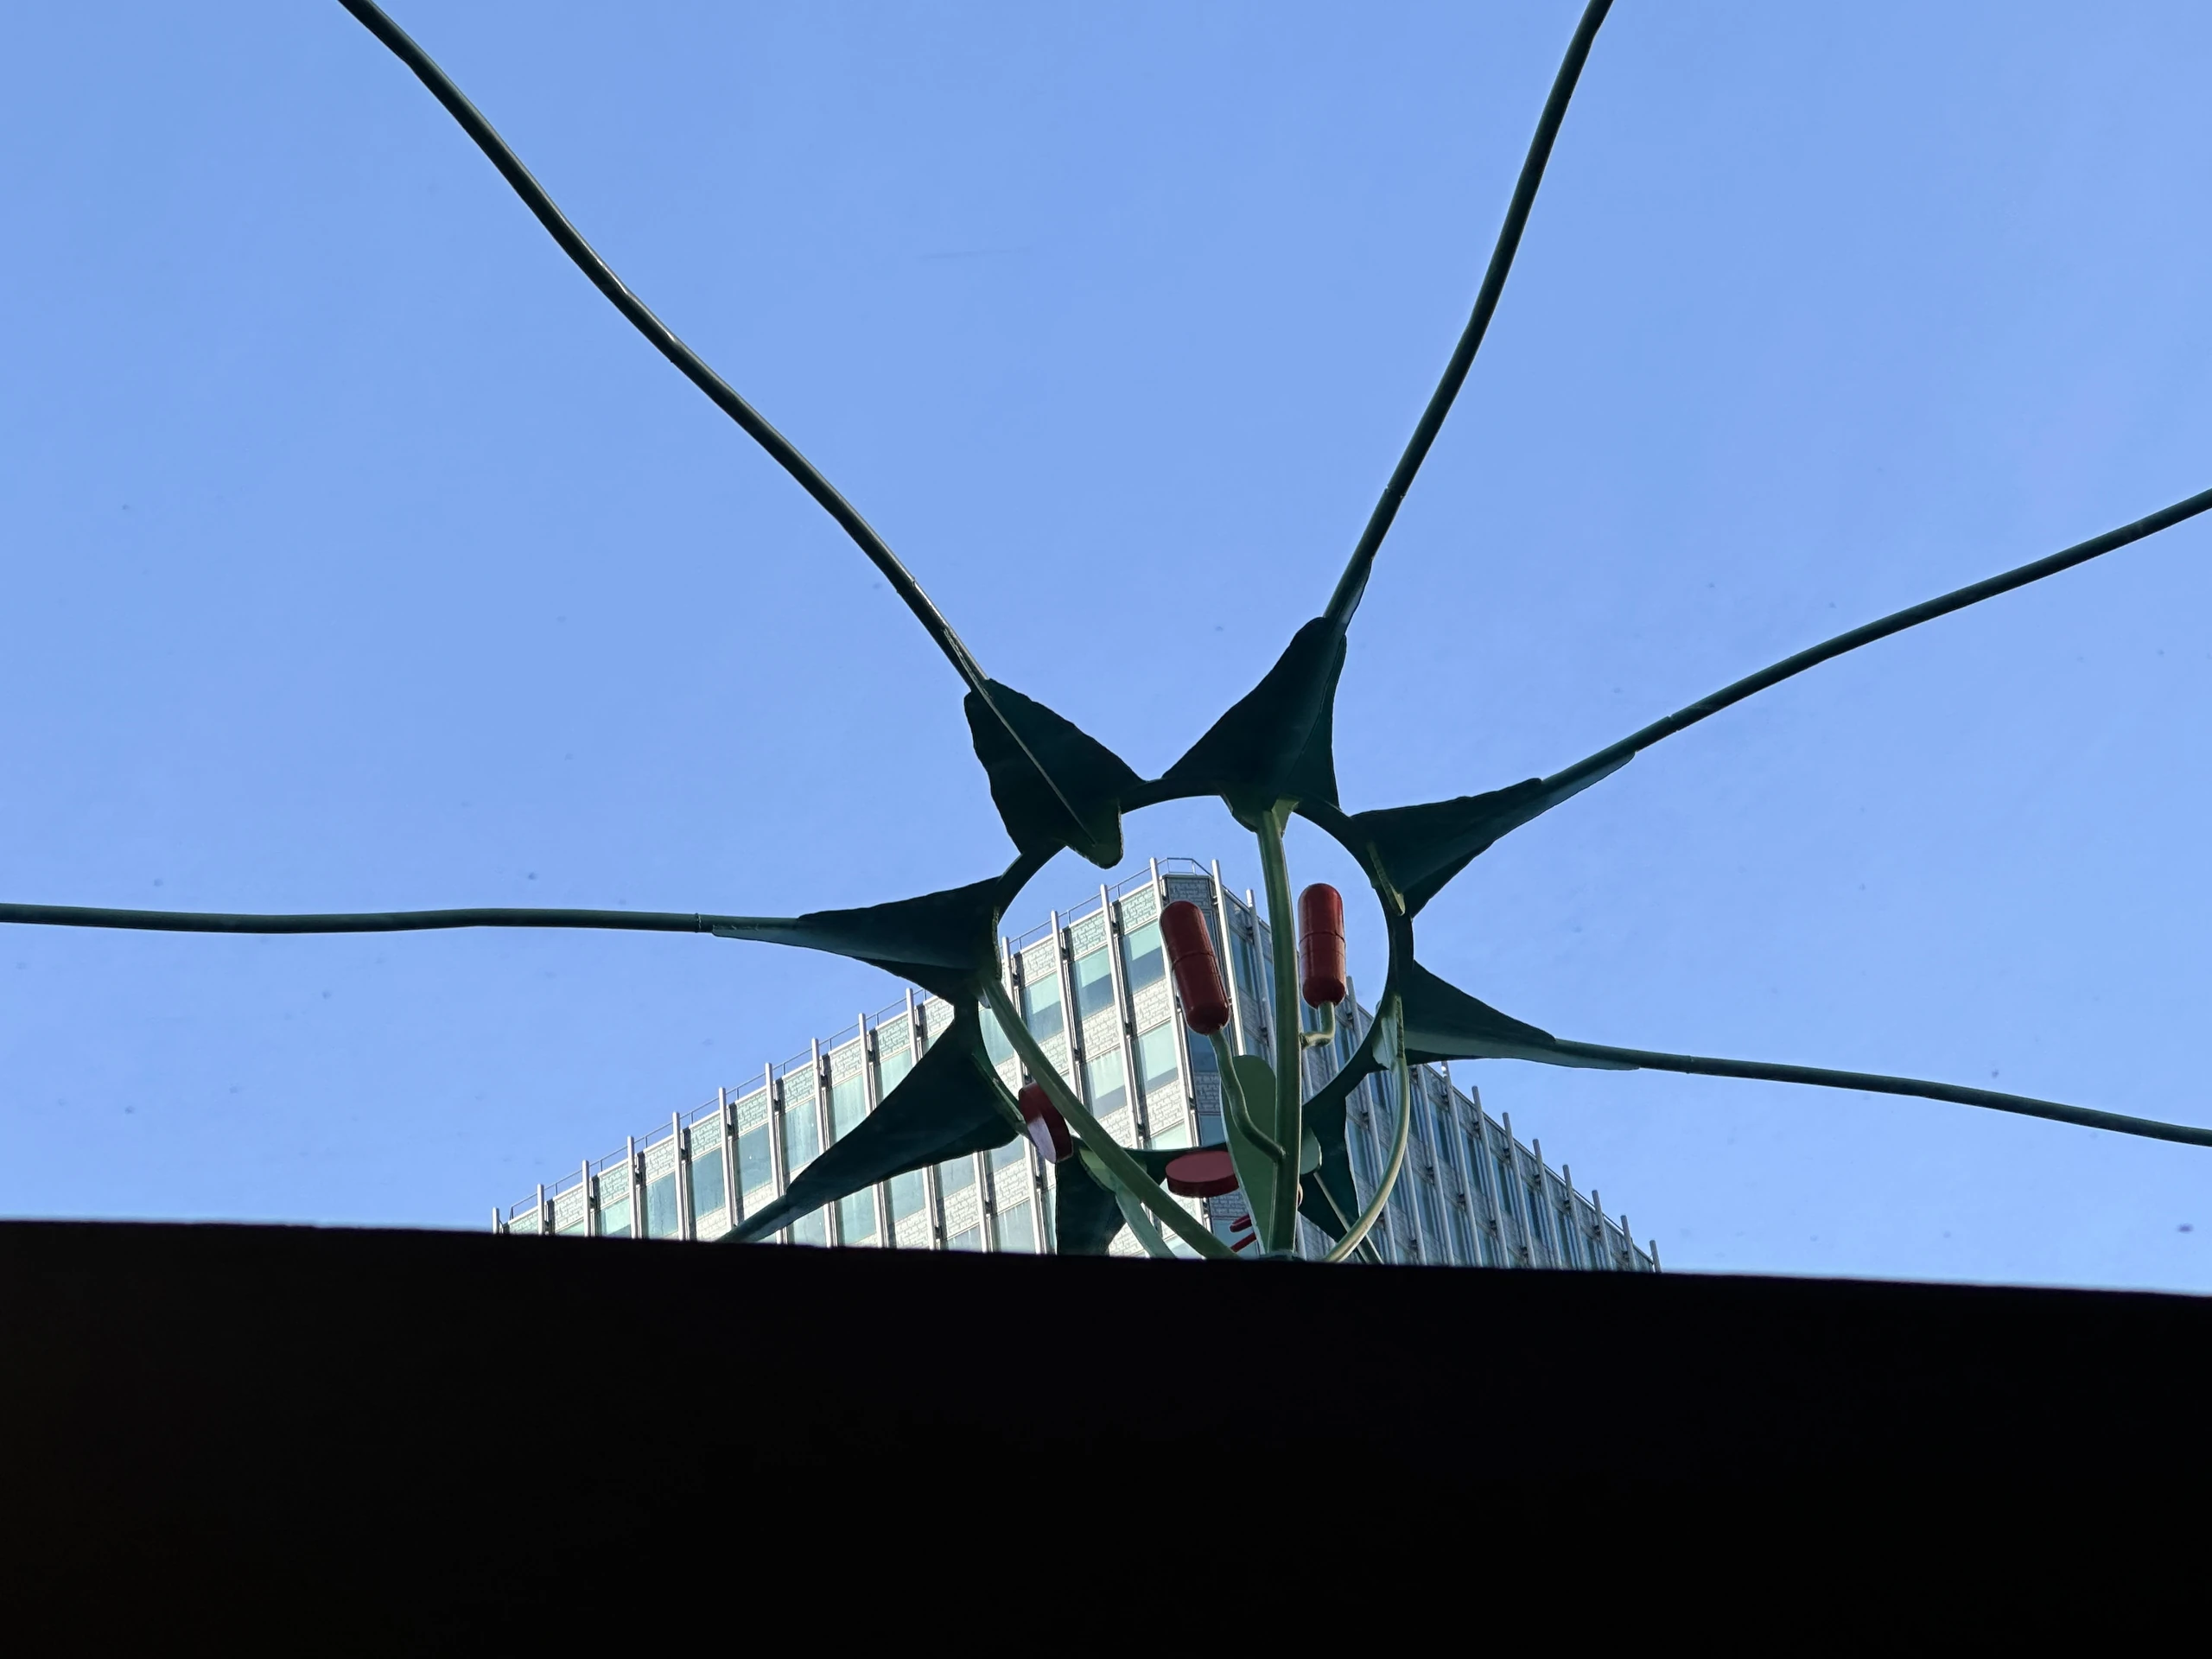
iPhone 14 Pro
Toronto, CanadaGorges du NiagaraToronto, CanadaToronto, CanadaToronto, CanadaToronto, CanadaToronto, CanadaToronto, CanadaMarseille, FranceMarseille, FranceCalanques de Marseille, FranceMarseille, FranceParis, FranceArgegno, lac de Côme, ItalieMilan, ItalieParis, France
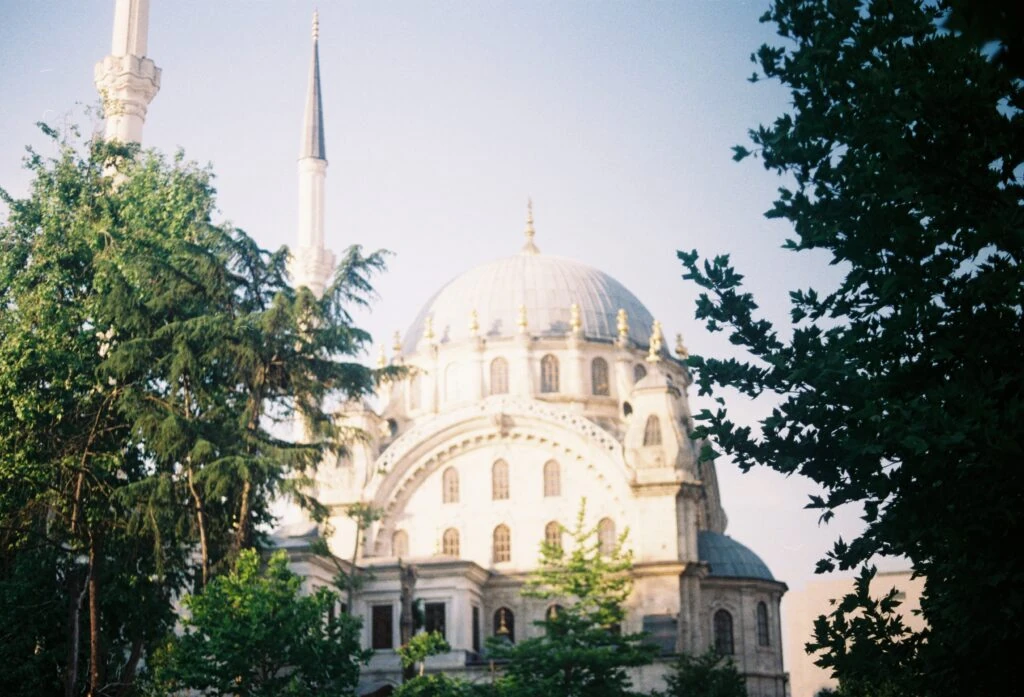
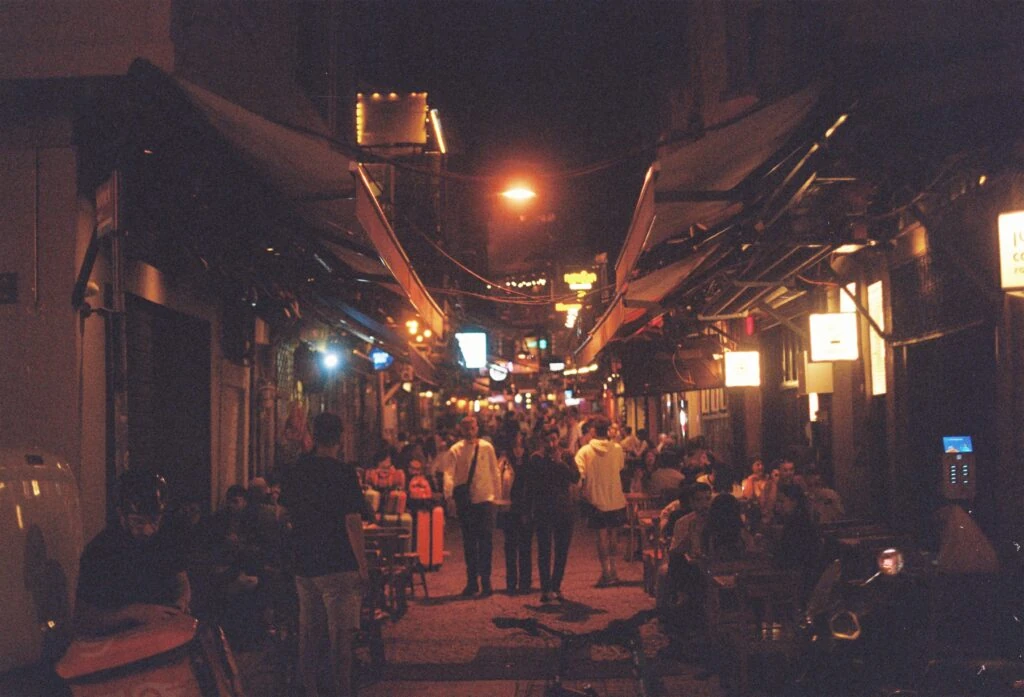
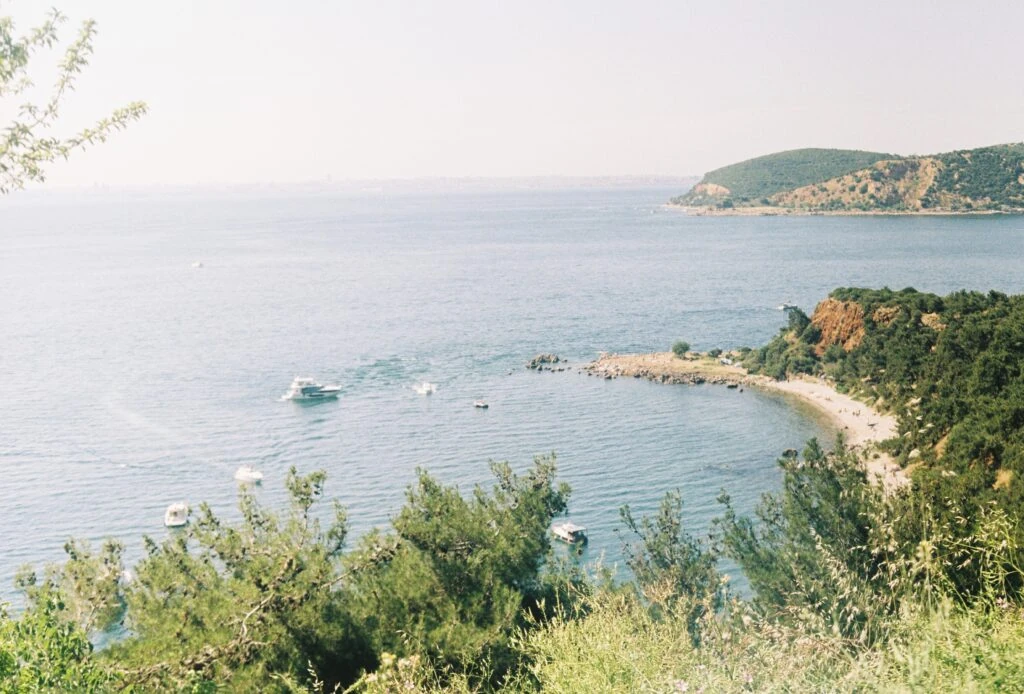
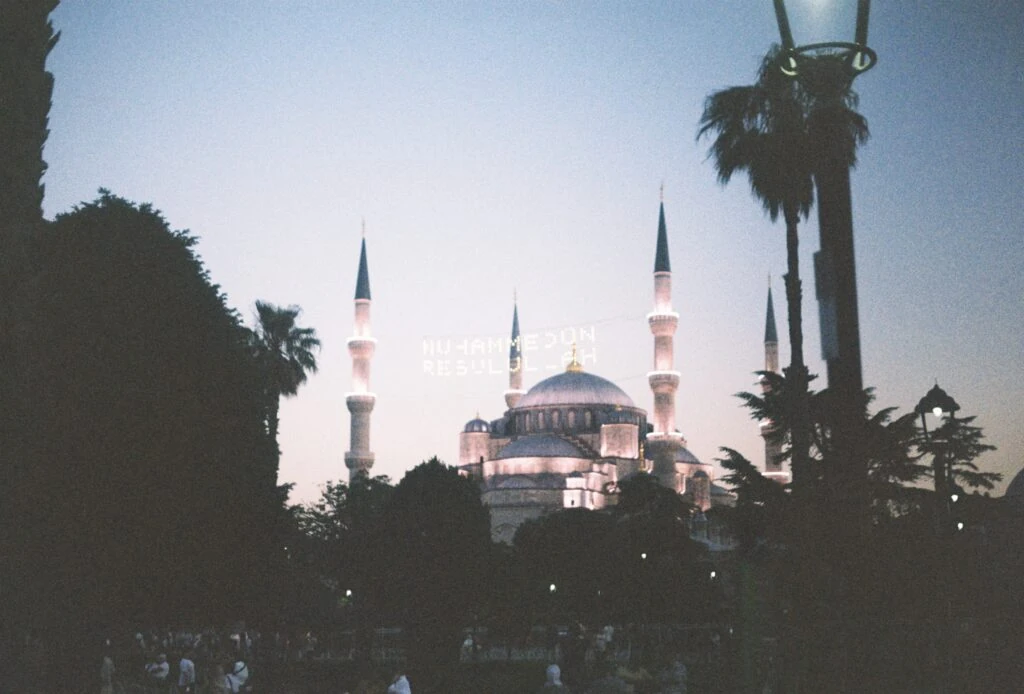
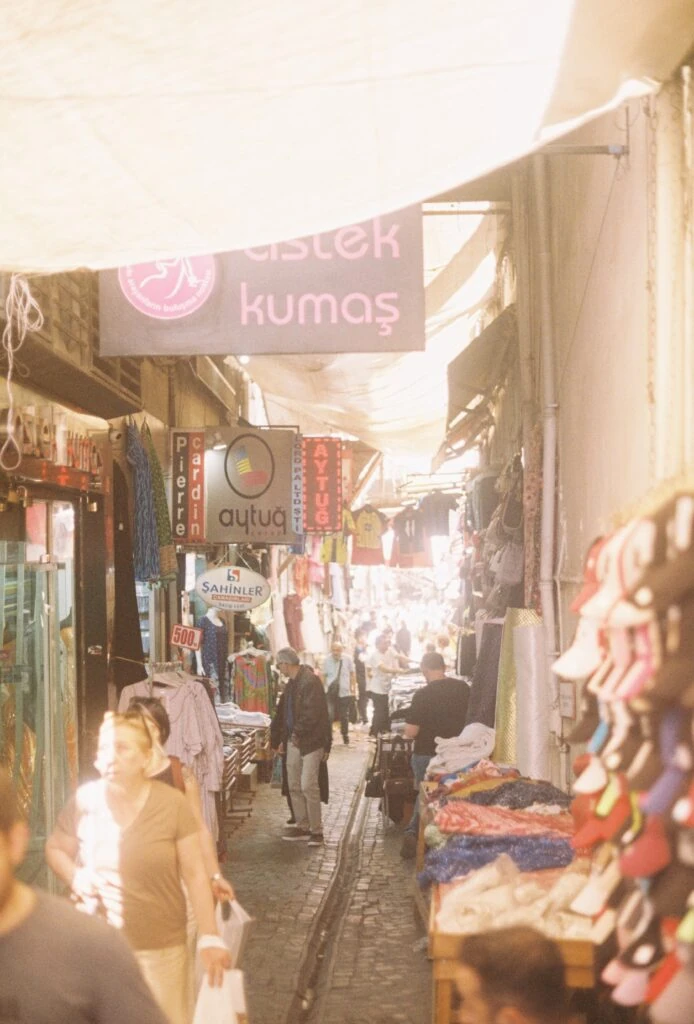
Canon AE-1 Program (Kodak Gold 200)
Ville nocturne à IstanbulVue sur la mer depuis une randonnée
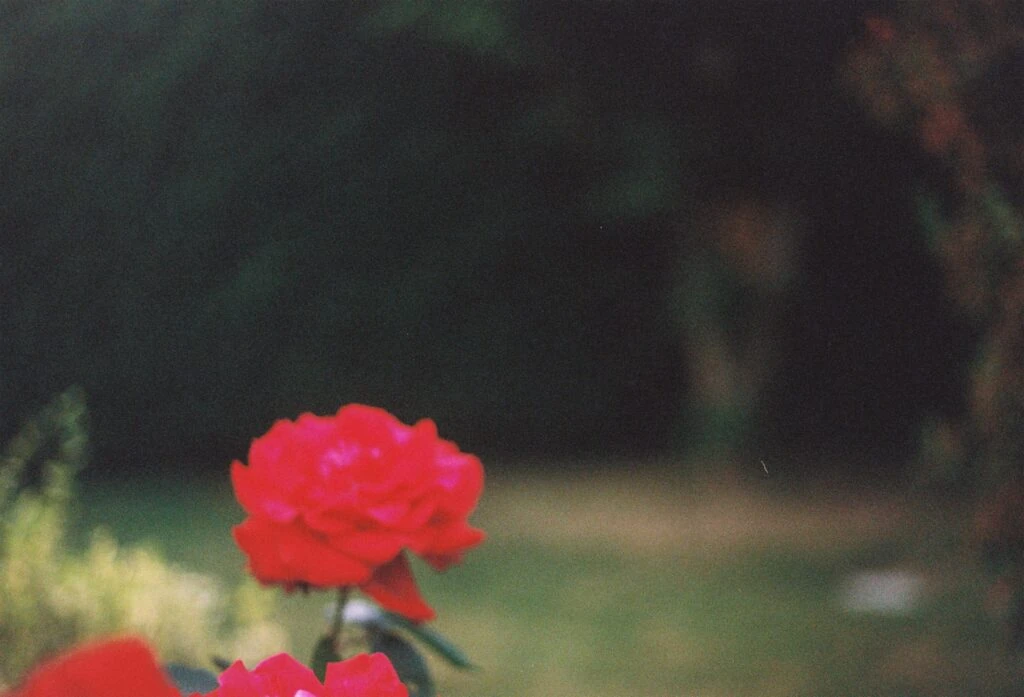
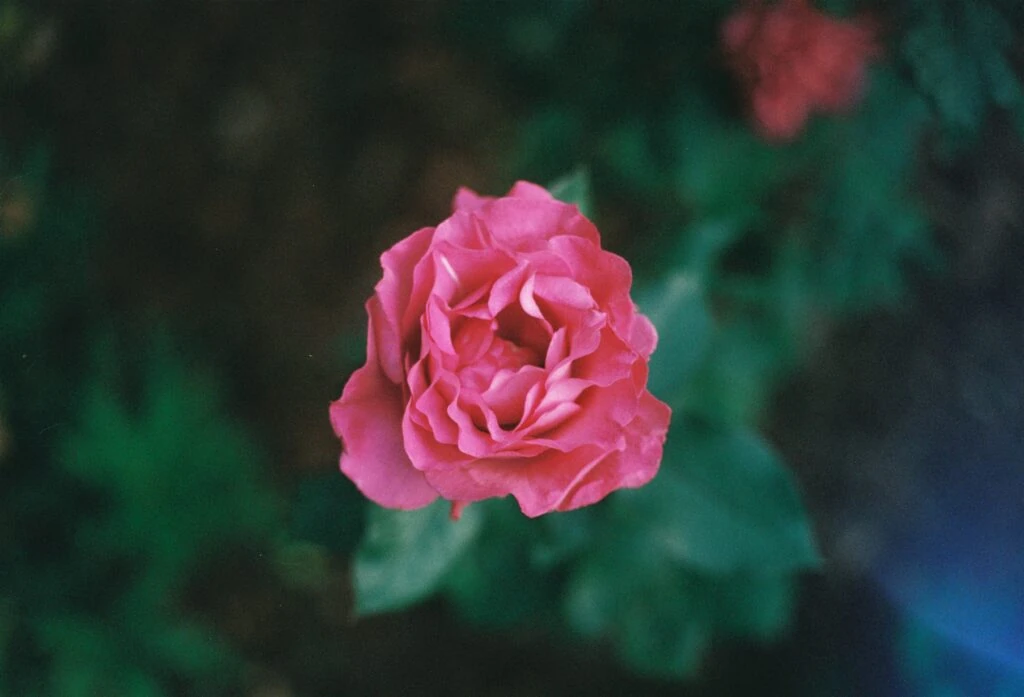
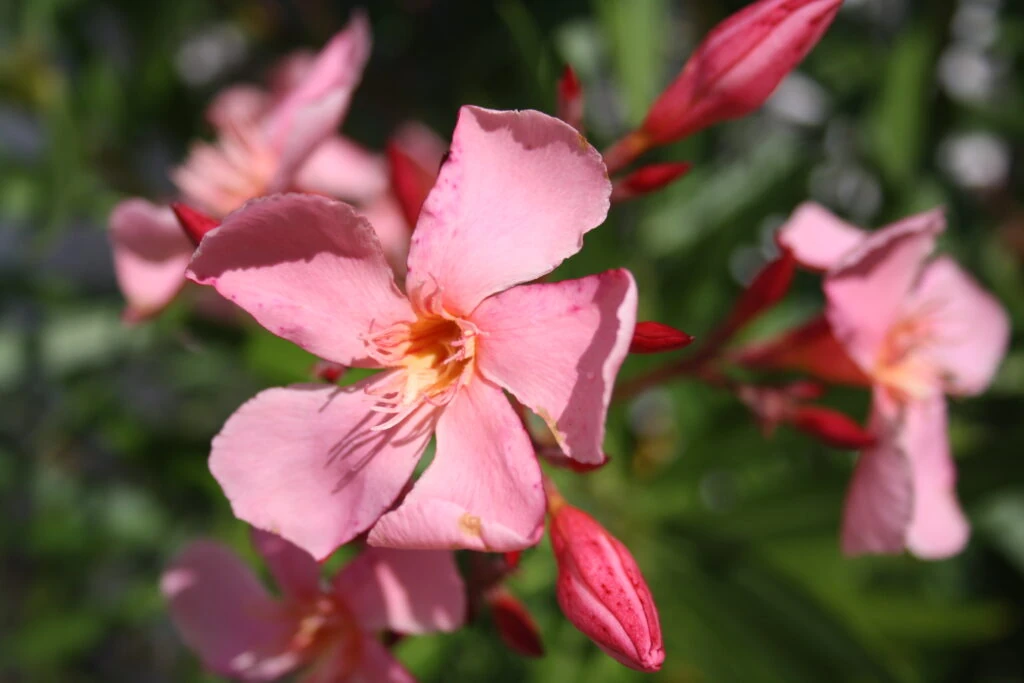
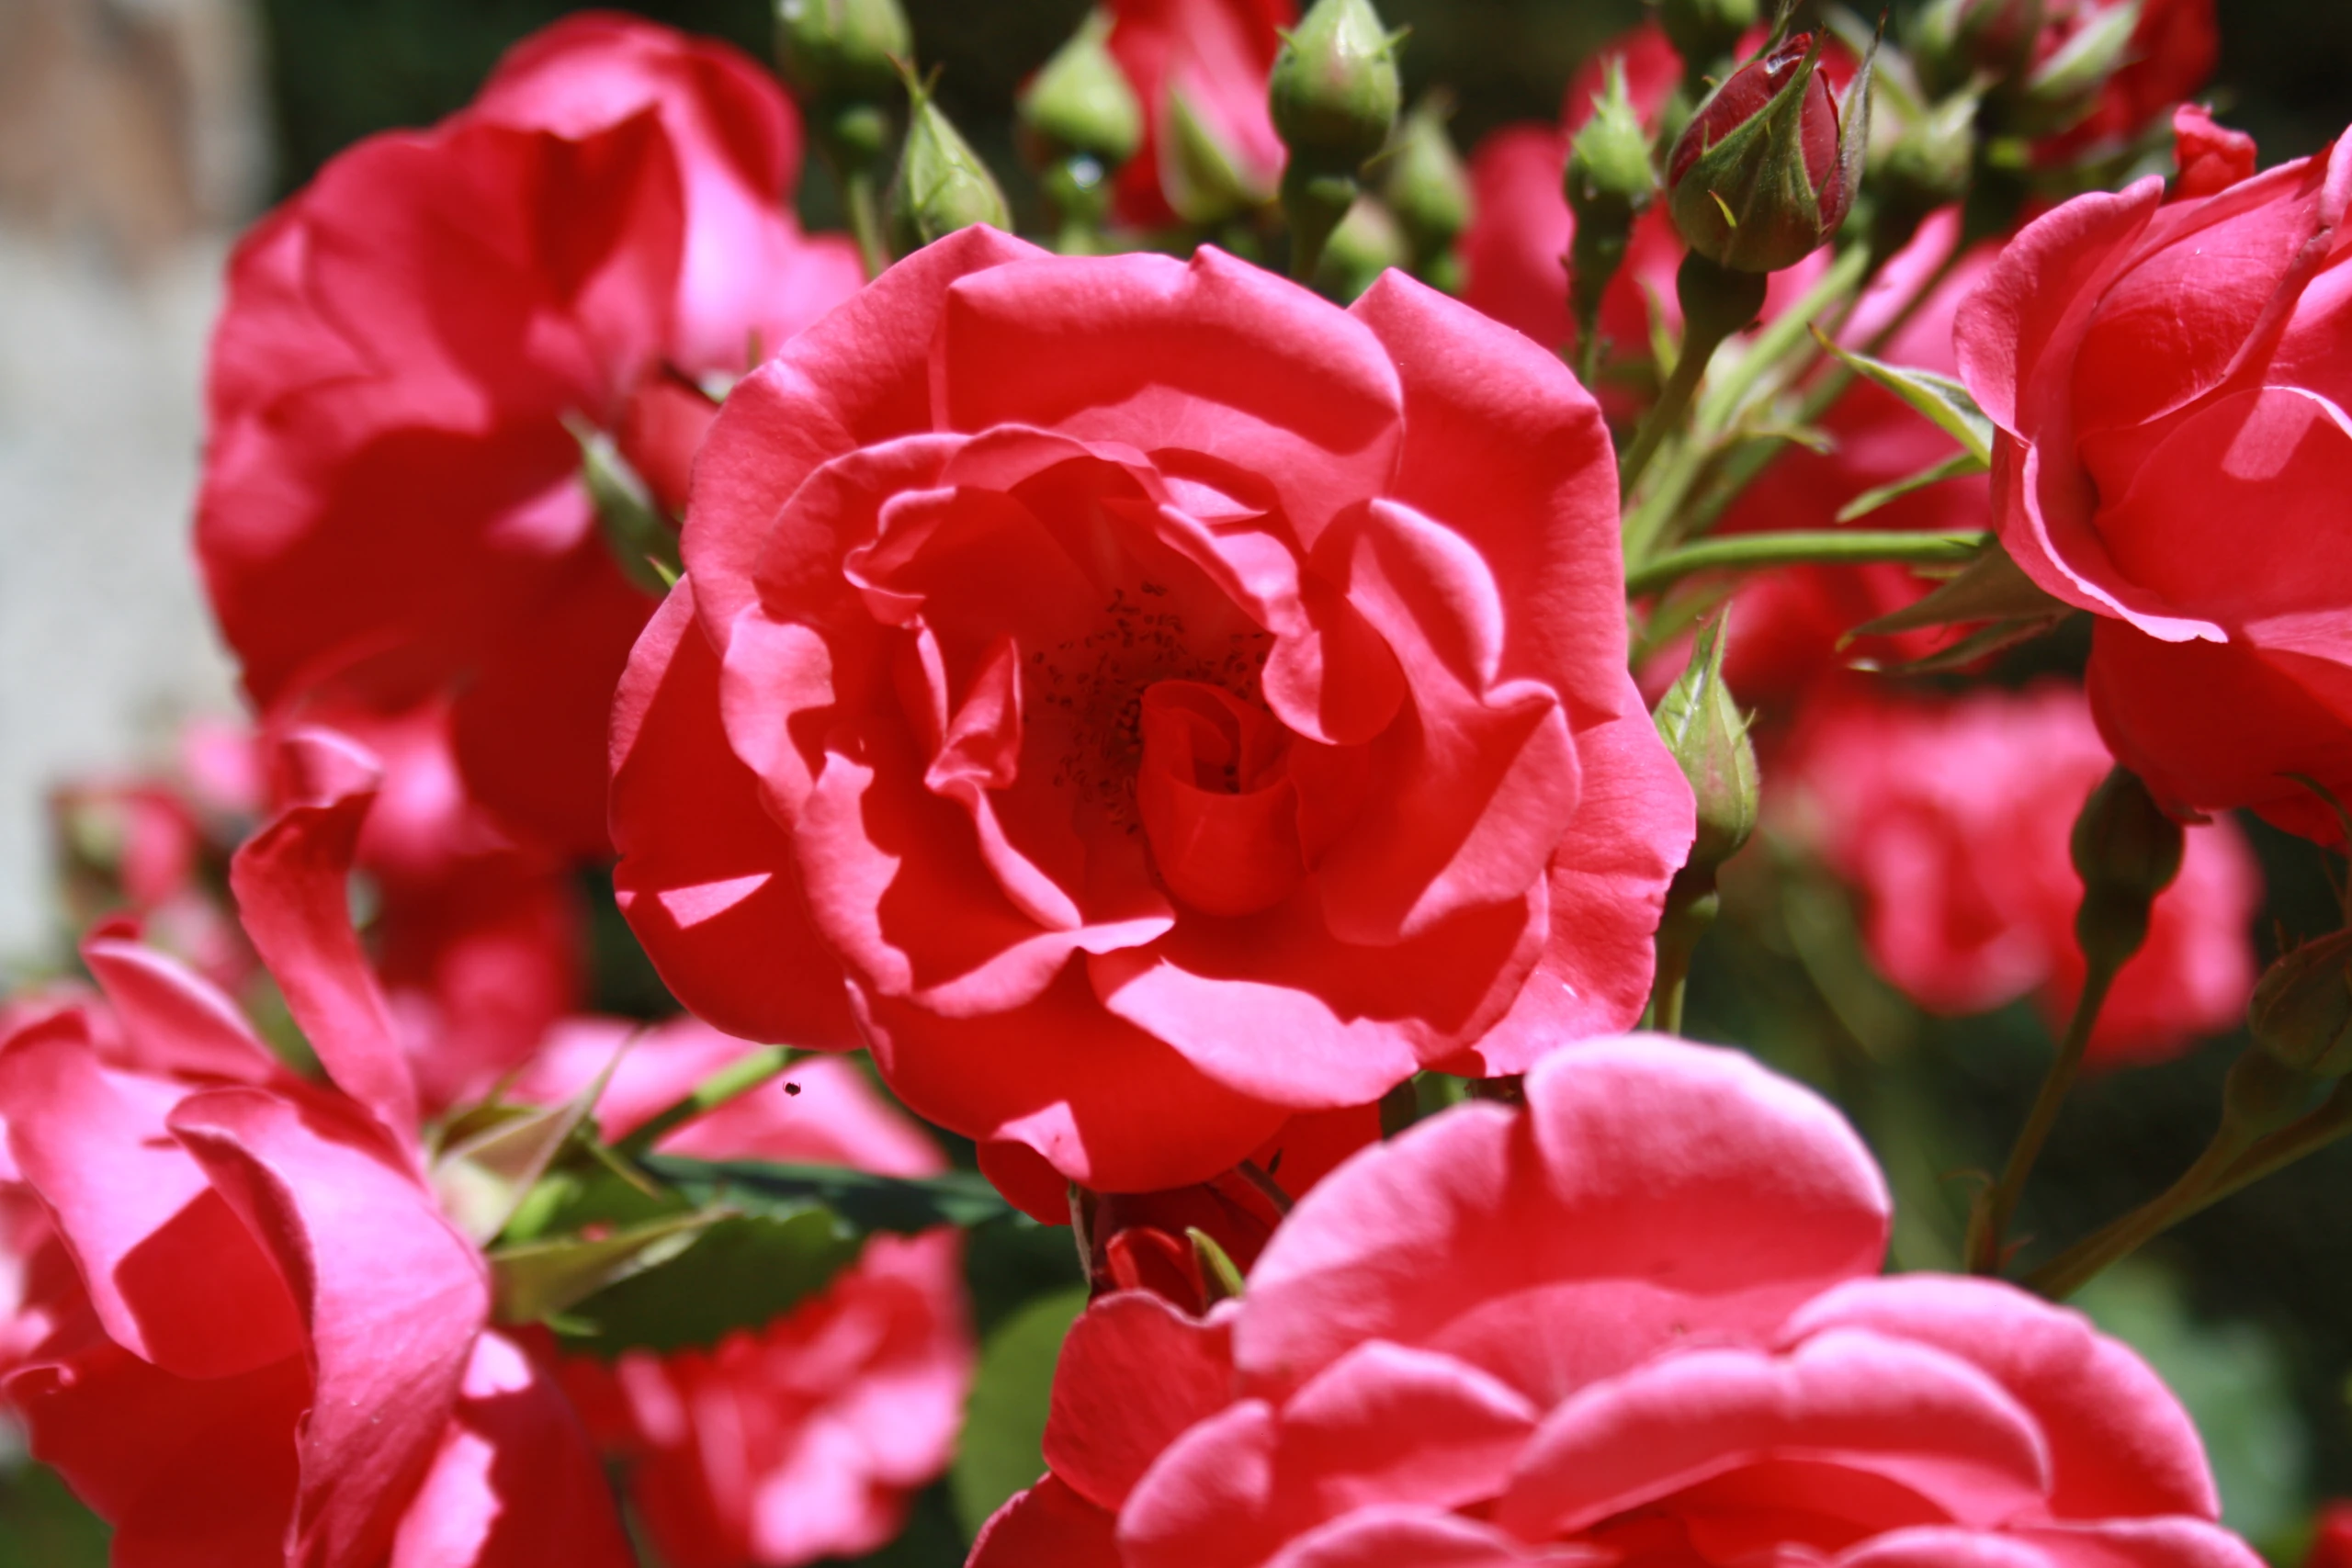
Canon EOS 1000D
Laurier-rose — 37 mm, f/5Rose « Radrazz » — 43 mm, f/5
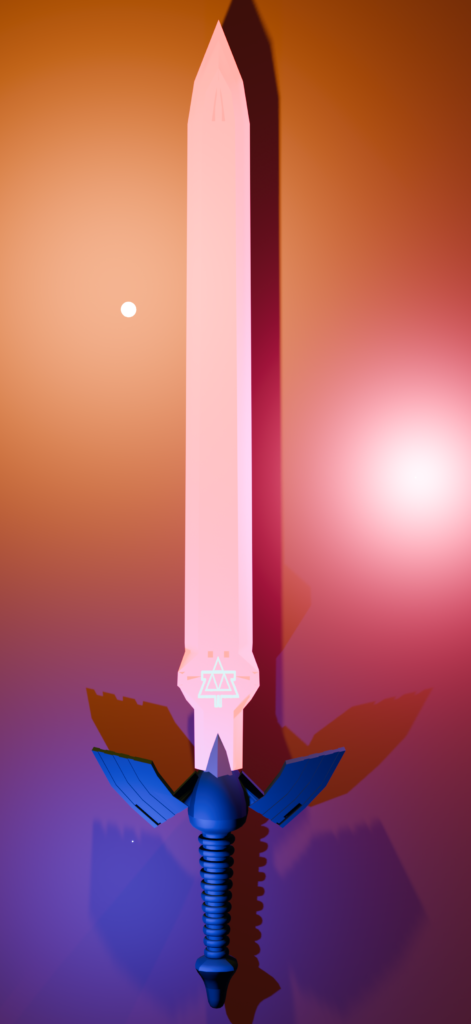
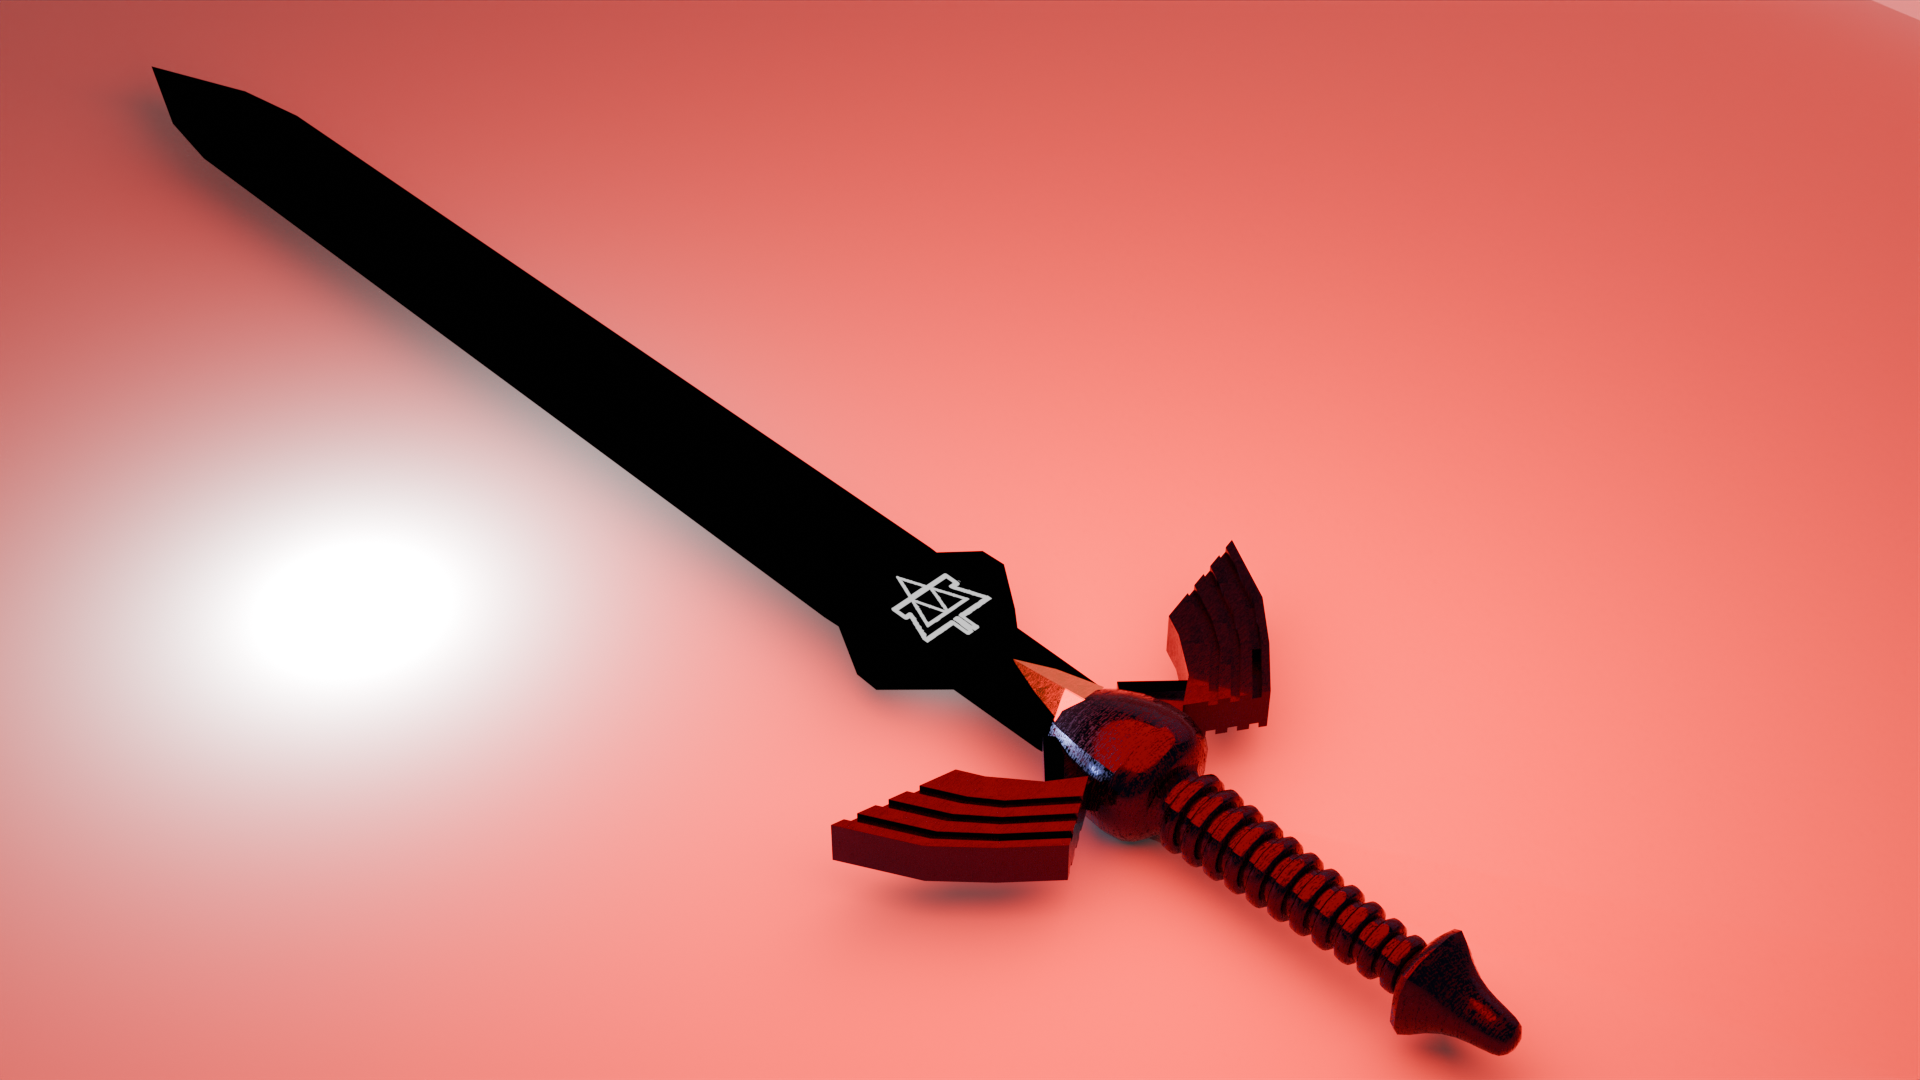
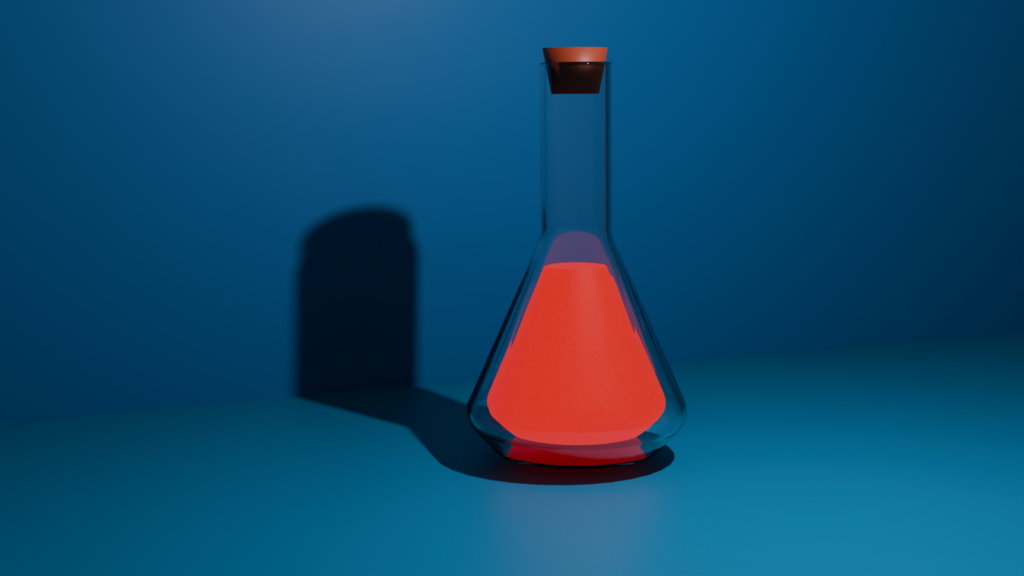
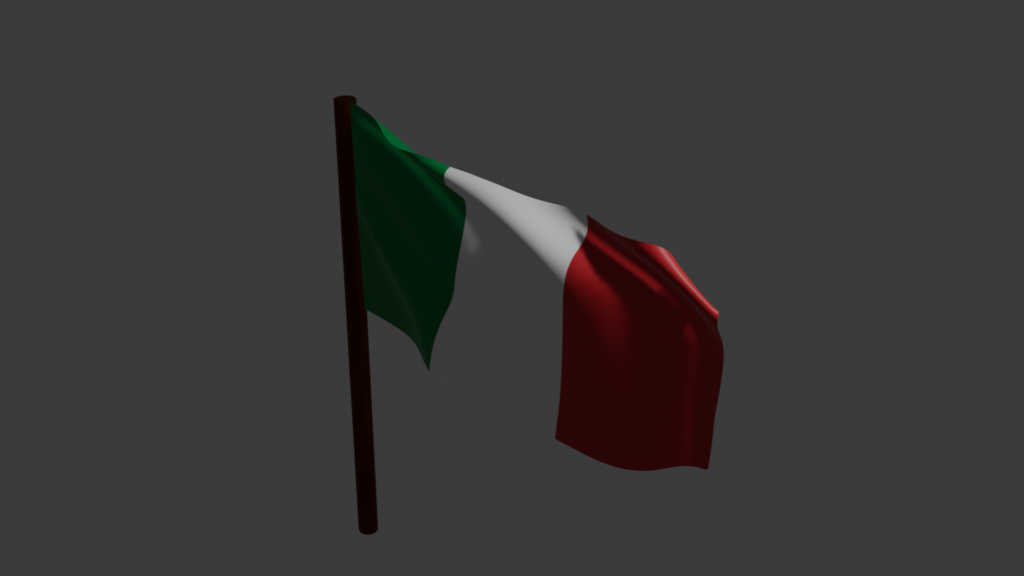
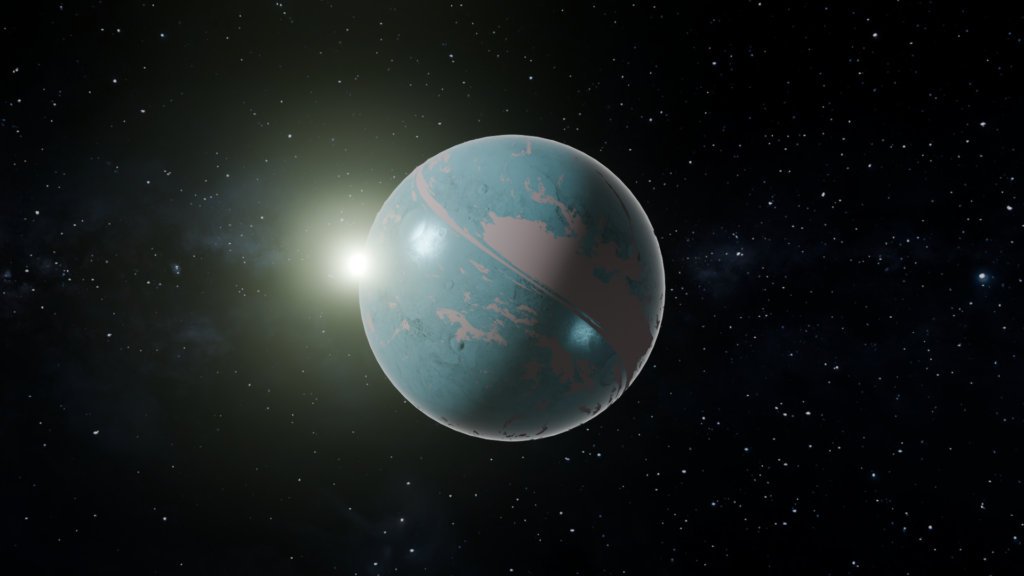
Bienvenue sur mon portfolio ! Voici quelques-uns de mes récents travaux mettant en vedette divers Blender objets que j'ai créé. Je suis actuellement débutant avec environ 20 heures de pratique, mais j'apprends Blender pour mieux visualiser les actifs en 3D et éventuellement les utiliser dans mes applications interactives.
Pourquoi j'ai commencé à créer des objets Blender La modélisation d'actifs 3D m'aide à mieux comprendre les différentes formes et le flux de travail complet de modélisation 3D. Après avoir regardé quelques tutoriels officiels sur YouTube, j'ai commencé à réaliser mon premier Objets du mélangeur. Je souhaite également comprendre la topologie, la façon dont la lumière interagit avec les matériaux et la mécanique des sommets et des faces a changé la donne pour mes compétences de développement. Cela m’oblige à penser spatialement et à comprendre comment les formes physiques sont construites dans un espace numérique. Des formes simples aux objets Blender complexes Au cours de ces 20 premières heures, je me suis concentré sur des objets du quotidien pour pratiquer la mise à l'échelle, les proportions et la texturation de base. Vous verrez ci-dessous quelques exemples de ces créations. Chaque modèle m'a appris un nouvel outil, qu'il s'agisse de la fonction d'extrusion, du modificateur de biseau ou du mappage UV de base. Quelle est la prochaine étape pour mes compétences 3D ? Je prévois de continuer à pratiquer et à concevoir de manière plus avancée Objets du mélangeur pour aider mes projets en ingénierie. Mon objectif ultime est de comprendre l'ensemble du pipeline, de la modélisation à l'importation d'actifs dans les moteurs de jeu. Restez à l'écoute pour plus de mises à jour sur mon parcours d'apprentissage 3D !
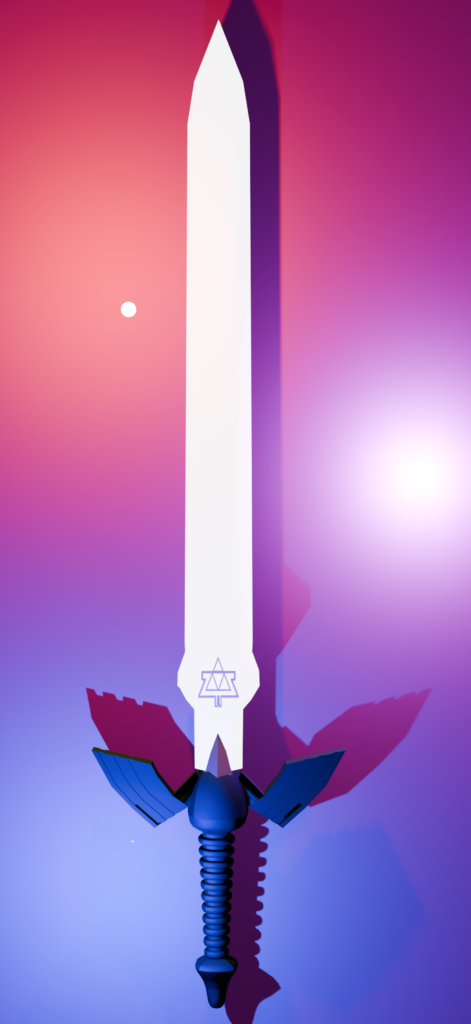
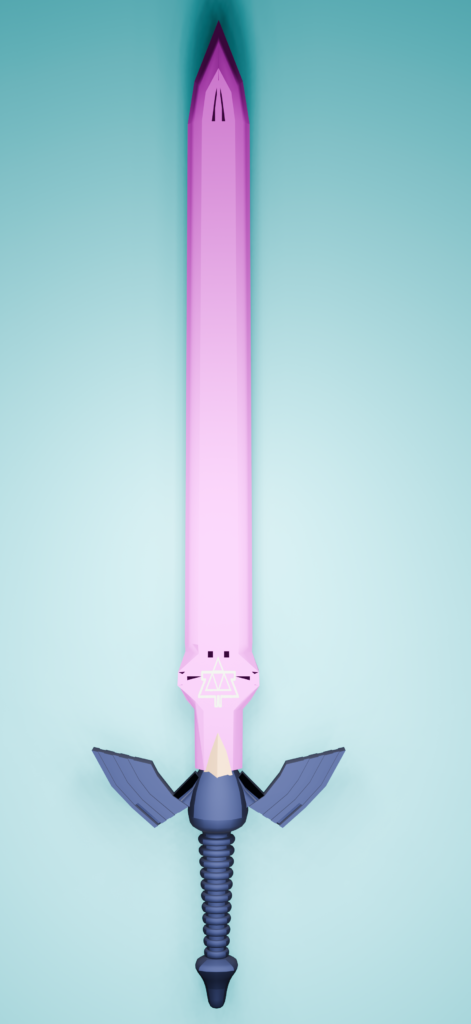
Maître Épée
D'autres choses
Planète
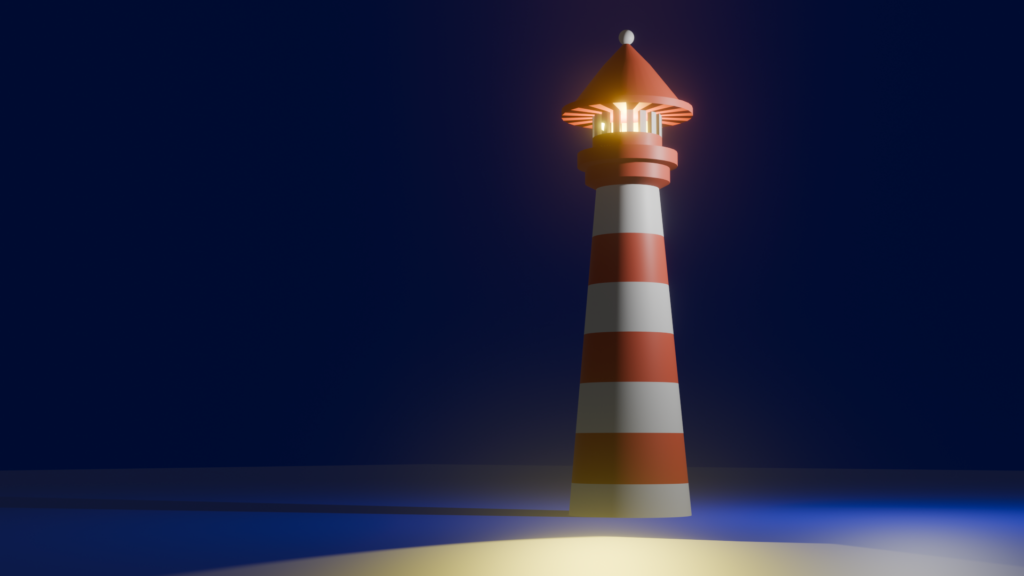
Phare
À propos
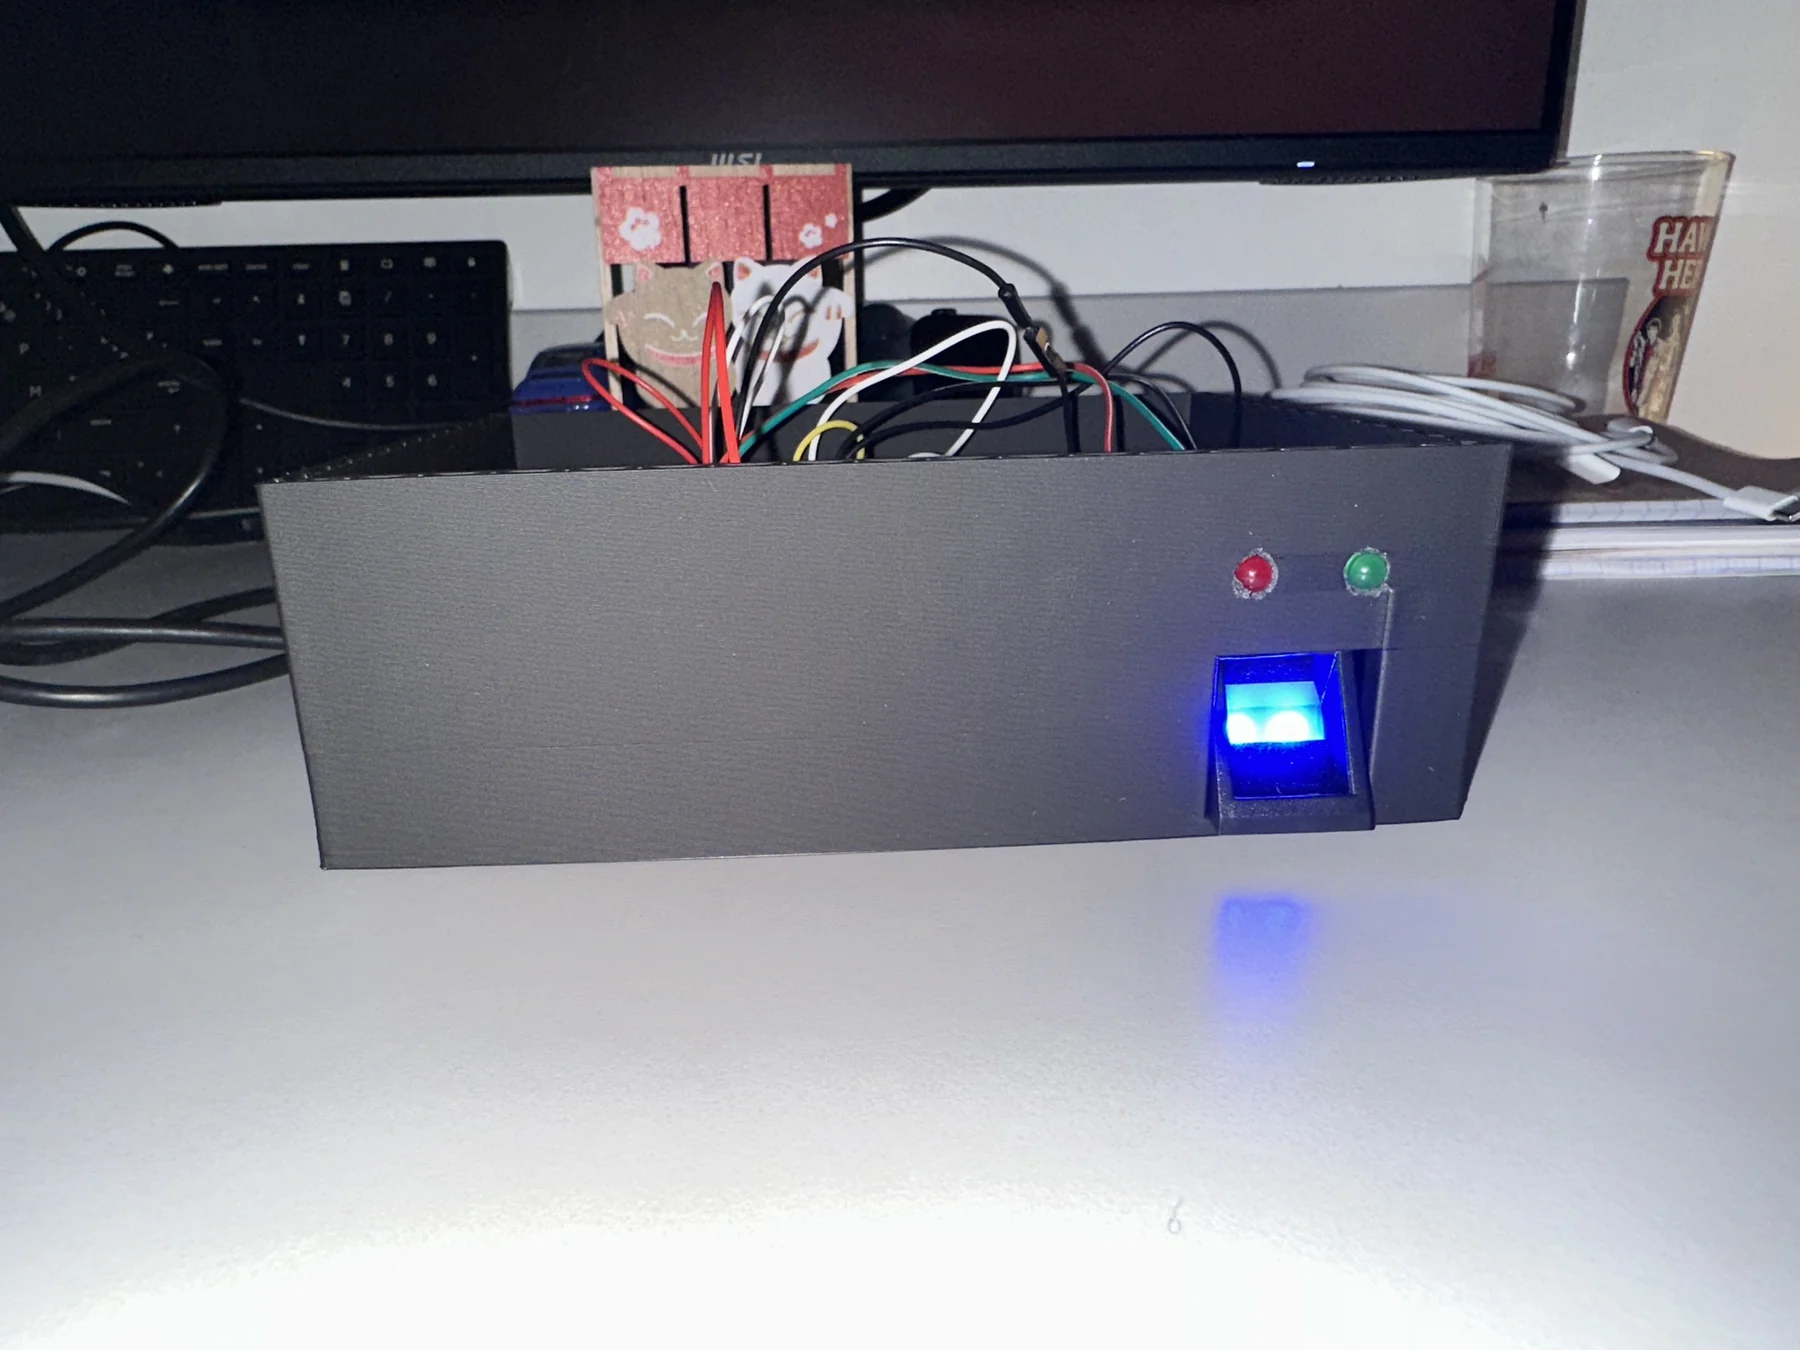
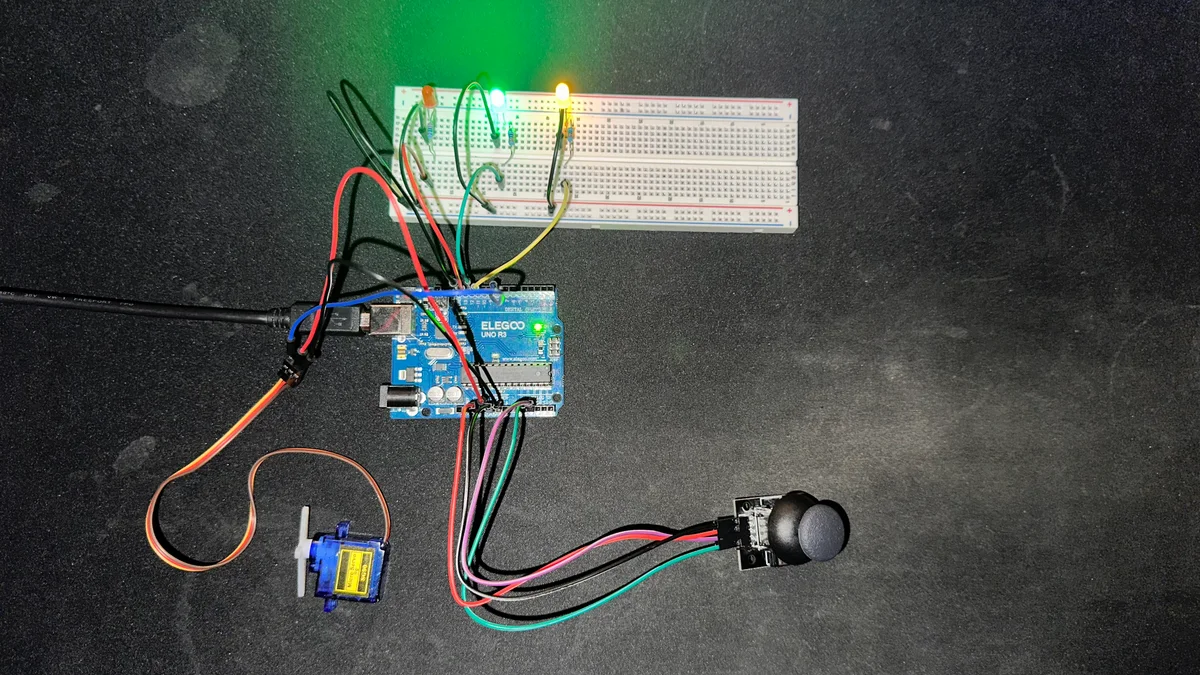
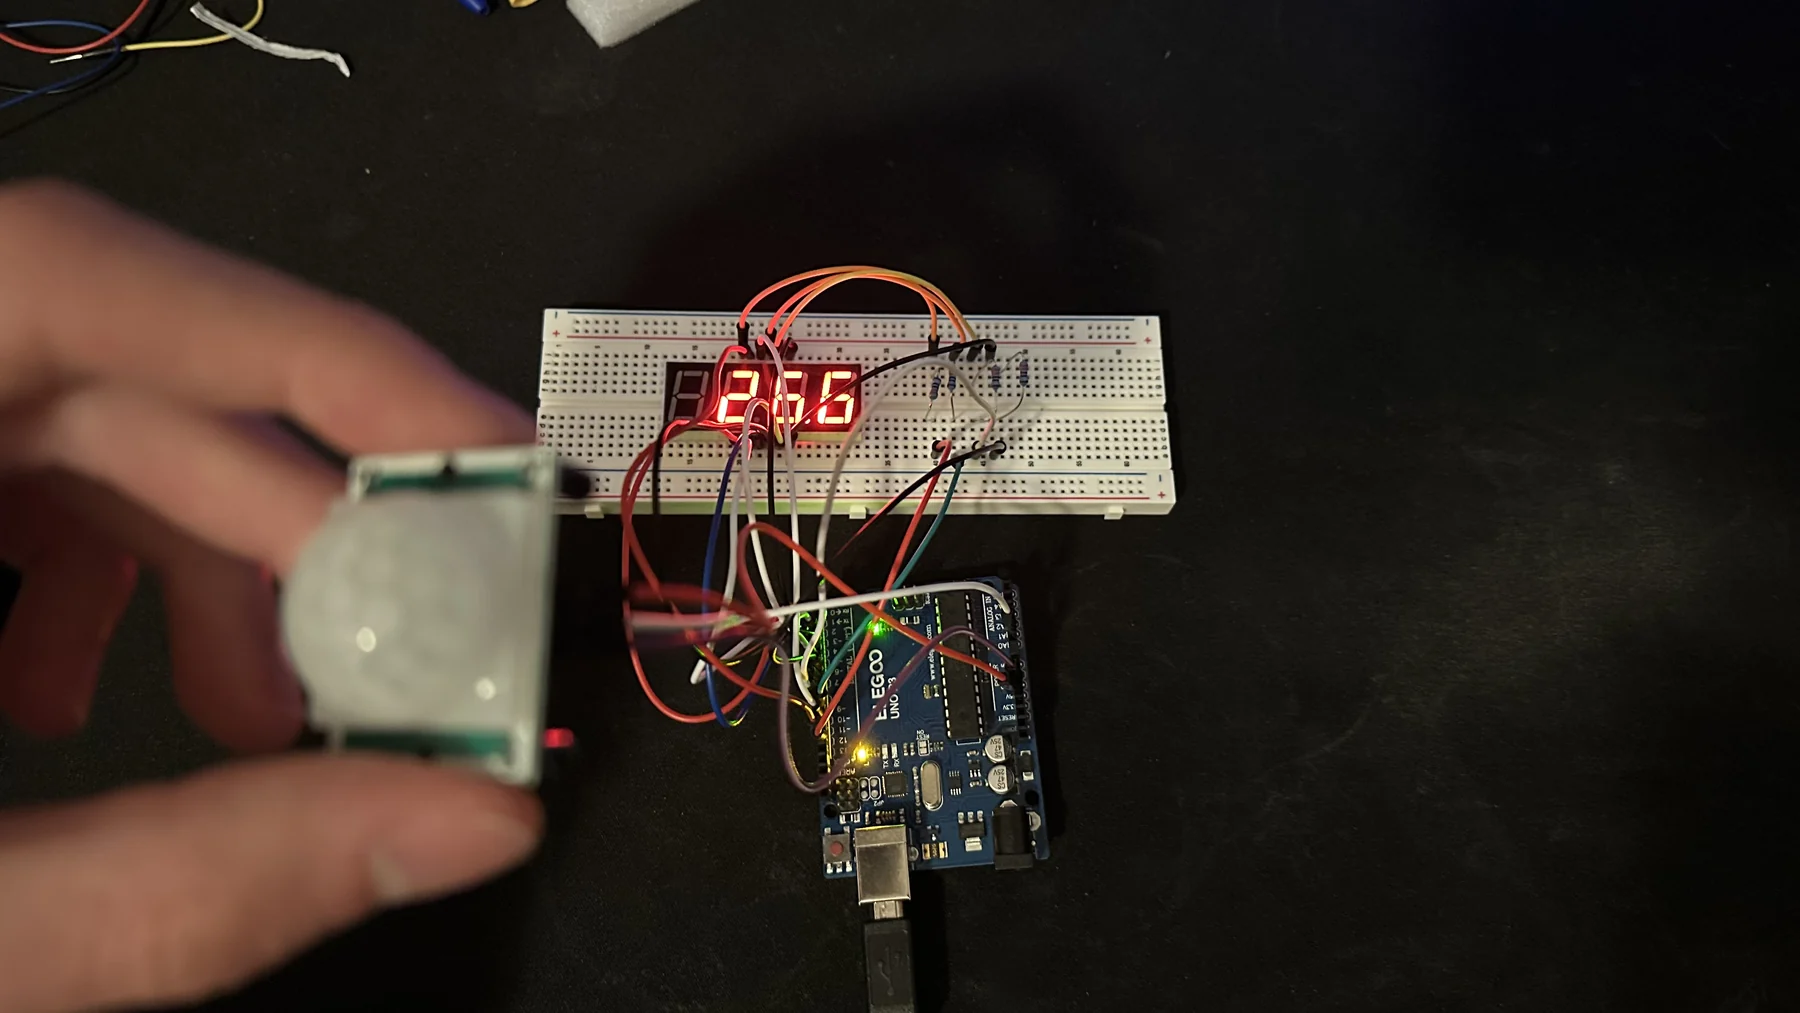
Je suis étudiant en L3 EEA et mathématiques à Sorbonne Université. Je m’intéresse aux systèmes embarqués, à la robotique, à la photographie et à la modélisation 3D.
ÉtudesL3 EEA et mathématiques, Sorbonne Université
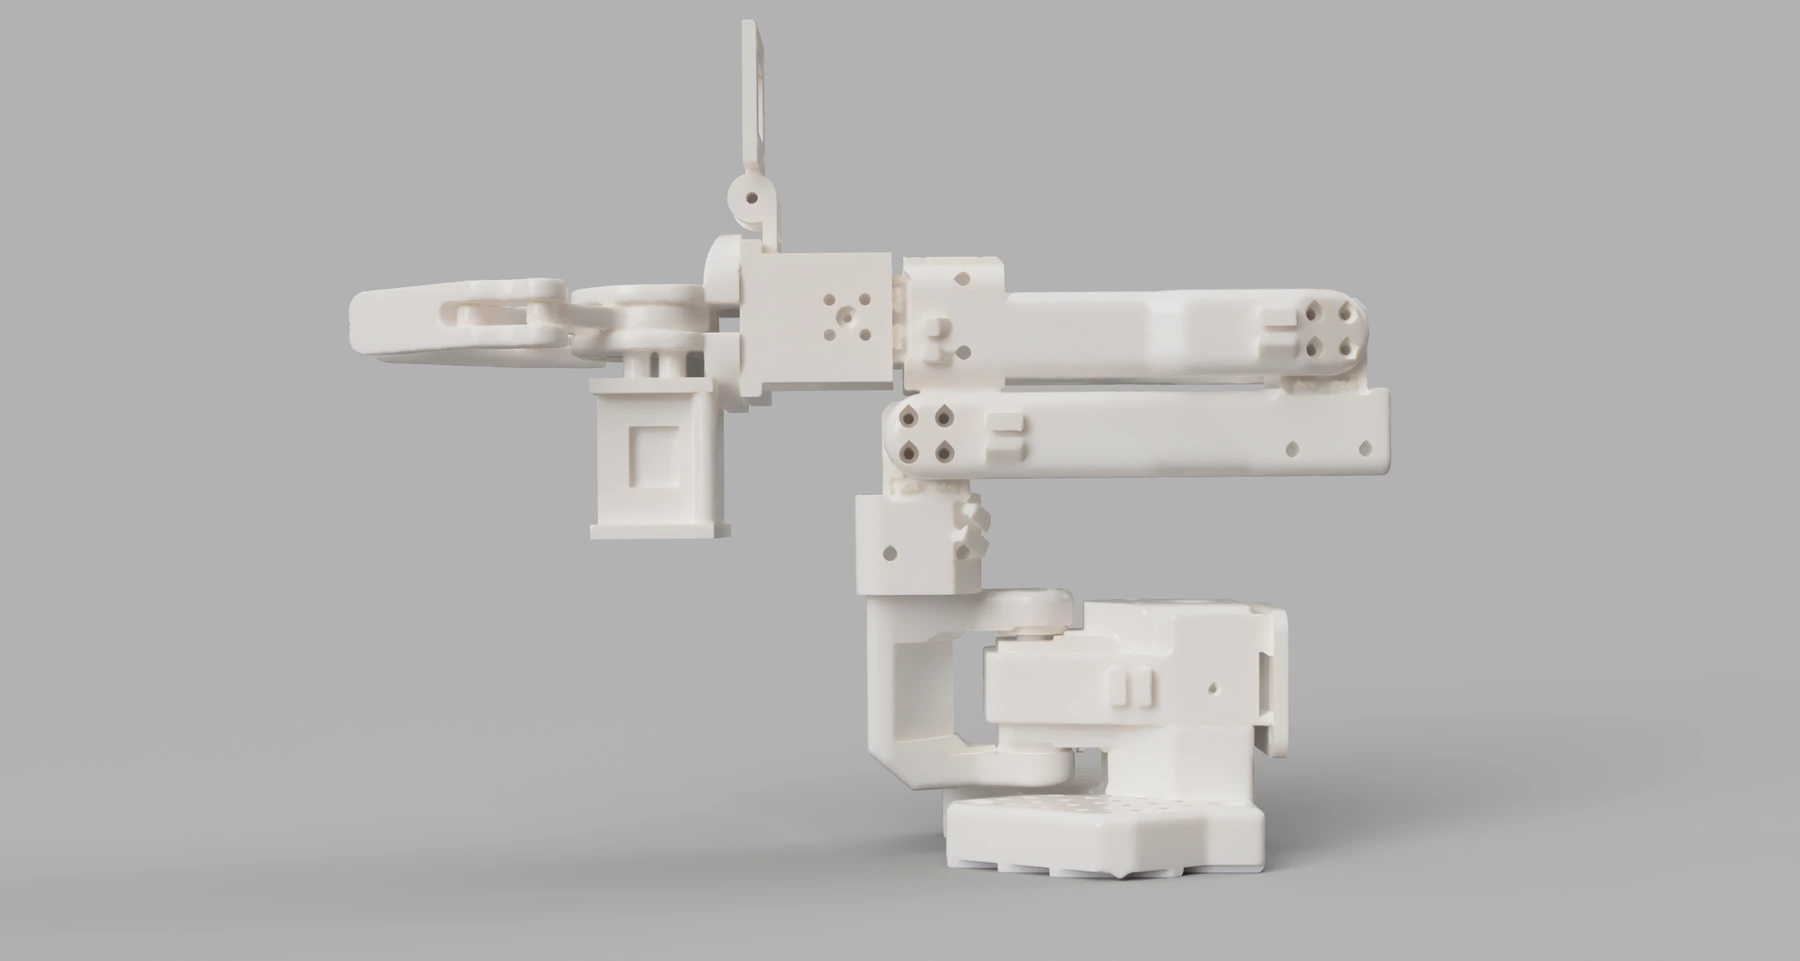
J’ai eu l’idée de modifier un bras robotique SO-100 pour y intégrer une pince améliorée, une carte de distribution de puissance et une caméra USB. L’objectif est de réunir la mécanique, l’électronique et la vision autour d’un pilotage sous ROS 2.
État du projet : en développement. La pince améliorée et le support de caméra ont été conçus. La carte de puissance et l’intégration du système sont en cours de développement.
Rendu 3D du SO-100 modifié, avec la pince améliorée et le support de caméra.
Une pince et une caméra adaptées au bras
J’ai conçu le support de caméra et travaillé le système de pince dans Onshape, puis combiné ces éléments avec le modèle open source du bras SO-100. Cette adaptation réunit la pince améliorée et le support d’une webcam USB reliée au Raspberry Pi. La caméra fournira les images nécessaires à la future détection d’objets.
Une carte pour distribuer la puissance
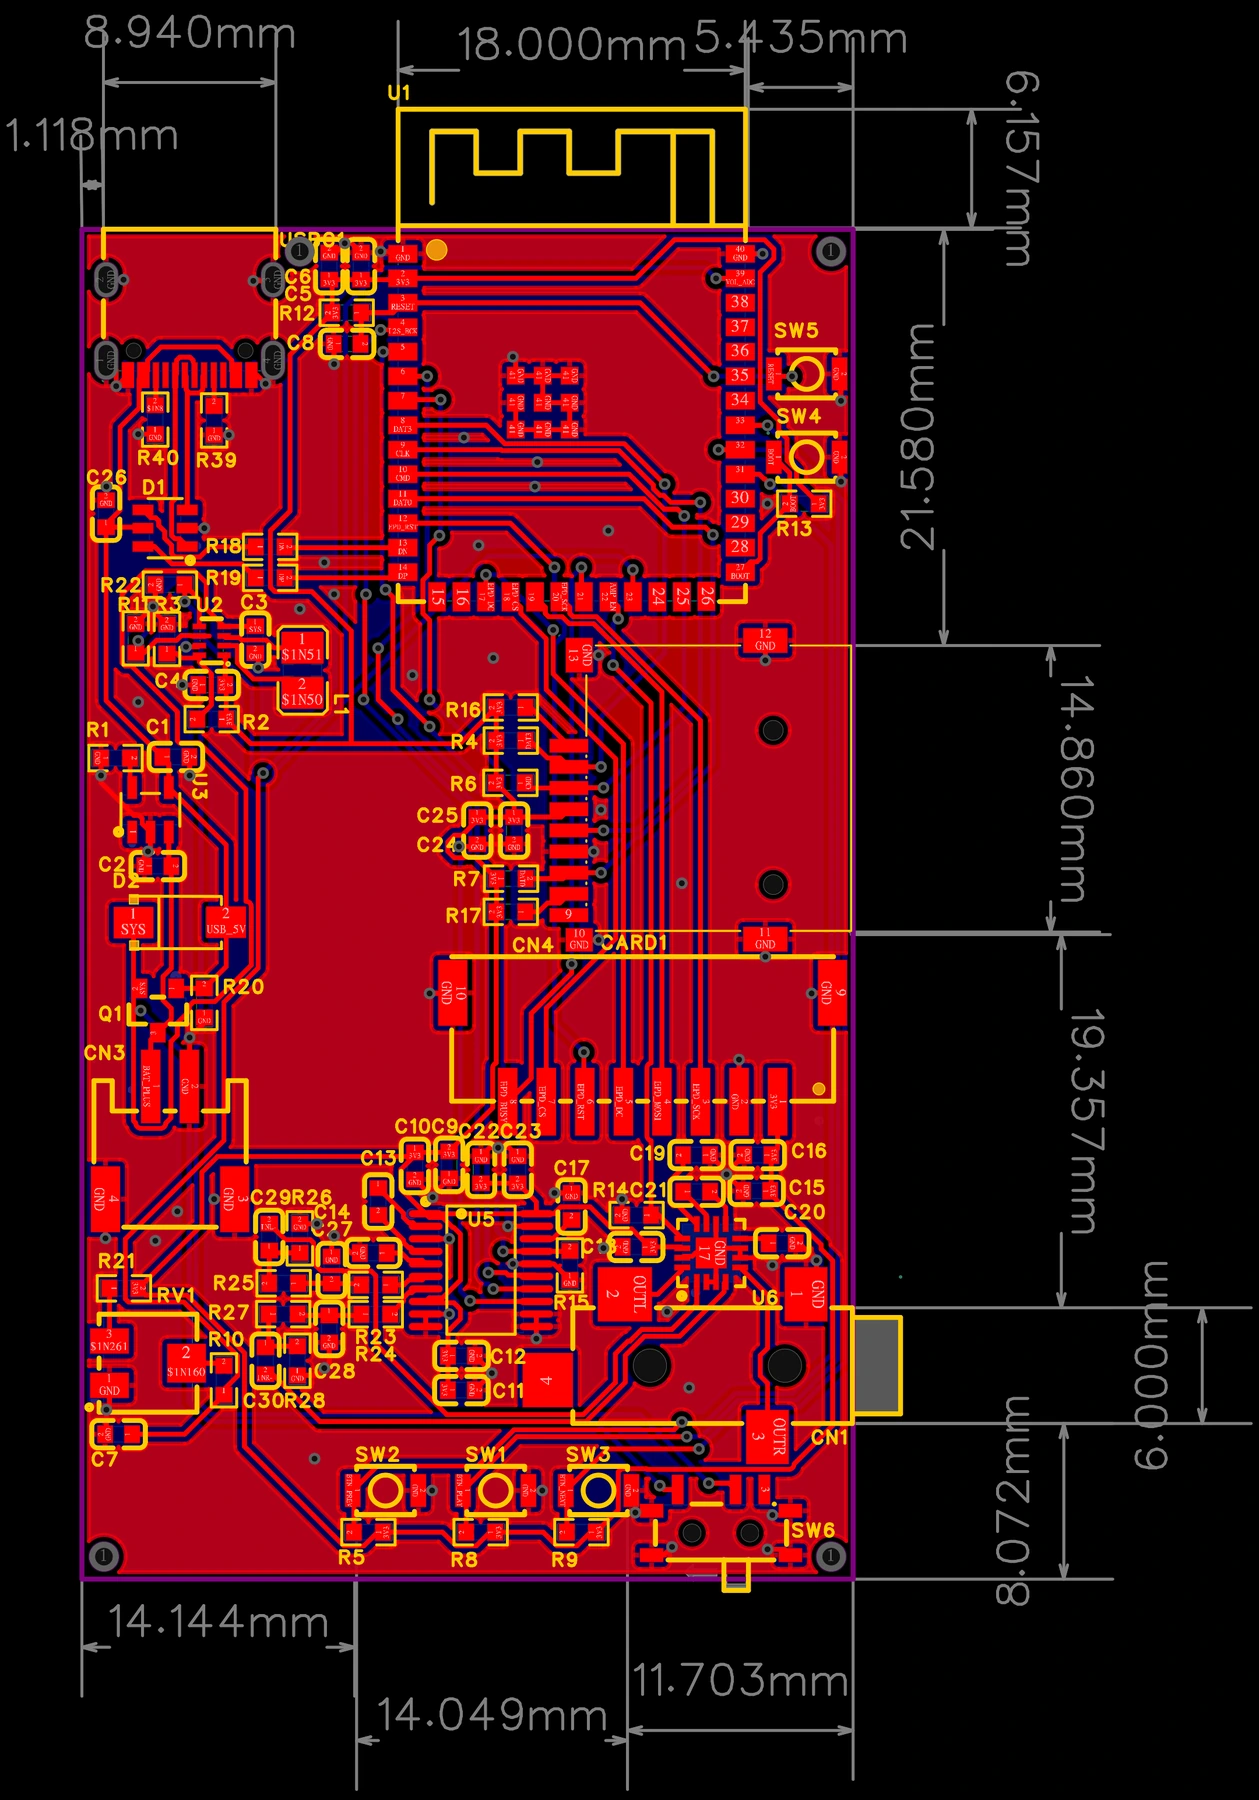
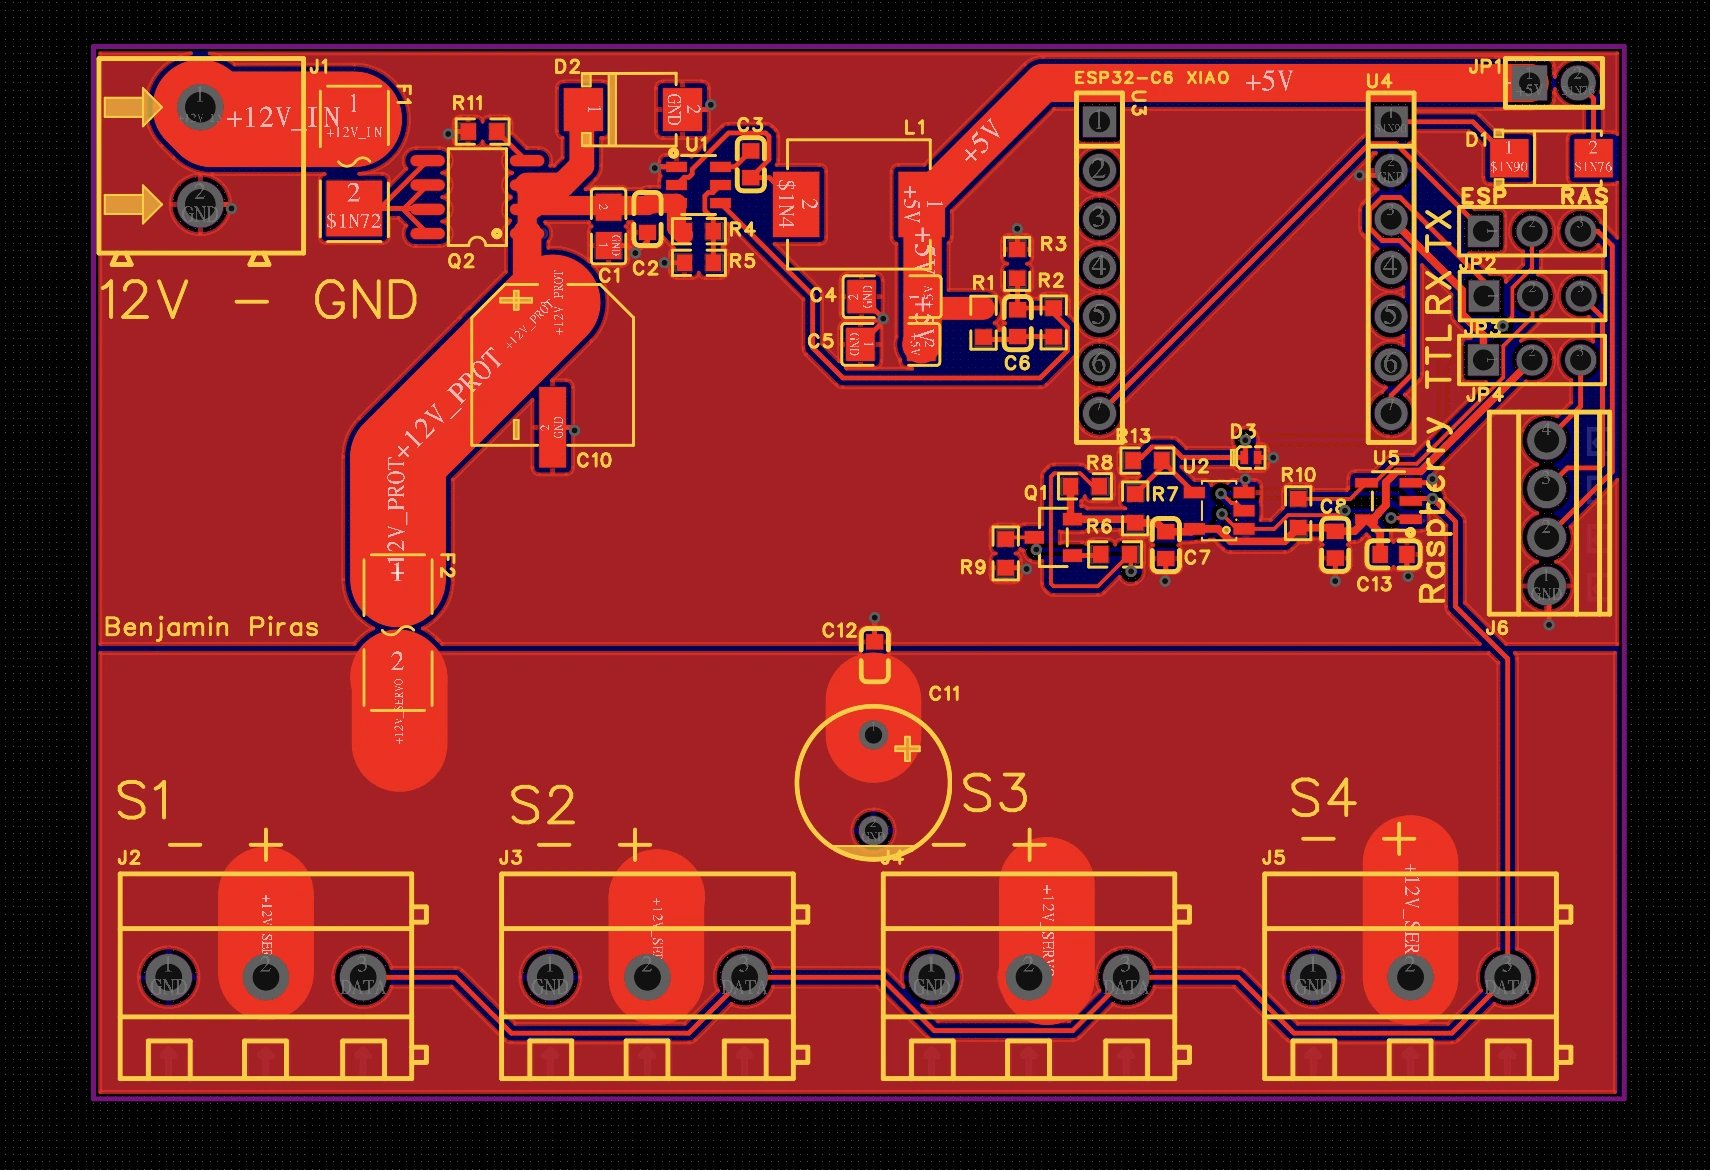
Je développe un PCB de distribution conçu pour alimenter six servomoteurs Feetech. L’objectif de dimensionnement est de 12 V et 16 A, soit environ 200 W. Ces valeurs correspondent à la cible de conception de la carte.
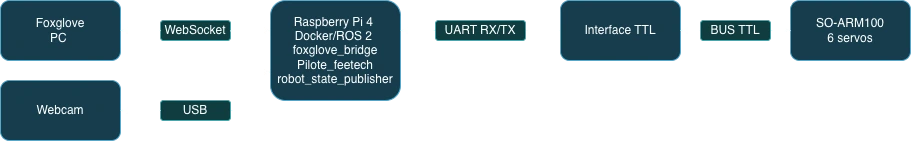
Les servomoteurs communiquent sur un bus TTL, ce qui permet de les chaîner et de partager une même liaison de commande.
PCB de distribution de puissance en développement pour les servomoteurs du bras.
Concevoir la carte avec EasyEDA
J’ai utilisé EasyEDA pour concevoir cette carte, et j’ai trouvé l’outil très pratique. La nomenclature (BOM, la liste des composants) se génère directement depuis le projet, et la bibliothèque permet de consulter les références et le stock des composants JLCPCB pour l’assemblage.
Par rapport à des logiciels moins directement reliés au fabricant, cette intégration évite beaucoup d’allers-retours pour retrouver les composants et vérifier leur disponibilité. J’ai pu préparer ma liste tout en concevant le PCB : cela m’a fait gagner beaucoup de temps.
Pilotage sous ROS 2
Le contrôle est prévu sur un Raspberry Pi 4 Model B avec 8 Go de RAM, avec ROS 2 pour structurer les échanges entre les différents éléments du robot. Ce projet me permet d’approfondir la robotique en reliant le matériel et le logiciel.
Foxglove est envisagé pour suivre les données des servomoteurs et visualiser le bras en 3D, afin de faciliter l’observation et la mise au point du système.
Architecture prévue du système : commande, communication et vision.
Ajouter la vision
La prochaine étape logicielle consiste à intégrer YOLO pour détecter des objets dans les images de la webcam, avec un entraînement adapté aux images capturées par le robot.
J’explore aussi l’utilisation d’OpenClaw pour interroger un modèle d’IA lorsque les détections sont incertaines. Cette partie reste une piste de recherche à évaluer.
Les prochaines étapes
La suite porte sur l’intégration du matériel, la validation de la distribution de puissance, la commande des servomoteurs sous ROS 2 et l’évaluation de la détection d’objets.